
外观
Skip to content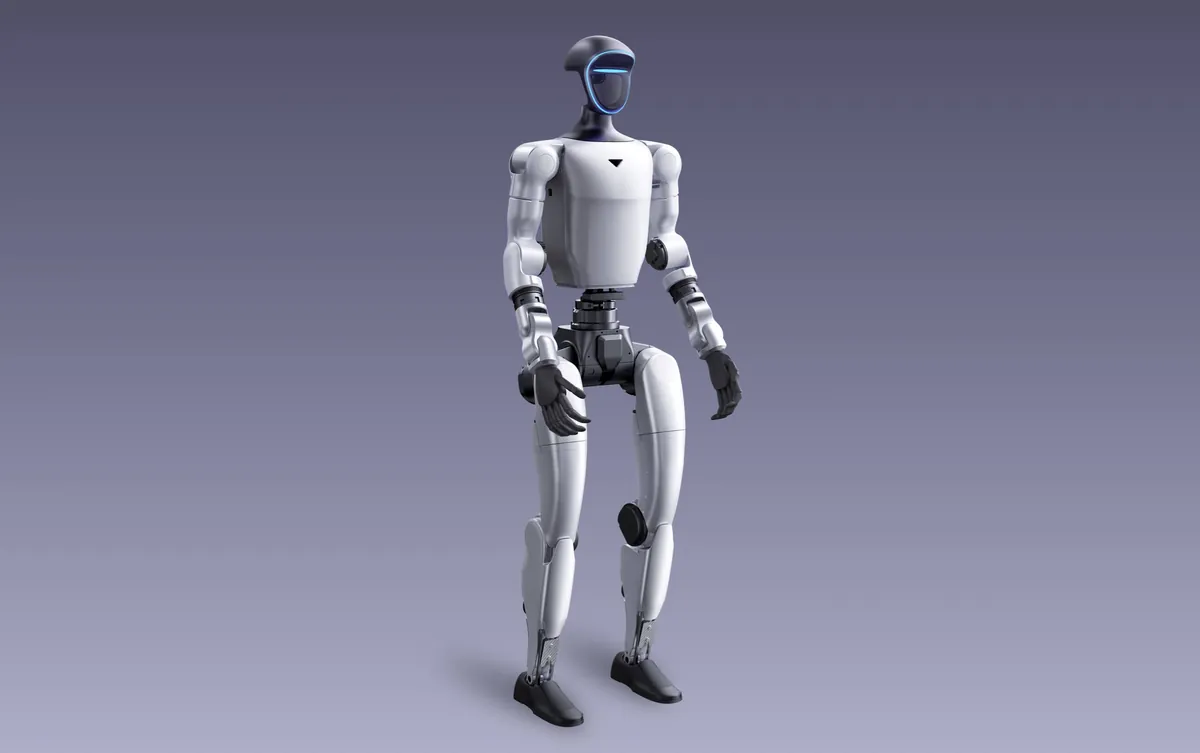
图片来源:宇树科技官网
宇树 G1
Unitree G1
人形机器人;基础版为 23 DoF,EDU 版按选配为 23~43 DoF。结构化字段采用基础版参数;EDU 可选 Orin 等高算力模块,手臂最大负载约 3 kg。

机型档案汇总厂商公开参数、开发资源与资料来源
宇树 G1Unitree G1
人形机器人;基础版为 23 DoF,EDU 版按选配为 23~43 DoF。结构化字段采用基础版参数;EDU 可选 Orin 等高算力模块,手臂最大负载约 3 kg。
⇄ 加入并排对比 ⚡ 与同类机型对比 ✎ 纠错 / 补充报价 品牌官网 Unitree G1 产品页 Unitree G1 遥控器文档
概述
公开技术资料与官方规格页核验整理。
宇树G1是面向人形代理和人工智能化身用途的人形机器人产品形态。
该机器人含电池重量约35千克,重量条件限定为随电池一起计算,反映整机搬运负担。该机器人站立时的高、宽、厚为1320x450x200毫米,反映站立状态下的机身占用空间。该机器人快拆电池容量为9000毫安时,该容量对应附件中的电池配置与电源模块。该机型的感知传感器包括深度相机和三维激光雷达,属于整机感知配置。该机型的基础算力配置为8核高性能中央处理器,属于整机计算配置。该机型支持持续 OTA 软件升级和更新,属于机体软件升级更新维护能力。该机型的总关节自由度为23,该数值对应整机关节自由度口径。该机器人膝关节最大扭矩为90N.m,对应膝部关节电机输出能力。
该机器人可模拟人手对物体进行精确操作,适用于物体操作任务场景。
资料出处 Unitree G1 产品页
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 23
- 身高
- 1.32m
- 重量
- 35kg
- 载荷
- 2kg
- 续航
- 2h
- 算力
- 基础版 8 核高性能 CPU;EDU 版可选 Orin 等高算力模块
- 传感器
- 深度相机3D LiDAR4 麦克风阵列
- 支持加装 / 选配
- Orin 等高算力模块额外2自由度腰部模块三指力控灵巧手Dex3-1额外2自由度手腕模块
- 公开价格
- ¥9.9万–15.5万(国内京东与官方公开起售价 99,000 元(G1 标准版 23-DoF);G1 Pro / EDU 开发者版约 15.5 万–22 万元(海外商店标价 $13,500–$21,500)。)
- 租赁市场参考
- 日租 ¥3899–15000/天 · 非官方展会/商演日租。2026-10-09 报道擎天租 G1 到手价 3,899 元/天起;36氪 2025-04-30 称 2025-02 不可二次开发版日租 8,000–15,000 元,2025-04 降至 5,000–8,000 元。
暂未公开或待收录:导航与避障 · 拓展接口
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 28
框架unitree_rl_gympython · ★ 3.6k工具xr_teleoperatepython · ★ 1.7k仿真器unitree_rosc++ · ★ 1.6k框架unitree_rl_labpython · ★ 1.4kSDKunitree_sdk2c++ · ★ 1.4k仿真器unitree_mujococ++ · ★ 1.2k框架unifolm-world-model-actionpython · ★ 1.2k开源硬件Qmini★ 779
其余 20 项
框架unitree_lerobotpython · ★ 777框架unitree_rl_mjlabc++ · ★ 678框架unifolm-vlapython · ★ 643框架unitree_guidec++ · ★ 637仿真器unitree_sim_isaaclabpython · ★ 558SDKUnitree SDK2 PythonpythonSDKXR Teleoperatepython仿真器mjlabpython · ★ 3.3k框架dexboticpython · ★ 3.2k框架LongLivepython · ★ 2.8k框架ProtoMotionspython · ★ 2.4k仿真器dartc++ · ★ 1.2k仿真器go2_omniversepython · ★ 1.1k框架RoboJuDopython · ★ 592算法库wb_humanoid_mpcc++ · ★ 386开源硬件BotBraintypescript · ★ 385SDKg1pilotpython · ★ 293仿真器g1_spinkick_examplepython · ★ 254SDKIsaac ROS Physical AISDKLeRobotpython
核心零部件 / BOM 12
数据集 276
数据集first-thread-gr00tApache-2.0数据集g1-carry-box0.76 h · Apache-2.0数据集g1-fold-towel1.777 h · Apache-2.0数据集g1-hang-keys0.799 h · Apache-2.0数据集g1-load-clothes-washing-machine0.932 h · Apache-2.0数据集g1-plate-into-rack0.702 h · Apache-2.0数据集g1_live_tracking_restored0.1 h · Apache-2.0数据集fetchman-data1444.67 h · odc-by
其余 268 项
数据集unitree-g1-usdsApache-2.0数据集far-prism-dataapache-2.0数据集g1-inspire-pipette-sim-v1Apache-2.0数据集HIW-500-LeRobot378.15 h · cc-by-4.0数据集seedother数据集kimodo-g1-longhorizon-v3118.28 h · apache-2.0数据集gr00t-g1-grab-bottle-right-hand-105ep-v10.39 h · apache-2.0数据集gr00t-g1-grab-bottle-right-hand-v110.48 h · apache-2.0数据集gr00t-g1-grab-bottle-right-hand-zero-wandering-smooth-radius-5apache-2.0数据集psi0-apple-to-plate-teleopapache-2.0数据集psi0-g1-he-pickplace-9x40ep1.13 h · other数据集wb_pointed_chair_pull_push_rgb0.69 h · apache-2.0数据集AMASS_Retargeted_for_G1cc-by-4.0数据集g1-movescc-by-4.0数据集g1-ffmaster-retargetother数据集HIW-500500 h · CC BY 4.0数据集rapt-g1-oodbsd-3-clause数据集legs_locomani_50_aug_uniother数据集legs_turn_aug_uni2.26 h · other数据集sam_locomani_50_uni0.33 h · other数据集sam_locomani_aug_uni1.31 h · other数据集sam_locomani_uni1.36 h · other数据集sam_turn_50_uni0.56 h · other数据集sam_turn_aug_uniother数据集isaac-gr00t-ikea-training-reportApache-2.0数据集G1_Brainco_Pick_2x24fpsapache-2.0数据集G1-BrainCo-Pick-GR00T15.34 h · apache-2.0数据集hmg-g1-box-table-to-shelf-reward6.11 h · apache-2.0数据集hmg-g1-drill-pnp-reward7.05 h · apache-2.0数据集CLAWApache-2.0数据集G1-Dex1-4tasks1.7 h · Apache-2.0数据集unitree-g1-robocasa-pick-apple-bowl-1kcc-by-4.0数据集unitree-g1-robocasa-pick-apple-bowl-contact-1kcc-by-4.0数据集unitree-g1-robocasa-pick-apple-bowl-depth-1kcc-by-4.0数据集g1-pipette-tip-teleop-phase0.32 h · apache-2.0数据集g1-pipette-tip-teleop0.26 h · apache-2.0数据集Agibot2UnitreeG1Retargetapache-2.0数据集hoi-retarget13.8 h · cc-by-nc-sa-4.0数据集unitree-g1-hardware-modificationsapache-2.0数据集Lightwheel-Tasks-G1-WBCapache-2.0数据集RobotLab-G1-MultiDynamics-official-mixed-v1other数据集g1-inspire-pipette-tip0.29 h · mit数据集G1_Dex3_Trash_LocoManipulationapache-2.0数据集cosmos3-g1brainco-datasetsapache-2.0数据集g1_locomanip_datasetcc-by-4.0数据集unitree-g1-pick-place-cupcc-by-nc-4.0数据集Open X-Embodiment4 h · Apache-2.0数据集EgoHumanoidapache-2.0数据集g1-retargeted-motionsmit数据集umi-okra-dex1other数据集shadow-dance-v2apache-2.0数据集G1edu-u3_basket_storage_apple_bapache-2.0数据集G1edu-u3_basket_storage_appleapache-2.0数据集G1edu-u3_bowl_storage_grape_singletryapache-2.0数据集G1edu-u3_food_storageapache-2.0数据集G1edu-u3_place_plastic_bowl_agapache-2.0数据集G1edu-u3_plate_storage_dollapache-2.0数据集G1edu-u3_pullBowl_storage_bread_aapache-2.0数据集G1edu-u3_pullBowl_storage_bread_bapache-2.0数据集G1edu-u3_pullBowl_storage_bread_unordered_aapache-2.0数据集G1edu-u3_pullBowl_storage_bread_unordered_bapache-2.0数据集G1edu-u3_pullBowl_storage_bread_unordered_Capache-2.0数据集G1edu-u3_stack_bowlsapache-2.0数据集Unitree_G1edu_u3_place_bread_13.09 h · apache-2.0数据集Unitree_G1edu_u3_place_bread4.64 h · apache-2.0数据集Unitree_G1edu_u3_place_grape_error0.38 h · apache-2.0数据集Unitree_G1edu_u3_place_towel0.98 h · apache-2.0数据集Unitree_G1edu_u3_pour_drink8.96 h · apache-2.0数据集hero_benchapache-2.0数据集unitree_g1_pick_place2apache-2.0数据集unitree-g1-bimanual-dex3-manipulation-sampleapache-2.0数据集SR_datasetscc-by-4.0数据集gr00t_g1_grab_bottle_right_hand_radius_20_mergedapache-2.0数据集G1_Brainco_GraspOreo_Datasetapache-2.0数据集G1_Brainco_GraspRubiksCube_Datasetapache-2.0数据集G1_Brainco_PickApple_Datasetapache-2.0数据集G1_Brainco_PickCharger_Datasetapache-2.0数据集G1_Brainco_PickDoll_Datasetapache-2.0数据集G1_Brainco_PickDrink_Datasetapache-2.0数据集G1_Brainco_PickTissues_Datasetapache-2.0数据集G1_Brainco_PickToothpaste_Datasetapache-2.0数据集G1_Dex1_Arrange_Flowersapache-2.0数据集G1_Dex1_Arrange_Toiletries_Neatlyapache-2.0数据集G1_Dex1_ArrangePlatesapache-2.0数据集G1_Dex1_ArrangeTestTubesapache-2.0数据集G1_Dex1_Assemble_Hat_Standapache-2.0数据集G1_Dex1_Assembling_Motorapache-2.0数据集G1_Dex1_Bag_Insert1.26 h · apache-2.0数据集G1_Dex1_Cap_The_Penapache-2.0数据集G1_Dex1_Collect_Eggsapache-2.0数据集G1_Dex1_Color_Categoryapache-2.0数据集G1_Dex1_ColorArrangementapache-2.0数据集G1_Dex1_Connect_The_Network_Portapache-2.0数据集G1_Dex1_Conveyor_Color_Classificationapache-2.0数据集G1_Dex1_ConveyorSortingapache-2.0数据集G1_Dex1_Cover_The_Tool_Boxapache-2.0数据集G1_Dex1_Cup_Storageapache-2.0数据集G1_Dex1_DisconnectEthernetapache-2.0数据集G1_Dex1_DiverseManip_DualArm_128x128apache-2.0数据集G1_Dex1_DiverseManip_DualArm_256x256apache-2.0数据集G1_Dex1_DiverseManip_SingleArm_128x128apache-2.0数据集G1_Dex1_DiverseManip_SingleArm_256x256apache-2.0数据集G1_Dex1_Drawstring_Bag_For_Suppliesapache-2.0数据集G1_Dex1_Drawstring_Bag_Towel_Storageapache-2.0数据集G1_Dex1_DualRobot_Clean_Table1.59 h · apache-2.0数据集G1_Dex1_Erase_Board1.18 h · apache-2.0数据集G1_Dex1_Fetch_Object_Bagapache-2.0数据集G1_Dex1_Fill_Basketapache-2.0数据集G1_Dex1_Find_Green_Blocksapache-2.0数据集G1_Dex1_Fold_Towel2.88 h · apache-2.0数据集G1_Dex1_FoldTowelapache-2.0数据集G1_Dex1_FruitCollectionapache-2.0数据集G1_Dex1_FruitSortingapache-2.0数据集G1_Dex1_Guess_Ballapache-2.0数据集G1_Dex1_Hang_Hatapache-2.0数据集G1_Dex1_Hang_Keysapache-2.0数据集G1_Dex1_Hang_Pantsapache-2.0数据集G1_Dex1_HangCupapache-2.0数据集G1_Dex1_Install_Screw_Headapache-2.0数据集G1_Dex1_Load_Shoes_On_Conveyorapache-2.0数据集G1_Dex1_MountCamera_Datasetapache-2.0数据集G1_Dex1_MountCameraRedGripper_Dataset1.6 h · apache-2.0数据集G1_Dex1_Open_Bottle_Capapache-2.0数据集G1_Dex1_Open_Boxapache-2.0数据集G1_Dex1_Organize_Deskapache-2.0数据集G1_Dex1_Organize_Tools1.69 h · apache-2.0数据集G1_Dex1_OrganizeBookshelfapache-2.0数据集G1_Dex1_OrganizePencilCaseapache-2.0数据集G1_Dex1_OrganizeStationeryapache-2.0数据集G1_Dex1_OrganizeToolsapache-2.0数据集G1_Dex1_Pack_PencilBox1.51 h · apache-2.0数据集G1_Dex1_Pack_PingPong1.49 h · apache-2.0数据集G1_Dex1_Packaged_Breadapache-2.0数据集G1_Dex1_PackBagapache-2.0数据集G1_Dex1_PackDollapache-2.0数据集G1_Dex1_PackPhoneapache-2.0数据集G1_Dex1_PaperCupStackingapache-2.0数据集G1_Dex1_PickOutBatteriesapache-2.0数据集G1_Dex1_PickPlaceCylinder_Dataset_Simapache-2.0数据集G1_Dex1_PickPlaceRedBlock_Dataset_Simapache-2.0数据集G1_Dex1_PlacePhotoFrameapache-2.0数据集G1_Dex1_Plastic_Bag_Storageapache-2.0数据集G1_Dex1_Play_Footballapache-2.0数据集G1_Dex1_PlugChargerapache-2.0数据集G1_Dex1_PlugInEthernetapache-2.0数据集G1_Dex1_Pour_Drinkapache-2.0数据集G1_Dex1_Pour_From_Bottleapache-2.0数据集G1_Dex1_Pour_Medicine1.47 h · apache-2.0数据集G1_Dex1_PourOutMedicineapache-2.0数据集G1_Dex1_Prepare_Fruit1.14 h · apache-2.0数据集G1_Dex1_Pull_Lollipopapache-2.0数据集G1_Dex1_Put_Dolls_Conveyorapache-2.0数据集G1_Dex1_Put_Food_In_Ovenapache-2.0数据集G1_Dex1_Put_Fruit_Into_Juicerapache-2.0数据集G1_Dex1_Put_Fruit_On_Plateapache-2.0数据集G1_Dex1_Put_Items_Into_Cabinetapache-2.0数据集G1_Dex1_Put_Motor_Rotor_Into_Boxapache-2.0数据集G1_Dex1_Put_Pens_In_Boxapache-2.0数据集G1_Dex1_Put_Phone_Caseapache-2.0数据集G1_Dex1_Remove_Trousers_From_Storage_Bagapache-2.0数据集G1_Dex1_RemovePinnedNoteapache-2.0数据集G1_Dex1_SpellRobotapache-2.0数据集G1_Dex1_Spread_Breadapache-2.0数据集G1_Dex1_Squeeze_Dish_Soapapache-2.0数据集G1_Dex1_Stack_Block2.63 h · apache-2.0数据集G1_Dex1_StackBowlsapache-2.0数据集G1_Dex1_StackRygBlock_Dataset_Simapache-2.0数据集G1_Dex1_Store_Cameraapache-2.0数据集G1_Dex1_Store_Coinsapache-2.0数据集G1_Dex1_Store_Colaapache-2.0数据集G1_Dex1_Store_Hexagonal_Wrenchesapache-2.0数据集G1_Dex1_Store_Socksapache-2.0数据集G1_Dex1_StoreCupsapache-2.0数据集G1_Dex1_StoreEarphonesapache-2.0数据集G1_Dex1_StorePaddleapache-2.0数据集G1_Dex1_Switch_Lamp_Onapache-2.0数据集G1_Dex1_SyringeWaterTransferapache-2.0数据集G1_Dex1_Tableware_Storageapache-2.0数据集G1_Dex1_Take_Food_Out_Ovenapache-2.0数据集G1_Dex1_Take_Out_Hatapache-2.0数据集G1_Dex1_Take_Out_Oatmealapache-2.0数据集G1_Dex1_Take_Shoes_Out_Shoes_Boxapache-2.0数据集G1_Dex1_Take_Stationeryapache-2.0数据集G1_Dex1_Thread_Sausagesapache-2.0数据集G1_Dex1_ToolboxStorageapache-2.0数据集G1_Dex1_Two_Robot_Clean_Table_Leftapache-2.0数据集G1_Dex1_Two_Robot_Clean_Table_Rightapache-2.0数据集G1_Dex1_Unlockapache-2.0数据集G1_Dex1_Unzipapache-2.0数据集G1_Dex1_Wipe_Boardapache-2.0数据集G1_Dex1_Wipe_Table3.18 h · apache-2.0数据集G1_Dex1_ZipUpapache-2.0数据集G1_Dex3_BlockStacking_Datasetapache-2.0数据集G1_Dex3_CameraPackaging_Datasetapache-2.0数据集G1_Dex3_GraspSquare_Datasetapache-2.0数据集G1_Dex3_ObjectPlacement_Datasetapache-2.0数据集G1_Dex3_PickApple_Datasetapache-2.0数据集G1_Dex3_PickBottle_Datasetapache-2.0数据集G1_Dex3_PickCharger_Datasetapache-2.0数据集G1_Dex3_PickDoll_Datasetapache-2.0数据集G1_Dex3_PickGum_Datasetapache-2.0数据集G1_Dex3_PickSnack_Datasetapache-2.0数据集G1_Dex3_PickTissue_Datasetapache-2.0数据集G1_Dex3_Pouring_Datasetapache-2.0数据集G1_Dex3_ToastedBread_Dataset3.26 h · apache-2.0数据集G1_WBT_Brainco_Adjust_Sickbedapache-2.0数据集G1_WBT_Brainco_Clean_Tea_Table_Garbageapache-2.0数据集G1_WBT_Brainco_Collect_Plates_Into_Dishwasher3.95 h · apache-2.0数据集G1_WBT_Brainco_Empty_Folder_In_Cabinetapache-2.0数据集G1_WBT_Brainco_Hang_Up_Clothesapache-2.0数据集G1_WBT_Brainco_Laundry_Basket_Washerapache-2.0数据集G1_WBT_Brainco_Make_Bedapache-2.0数据集G1_WBT_Brainco_Make_The_Bed1.92 h · apache-2.0数据集G1_WBT_Brainco_Pick_Cloth_On_Bed_And_Put_In_Laundryapache-2.0数据集G1_WBT_Brainco_Pick_Up_Clothesapache-2.0数据集G1_WBT_Brainco_Pick_Up_Cushionapache-2.0数据集G1_WBT_Brainco_Pick_Up_Drinksapache-2.0数据集G1_WBT_Brainco_Pick_Up_Fruitapache-2.0数据集G1_WBT_Brainco_Pick_Up_Medicine_v02.19 h · apache-2.0数据集G1_WBT_Brainco_Pick_Up_Medicineapache-2.0数据集G1_WBT_Brainco_Pick_Up_Multiple_Cushionsapache-2.0数据集G1_WBT_Brainco_Pickup_Pillow1.65 h · apache-2.0数据集G1_WBT_Brainco_Plastic_Box_Partsapache-2.0数据集G1_WBT_Brainco_Put_Clothes_Into_Washing_Machineapache-2.0数据集G1_WBT_Brainco_Put_Drinks_Into_Fridgeapache-2.0数据集G1_WBT_Brainco_Put_Plate_Into_Dishwasherapache-2.0数据集G1_WBT_Brainco_Put_Sink_Towelapache-2.0数据集G1_WBT_Brainco_Put_Vegetables_Into_Basketapache-2.0数据集G1_WBT_Brainco_Sort_Fruitapache-2.0数据集G1_WBT_Brainco_Supermarket_Shelf_Organizingapache-2.0数据集G1_WBT_Brainco_Tidy_Living_Room_Slippersapache-2.0数据集G1_WBT_Brainco_Tidy_The_Bed_And_Pick_Cloth_On_Bed_And_Put_In_Laundryapache-2.0数据集G1_WBT_Brainco_Tidy_The_Bedapache-2.0数据集G1_WBT_Brainco_Walk_To_Table_Put_Cups_And_Rack_Plates_In_Dishwasherapache-2.0数据集G1_WBT_Dex1_Put_Clothes_into_Washing_Machine1.14 h · apache-2.0数据集G1_WBT_Inspire_Clean_Living_Roomapache-2.0数据集G1_WBT_Inspire_Clean_The_Living_Room2.6 h · apache-2.0数据集G1_WBT_Inspire_Collect_Clothes_MainCamOnlyapache-2.0数据集G1_WBT_Inspire_Empty_Folder_In_Cabinetapache-2.0数据集G1_WBT_Inspire_Hang_Up_Clothesapache-2.0数据集G1_WBT_Inspire_Pick_Cloth_On_Bed_And_Put_In_Laundryapache-2.0数据集G1_WBT_Inspire_Pick_Up_Basket_And_Put_Vegetables_Into_Basketapache-2.0数据集G1_WBT_Inspire_Pick_Up_Clothesapache-2.0数据集G1_WBT_Inspire_Pick_Up_Drinks_v02.99 h · apache-2.0数据集G1_WBT_Inspire_Pick_Up_Drinksapache-2.0数据集G1_WBT_Inspire_Pick_Up_Fruitapache-2.0数据集G1_WBT_Inspire_Pick_Up_Multiple_Cushionsapache-2.0数据集G1_WBT_Inspire_Pickup_Pillow_MainCamOnlyapache-2.0数据集G1_WBT_Inspire_Plastic_Box_Partsapache-2.0数据集G1_WBT_Inspire_Push_Wheelchairapache-2.0数据集G1_WBT_Inspire_Put_Clothes_Into_Basket2.12 h · apache-2.0数据集G1_WBT_Inspire_Put_Clothes_into_Washing_Machine_MainCamOnlyapache-2.0数据集G1_WBT_Inspire_Put_Clothes_into_Washing_Machine4.5 h · apache-2.0数据集G1_WBT_Inspire_Put_Drinks_Into_Fridge_v01.74 h · apache-2.0数据集G1_WBT_Inspire_Put_Drinks_Into_Fridgeapache-2.0数据集G1_WBT_Inspire_Put_Plate_Into_Dishwasherapache-2.0数据集G1_WBT_Inspire_Put_Sink_Towelapache-2.0数据集G1_WBT_Inspire_Put_Vegetables_Into_Basket_v02.56 h · apache-2.0数据集G1_WBT_Inspire_Put_Vegetables_Into_Basketapache-2.0数据集G1_WBT_Inspire_Sort_Fruitapache-2.0数据集G1_WBT_Inspire_Supermarket_Shelf_Organizingapache-2.0数据集G1_WBT_Inspire_Take_Plates_Into_Dishwasherapache-2.0数据集G1_WBT_Inspire_Tidy_Living_Room_Slippersapache-2.0数据集G1_WBT_Inspire_Walk_To_Table_Put_Cups_And_Rack_Plates_In_Dishwasherapache-2.0数据集HIW-500-LeRobot-48epcc-by-4.0数据集SONIC-VLA-BonesSeed-V2other数据集g1-pipette-augmented3.6 h · Apache-2.0数据集DDC-single-leg-balance0.1 h · gpl-3.0
兼容模型 18
模型sac-unitree-g1-mujoco模型 sac-unitree-g1-mujoco(架构:MLP Actor-Critic Policy (RL Locomotion),输出:…模型Isaac GR00T N1.7Isaac ROS Physical AI 提供微调 GR00T 策略在 G1 上的端到端部署教程(N1.6 为 OpenHLM 对比基线)。模型unitree-g1-mujoco模型 unitree-g1-mujoco(架构:LeRobot / PyTorch Policy Network,输出:连续关节位置/末端位姿…模型pi0_baseLeRobot π0 Base 支持宇树 G1 上肢双臂与灵巧手遥操数据集微调。模型unitree-g1-mujoco模型 unitree-g1-mujoco(架构:LeRobot / PyTorch Policy Network,输出:连续关节位置/末端位姿…模型GN1x-Tuned-Arena-G1-Loco-ManipulationNVIDIA 官方在 Isaac Lab Arena 中针对宇树 G1 全身移动操作(Loco-Manipulation)微调的 GR00T …模型GN1x-Tuned-Arena-G1-Static-PickNPlaceNVIDIA 官方针对宇树 G1 桌面静态抓取放置(Pick-and-Place)任务微调的 GR00T 策略模型。模型GR00T-N1-2BNVIDIA Isaac GR00T N1 2B 开源通用人形基础模型,官方支持宇树 G1 仿真与真机微调部署。
其余 10 项
模型GR00T-N1.5-3BNVIDIA GR00T N1.5 3B 升级版人形 VLA 模型,原生支持宇树 G1 双臂与灵巧手操作控制。模型GR00T-N1.6-3BNVIDIA GR00T N1.6 3B 基座模型,支持宇树 G1 50Hz 实时流匹配动作块推理。模型GR00T-N1.6-G1-PnPAppleToPlateNVIDIA GR00T N1.6 针对宇树 G1 灵巧手抓取苹果入盘任务的专项微调权重。模型π0 (openpi)OpenHLM 用 openpi 训练全身 VLA 并部署到 G1(通过 GR00T-WholeBodyControl)。模型octo-base-1.5全身 DoF 需降维或 mask 未用关节;与 SDK2 低层环配合。模型rdt-1bRDT-1B 双臂动作表示支持映射到宇树 G1 双 7DoF 手臂。模型SmolVLASmolVLA 支持基于 LeRobot 采集的宇树 G1 桌面操作数据集进行快速微调。模型UnifoLM-VLA-0宇树科技官方开源的 UnifoLM-VLA-0 具身操作大模型,原生支持宇树 G1 双臂与 Dex3-1 灵巧手闭环控制。模型UnifoLM-VLA-Base宇树官方 Hugging Face 发布的 UnifoLM-VLA-Base 预训练权重,针对 G1 真机多任务操作采集训练。模型pi05_unitree_g1模型 pi05_unitree_g1(架构:π0.5 (PaliGemma VLM + Flow Matching Action Expert…
踩坑与教程 166
百科宇树 G1 运动控制模式切换与 Sport 服务接口解析百科宇树 G1 基于 MuJoCo 仿真与 SDK 接口预研实践百科宇树 G1 基于 ROS2 Nav2 的导航栈落地实践百科宇树 G1 机载计算单元 PC2 Docker 部署 ROS2 Nav2 指南百科宇树 G1 SLAM 建图与受控自主导航技术概览百科Unitree Explore App 连接模式、通信流程与动作包机制解析教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定教程NVIDIA Isaac Lab 与 Isaac GR00T 微调上手:URDF 导入、合成轨迹生成与多卡训练配置
其余 158 项
教程MuJoCo Menagerie 实操:加载 Unitree G1、查看关节与执行器并规划控制回路教程强化学习运控策略 Sim-to-Real 全链路实操:从 Isaac Lab / Legged Gym 训练导出 ONNX 到真机 500Hz C++ 闭环教程宇树 G1 / Go2 开发起步:unitree_sdk2、CycloneDDS 网卡配置、MuJoCo 仿真联调与常见报错速查教程unitree_lerobot:G1 遥操作数据转换 LeRobot 格式并训练 / 部署策略教程Unitree RL GYM:Isaac Gym 训练、MuJoCo Sim2Sim 到真机部署实操教程unitree_sdk2_python:连接 G1 / Go2 的 DDS 网络、读取状态并发送高层运动指令踩坑Unitree G1真机评测策略失效仅做微小重复动作的排查方法踩坑Unitree G1 Sim2Real部署时肢体卡滞无法保持姿态踩坑G1 Isaac Sim遥测DDS订阅失败及newVuer分支导入报错踩坑unitree_rl_gym训练报错ValueError: Task g1 was not regi。踩坑G1 EDU Wi-Fi通信DDS不稳定及PC2端侧部署Python版本冲突踩坑FAST-LIO ROS2版IMU静止漂移及PCD地图未保存问题踩坑Unitree G1 23/29DOF训练效果差:缺失关节刚度阻尼及URDF惯性参数不匹配踩坑xr_teleoperate运控模式机器人无反应及Vision Pro配置报错踩坑G1仿真数据转LeRobot报错Missing features cam_right_wrist踩坑G1 sim2sim Xbox手柄无法切换FSM状态机踩坑H1/G1强化学习训练后站立摇晃不稳定踩坑SDK2控制MuJoCo仿真G1报错send request error的替代方案踩坑unitree_mujoco不支持G1高层控制API仿真及替代方案踩坑Unitree G1 Sim2Sim替换自训ONNX策略后机器人崩溃或抖动踩坑Unitree G1 TTS英文播报失效,speaker_id参数或固件问题踩坑G1 EDU平衡站立模式下手臂底层控制失效的解决踩坑MoveIt Setup Assistant加载Unitree G1 URDF配置时崩溃踩坑unitree_rl_mjlab编译报错KeyBase does not name a type踩坑UnifoLM-WMA在Unitree G1上部署Dex3-1灵巧手缺少示例踩坑unitree_il_lerobot部署PC2报错及eval_g1_sim类型错误解决踩坑Unitree G1以太网部署报错Unmatched robot type踩坑unitree_sim_isaaclab键盘控制失效且cyclonedds ps无发现踩坑IsaacLab G1仿真点击窗口后报错bool object has no attribute n。踩坑Unitree Isaac Lab G1 IMU四元数映射错误致Yaw角±128.75°截断踩坑G1仿真夹爪状态转换函数注释范围与代码实现不一致踩坑Unitree IsaacLab仿真DDS通信失败提示object not found踩坑unitree_sim_isaaclab 是否支持 Isaac Sim 5.1 LTS 版本踩坑Vuer无法显示相机流且localhost:60001连接失败踩坑Docker构建IsaacLab报错及teleimager Python版本不兼容踩坑eval_g1_sim运行报错logging_mp无get_logger属性踩坑unitree_sim_isaaclab teleimager因Python版本限制无法在3.踩坑G1机器人缺少Inspire RH56DFX灵巧手URDF文件踩坑eval_g1_sim.py报错EvalRealConfig缺少rename_map属性踩坑G1 Isaac Sim 4.5.0仿真缺失传感器话题及RayCaster返回INF踩坑unitree_sim_isaaclab teleop_hand_and_arm 卡在 waitin。踩坑Unitree G1加载pi05模型报action space mismatch及相机映射缺失踩坑Unitree G1预训练策略Sim2Real部署时电机剧烈抖动异响踩坑unitree_rl_lab训练报KeyError: class_name因rsl-rl版本配置不兼。踩坑Unitree G1仿真DDS订阅卡住且提示object not found踩坑xr_teleoperate运行报错ImportError: cannot import name。踩坑xr_teleoperate遥操作串流错误相机且画面旋转90度踩坑unitree_rl_mjlab中agent.resume True参数失效导致训练重启踩坑Unitree G1动作模仿训练维度不匹配致部署输出脏数据踩坑G1 23-DOF MuJoCo Sim2Sim运动异常因缺少适配部署代码踩坑G1集成Brainco灵巧手启动时手臂抖动异响的解决踩坑G1 23DOF deploy.yaml腰部动作缩放与训练配置不一致踩坑Unitree-G1-Rough训练持续报opt.ccd_iterations需增加警告踩坑Unitree G1 Sim2Real部署抽搐断电及deploy.yaml配置异常踩坑G1实机部署剧烈动作断电:误用base_lin_vel观测致脏数据输入踩坑G1仿真ArmController卡在Waiting to subscribe dds且对象未找到踩坑G1遥操作未启动直接退出致双臂卡在前向位置无法回零踩坑G1仿真推理卡在Waiting to subscribe dds的解决踩坑Unitree G1 RL训练报错RuntimeError: normal expects all。踩坑Unitree G1仿真外部RL策略因渲染帧率低致观测值重复失稳踩坑Unitree G1 MuJoCo键盘控制无法转向或横移的解决踩坑unitree_rl_mjlab自定义动作训练后Deploy效果差及deploy.yaml配置不一致踩坑Unitree G1回放数据集时电机异响且不动作踩坑Isaac Sim导出G1 USD转URDF报错No valid shader connected踩坑Unitree G1 XR遥操Run Mode下肢关节锁死及速度调节方法踩坑xr_teleoperate 报错 No module named inspire_sdkpy踩坑xr_teleoperate多XR设备选型:AVP/Quest/Pico追踪延迟与部署差异踩坑G1 GR00T推理失败:修复eval_g1_sim.py图像BGR转RGB及更换数据集踩坑Unitree G1仿真键盘控制失效且DDS无实体,需指定lo网口踩坑unitree_mujoco仿真G1机器人倒地,需开启弹性带配置踩坑Unitree G1遥操作BrainCo灵巧手电机剧烈震动且响应迟缓踩坑宇树G1部署unifolm-vla所需腕部及头部相机型号与参数确认踩坑Unitree G1 RL训练策略无法响应左右转向指令踩坑UnifoLM-VLA G1仿真动作异常:23D语义空间与Isaac Lab关节控制映射缺失踩坑Unitree G1仿真单目D435与开源双目数据集不兼容致训练成功率为0踩坑Televuer遥操作机械臂僵直且手部姿态返回单位矩阵踩坑Pico4企业版Isaac仿真遥操手臂无响应仅头部有反应踩坑AVP遥操G1-29仿真肘肩关节运动受限且缩放比例失调踩坑G1 EDU 启动直接进 debug mode 怎么解决?踩坑G1策略在Isaac Sim中关节顺序不一致踩坑xr_teleoperate部署至Unitree G1 PC2实现AVP遥操作的可行性与算力注意踩坑Unitree G1 play.py运行报错ModuleNotFoundError: isaacla。踩坑G1 用 arm SDK 控臂时腰部前倾失衡踩坑G1 SONIC 遥操作出现 robot data late 和延迟累积踩坑GR00T N1.7零样本部署Unitree G1+Inspire手失败及数据转换踩坑Unitree RL训练报错RuntimeError: normal expects std >=。踩坑Unitree G1 rl_lab速度策略外部评测0%得分系模型低速死区所致踩坑Isaac-GR00T 微调自定义 LeRobot v2 数据集时 modality.json 动作维度与视频解码报错踩坑URDF 导入 Isaac Sim / Isaac Lab 转 USD 后足端穿透地面与关节自碰撞爆炸踩坑Livox Mid-360 倾斜或倒装在四足/人形机身时 FAST-LIO2 里程计发散飘飞踩坑OpenPI 微调 π0 / π0.5 时 JAX 显存预分配与 PyTorch DataLoader 冲突导致 OOM踩坑Jetson Orin 多路 RealSense D435i / D405 开启深度流丢帧与 USB 带宽溢出踩坑macOS 安装 Unitree SDK2 Python 卡在 cyclonedds路线对照中美标杆人形机器人技术路线对比:Figure 03 vs 1X NEO vs 波士顿动力 Atlas vs 宇树 G1路线对照38款人形机器人整机参数横评:DoF、尺寸、载荷、续航与公开价格路线对照人形机器人二次开发路线对比:宇树 G1 / H1、智元灵犀 X2、加速进化 T1、傅利叶 GR-1 开发者接口与仿真全盘点路线对照强化学习双足与多模态运动控制实验平台对比:逐际动力 TRON 1 vs Oli vs 宇树 G1 vs 绝影 Lite3路线对照足式与人形强化学习 Sim-to-Real 路线:Isaac Lab vs MuJoCo MJX vs Legged Gym 选型与域随机化清单路线对照10万元级科研人形机器人横评:宇树 G1 vs 智元灵犀 X1/X2 vs 众擎 PM01 vs 银毅 NE01路线对照宇树 G1 vs H1 vs H2 vs R1 怎么选:宇树四款人形机器人参数、算力与价格全对比论文Humanoid-COA框架实现人形机器人零样本移动操作论文ZeroWBC框架利用人类第一视角视频实现宇树G1零遥操作全身交互论文扩散模型驱动宇树G1全身地形自适应运动控制框架论文基于IMU动捕实现Unitree G1低延迟全身遥操作与Sim2Real验证论文基于自碰撞避免参考的人形机器人狭窄空间导航全身规划论文由人形机器人投掷紧密螺旋美式橄榄球论文DWMP:利用双世界模型实现人形机器人障碍穿越论文KINO:用于人形机器人移动操作中 VLM 规划与全身控制的关键帧接口论文面向屋面施工的人形机器人坡度自适应全身运动学习论文从沉浸式人类示范中学习穿越3D杂乱环境的场景感知人形机器人运动论文FootQuery:面向感知式人形机器人运动的未来触地引导深度历史检索论文FRAMES:面向人形机器人移动操作的具身技能故障恢复与监控论文PredActor:用于可转向板载人形控制的预测动作扩散论文撑住自己:面向强力人形操作的任务条件化环境支撑论文PLAT:通过特权潜变量转移学习实现人形控制的稀疏定时关键帧运动跟踪论文采用果蝇启发循环控制器的人形机器人运动论文ForgetMimic:面向强化学习人形机器人控制的运动遗忘论文TactileStep:用于调节人形机器人运动中足-地相互作用的足底触觉学习论文Fiatlux:面向人形机器人爬梯与更换灯泡的长时程基准论文EquivDP3:用于数据高效人形机器人loco-manipulation的SIM(3)不变点云编码器论文OTRetarget:通过最优传输进行机器人与物体运动联合重定向论文Spectral Skills:宇树G1人形机器人运动跟踪误差降低62%论文通过自博弈进行游戏引导的技能发现以实现可玩智能体控制论文面向建筑施工中的人形机器人:一项遥操作可行性研究论文继续、中止还是跌倒:面向安全人形机器人杂技动作的 Viability-Aware Policy Selection(VAPS)论文HumanoidToolBench:从选择到移动执行的人形机器人工具使用基准测试论文面向安全人形机器人全身跟踪的滤波器感知微调论文持续人形机器人运动学习论文人形机器人拉人力车:耦合轮式负载下的全身运动论文AgenticTactileVLA:用于可泛化灵巧操作且无需 VLA 重新训练的接触引导执行时监督论文免数据集的顺应性人形机器人移动操作与动态在线姿态论文I-BFM:通过无监督强化学习实现奖励条件化的鲁棒人形交互论文BRACE:面向力与地形感知的人形机器人运动跟踪的全身参考适配论文高程图看不到什么:面向人形机器人的语义感知运动与执行感知导航论文CIRRA:面向交互式家庭任务中具身机器人智能体的结合执行过程的双层持续指令协调论文BiGym 2.0:面向人形机器人家庭操作的学习策略与智能体开发策略基准测试论文AutodidactWAM:从生成视频到机器人动作的跨模态自蒸馏论文Workhorse框架实现Unitree G1无机器人数据全身操作论文人形机器人全身控制中的精确 SE(3) 末端执行器跟踪论文RFPO:用于具身控制的 Rectified Flow 策略优化论文HuMBLE框架实现人形机器人仿生步态与鲁棒转向控制统一论文TAPNAV框架实现Unitree G1无视觉触觉主动感知导航论文IDTD框架解耦轨迹设计,Sim-to-Real参数辨识误差降39.6%论文Being-M0.7:基于万小时人类数据的潜空间世界动作模型论文Traceable World State:面向机器人系统的溯源感知状态表示与确定性重放框架论文PanTact:用可穿戴接触界面教授全身灵巧性论文Reflex:视觉扎根的反应式人形机器人控制论文P-BFM:通过无监督强化学习实现人形机器人控制的感知式行为基础模型论文TRACE:面向跨类人机器人本体的神经全身控制高效迁移学习论文超越运动学跟踪:在人形机器人全身控制中保留表现性特征论文KinoGen:通过运动学扎根的视频生成实现可定制的人形机器人移动操作参考论文使用 Diffusion 建模与理解人形机器人策略的神经网络权重论文λ0模型与HumanVerse数据集实现人形机器人零样本全身操作迁移论文TEMPO算法实现机器人策略端侧测试时自适应,Go2实测性能提升80%论文KODA:用于人形机器人从人类第一视角演示中学习的运动学-观测数据对齐论文TRACE:用于人形运动扩散的类型化参考感知对话式编辑论文BeJEPA:通过无监督RL实现的目标条件人形行为世界模型论文CoEvolve:用于人形机器人的从技能到策略的自进化代码策略
安全
急停、跌倒和失效时的公开说明。没写的不推测。
- 急停
- 遥控器长按 L2 并单击 B 进入阻尼模式;官方文档明确该组合键作为急停键,调试状态下仍有效。
- 跌倒行为
- 急停进入阻尼模式后所有电机停止主动运动,机器人可能失去平衡并倒下。
暂未公开或待收录:失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
科研零售与接待文娱表演
测评
公开测评。本站不打分、不排名。
同类机型
同一形态。先排同厂商,再排有图片的其他机型。

来源
本页事实对应的公开页面。图片出处写在图下。
- Unitree G1 产品页访问 2026-10-12
- Unitree G1 遥控器文档访问 2026-10-12
- Unitree G1 快速开始访问 2026-10-12