
外观
Skip to content
数据集zhouyikaiDDC-single-leg-balance
数据集档案汇总规模、格式、关联机型与模型
DDC-single-leg-balance
zhouyikai 在 Hugging Face 发布的机器人数据集,规模 n<1K。
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
DDC-single-leg-balance 是 DDC(Deployable Dynamic-CoM)使用的一组分层单腿平衡动作,用于类人机器人单腿站立相关的 sim2sim 基准。动作片段围绕单支撑平衡阶段构建,阶段形式为双支撑到单支撑再到双支撑,面向 Unitree G1 29-DoF MuJoCo 模型。
数据集共 900 个 249 帧片段,频率为 50 Hz,划分为 train 720、val 90、test 90。划分在 9 个姿态类别上保持平衡,这些类别来自骨盆高度与摆动脚高度的 3×3 网格,并同时覆盖两侧支撑;验证集用于选择检查点,测试集用于报告结果。
每个 .npz 包含关节位置、关节速度、世界系身体位置、身体四元数、身体线速度、参考支撑相位与状态,以及身体名、关节名和 fps。该动作集派生自 AMS synthetic balance-motion dataset,由约 9,814 个有效合成单腿片段重定向并蒸馏为紧凑、难度分层且平衡的 900 个片段;许可为 GPL-3.0。
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 总时长
- 0.1h
- 演示轨迹数 (Episodes)
- 900
- 采集方式
- 仿真
- 开源协议
- gpl-3.0
- 传感器模态
- 视频图像状态观测
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- Parquet
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download zhouyikai/DDC-single-leg-balance --repo-type dataset --local-dir ./data/zhouyikai-ddc-single-leg-balance

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("zhouyikai/DDC-single-leg-balance")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
采集与适用机型 1
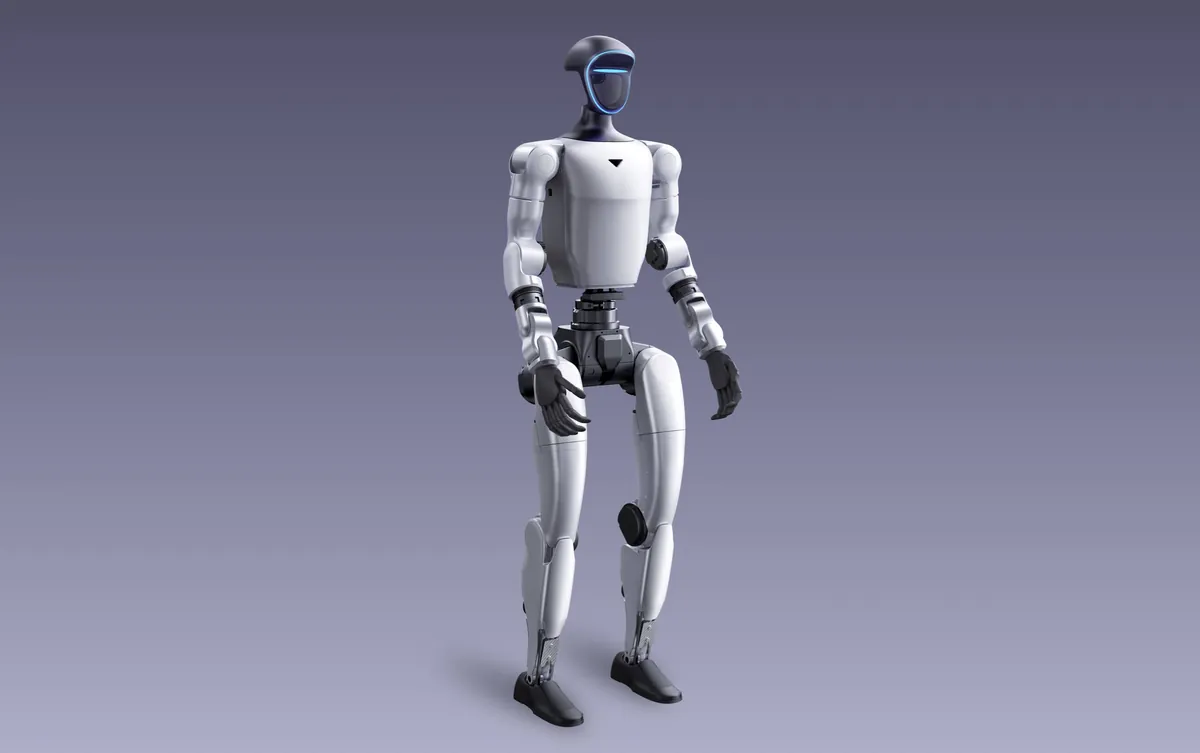

来源
本页事实对应的公开页面,以原文为准。