
外观
Skip to content
g1-inspire-pipette-sim-v1
g1-inspire-pipette-sim-v1
birbirll 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 100K<n<1M。
数据集birbirllg1-inspire-pipette-sim-v1
数据集档案汇总规模、格式、关联机型与模型
g1-inspire-pipette-sim-v1
birbirll 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 100K<n<1M。
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
这是一个在 Isaac Lab(Isaac Sim 5.1)中记录的仿真实验台移液任务数据集,包含 52 段 Unitree G1(29 DoF)搭配 Inspire 灵巧手的演示,并以 LeRobot v2.1 格式按 50 Hz 导出。机器人双腿固定、站在桌前,任务从移液器在架上开始,经历取起、在试管上方按压、在板上方按压、放下试管、交接到左手、挂回架上并双手释放等过程。架子位置每集有数厘米随机化,移液器尖端不会接触物体。\n\n数据包含 27 维关节位置目标动作、对应的状态与速度、39 维完整上半身状态与速度,以及头部前视和左右腕部 640×480 AV1 视频。采集使用脚本化闭环控制器,包括双臂逐 tick 逆运动学、分阶段交接和挂架重试;保留的 episode 均通过任务完成、3 秒无手接触静置、间隙、关节限位、轨迹连续性和记录完整性等自动审计。局限是仅仿真、无传感器噪声,纹理和光照为 Isaac 默认,接触由 PhysX 提供,且后期阶段调参导致各集时序不完全一致。
资料出处 Hugging Face datasets birbirll/g1-inspire-pipette-sim-v1
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 演示轨迹数 (Episodes)
- 52
- 采集方式
- 仿真
- 开源协议
- Apache-2.0
- 传感器模态
- 表格时序视频
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- LeRobotparquet
暂未公开或待收录:总时长
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download birbirll/g1-inspire-pipette-sim-v1 --repo-type dataset --local-dir ./data/birbirll-g1-inspire-pipette-sim-v1

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("birbirll/g1-inspire-pipette-sim-v1")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
采集与适用机型 1
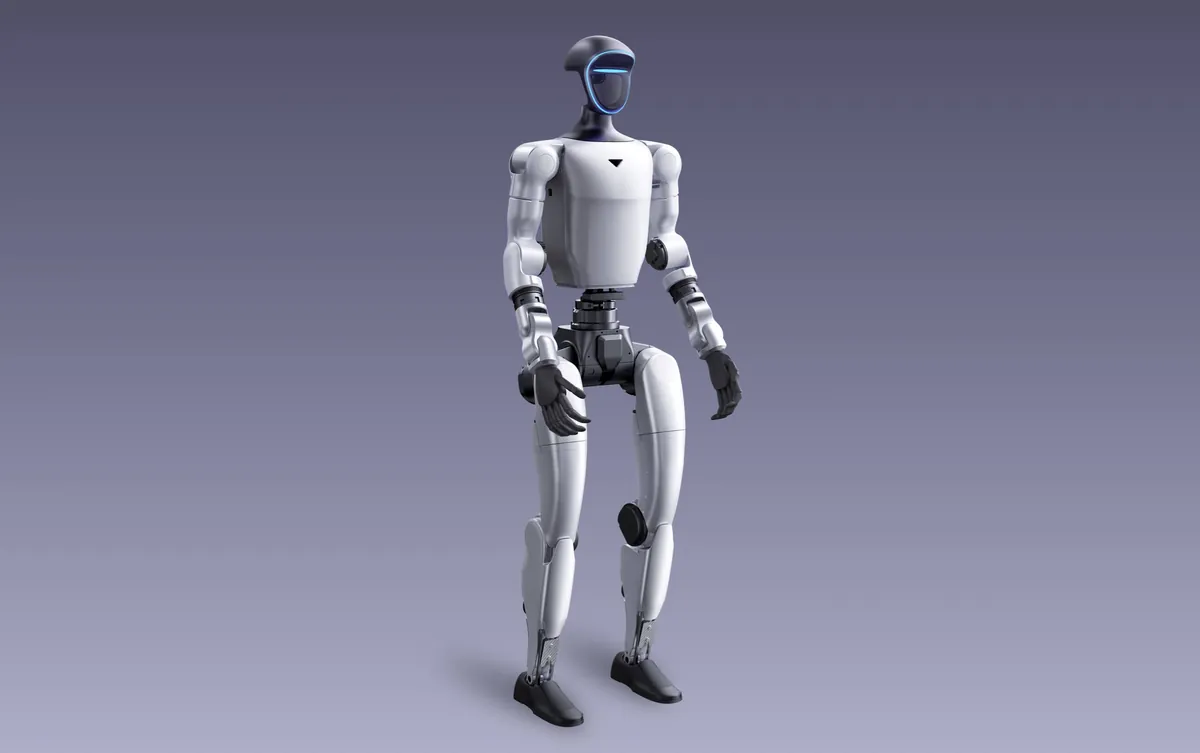

来源
本页事实对应的公开页面,以原文为准。