
外观
Skip to content
g1-pipette-tip-teleop
g1-pipette-tip-teleop
jren313 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 10K<n<100K。
数据集jren313g1-pipette-tip-teleop
数据集档案汇总规模、格式、关联机型与模型
g1-pipette-tip-teleop
jren313 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 10K<n<100K。
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
这是一个 LeRobot v2.1 格式的 G1 移液管吸头遥操作数据集,包含 64 个 episodes、56742 帧,采样为 60 fps,总时长 15.8 分钟。数据来自 robot unitree_g1_29dof_inspire,由本地记录目录转换而来,并跨 3 个 session 重新编号。任务是让人形机器人操作机械手,将红色移液管吸头从吸头架装到移液管上,再把用过的吸头弹入侧边废弃盒。
数据特征包括 720×1280 RGB 视频、34 维状态、35 维动作、29 维低层动作与 effort、双手力觉和触觉、时间戳、帧与 episode 索引,以及人工任务描述字段。左右手通道为 [pinky, ring, middle, index, thumb_bend, thumb_rot],使用 Inspire RH56 原始寄存器单位 0-1000,不是弧度;深度不是 LeRobot feature。
需要注意若干采集侧局限:一些通道在全部或部分 episode 中恒定,尤其右手执行任务但 observation.state.hand_right 在 64/64 episodes 中冻结,因此没有可学习的右手本体反馈;右手 force、neck state 也在全部 episodes 中恒定。timestamp 由 frame_index/fps 派生,记录器的图像和动作时钟保存在对应毫秒字段中。
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 总时长
- 0.26h
- 演示轨迹数 (Episodes)
- 64
- 采集方式
- 遥操作
- 开源协议
- apache-2.0
- 传感器模态
- 表格时序视频
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- LeRobotparquet
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download jren313/g1-pipette-tip-teleop --repo-type dataset --local-dir ./data/jren313-g1-pipette-tip-teleop

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("jren313/g1-pipette-tip-teleop")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
采集与适用机型 1
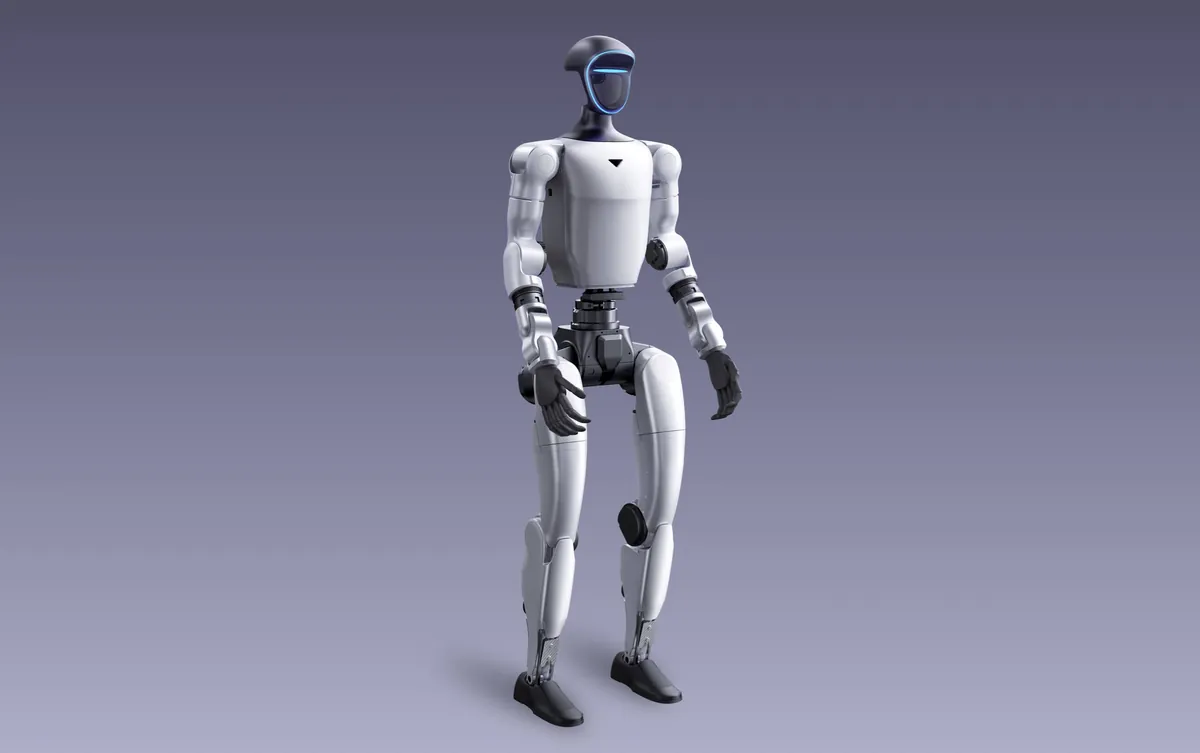

来源
本页事实对应的公开页面,以原文为准。
- Hugging Face datasets jren313/g1-pipette-tip-teleop访问 2026-10-21