
外观
Skip to content
 smolvla_basehugging-face/lerobot-smolvla-base22 天前openvla-7bopenvla/openvla-7b8 个月前
 GR00T-N1.7-3Bnvidia/gr00t-n1-7-3b6 个月前smolvla_liberoHuggingFaceVLA/smolvla_libero2025-09-17pi05_libero_finetuned_v044hugging-face/lerobot-pi05-libero-finetuned-v04422 天前smolvla_liberohugging-face/lerobot-smolvla-libero16 天前
pi0_base
pi0_base
lerobot 在 Hugging Face 发布的机器人模型,架构为 π0 (PaliGemma VLM + Flow Matching Action Expert),参数规模 3.5B。
模型hugging-facelerobot-pi0-base
模型档案汇总架构、许可、适配机型与资料来源
pi0_base
lerobot 在 Hugging Face 发布的机器人模型,架构为 π0 (PaliGemma VLM + Flow Matching Action Expert),参数规模 3.5B。
概述
这个模型的核心架构、动作空间设计与真机部署定位。
π₀(Pi0)是 Physical Intelligence 提出的 Vision-Language-Action 基础模型,在 LeRobot 中提供实现;它联合处理视觉、语言和动作,用于机器人控制,并作为后续 π₀.₅ 开放世界泛化能力的基础架构。该实现遵循原始参考代码以保持兼容。
模型输入包括多视角图像、本体/状态信息,以及可选的语言指令;输出为连续动作。训练目标为 flow matching,动作表示也是连续形式。其定位是作为基础模型,供开发者针对自己的具体用例进行微调。
使用上可加载模型和数据集并调用 select_action 做推理;训练或微调时通常通过 forward(...) 获得 loss 后反向传播,也可使用 lerobot-train,并配置 chunk_size、n_action_steps、max_action_tokens、gradient_checkpointing 等策略参数。真实世界推理与评估可用 lerobot-record 的 record 脚本加载策略 checkpoint,并记录评估 episode。
关键参数与架构规格
参数量、网络主干、控制频率、显存需求及 Hugging Face Hub 统计。
- 参数量
- 3.5B
- 网络架构
- π0 (PaliGemma VLM + Flow Matching Action Expert)
- 动作空间表示
- 连续流匹配动作块 (Flow Matching Action Chunk)
- 支持数据格式
- LeRobot
暂未公开或待收录:微调显存需求 · 闭环控制频率
快速部署与许可说明
开源许可证、权重拉取命令、预训练数据集与关联文章。
代码许可证
gemma
权重许可证
gemma
权重下载与策略推理参考
# 1. 从 Hugging Face 下载 π0 / π0.5 策略权重
huggingface-cli download lerobot/pi0_base --local-dir ./checkpoints/lerobot-pi0-base

# 2. 通过 LeRobot 或 OpenPI 推理服务加载 50Hz 动作块
python -m lerobot.scripts.eval --policy.path=lerobot/pi0_base --env.type=aloha
相关文章与评测 7
关联机型
模型卡或论文声明在这些机器人上训练、微调或部署过;口径是作者声明,不是第三方复现。
机型关联记录 5
| 适配机型 | 实测说明与帧率表现 | 记录日期 |
|---|---|---|
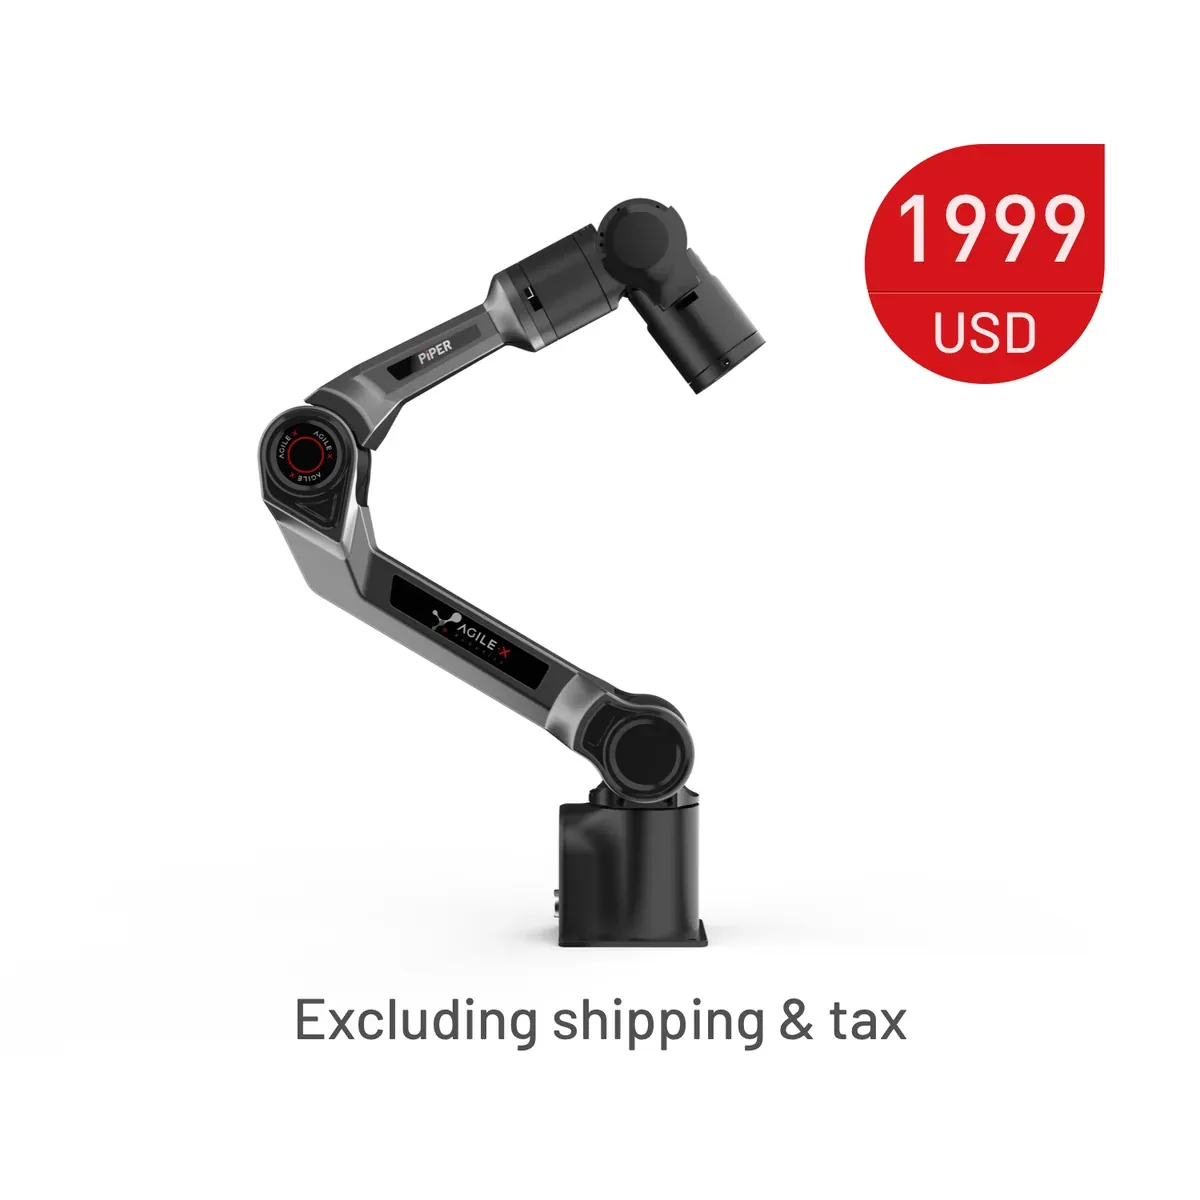
| 松灵 PiPER | LeRobot 官方移植的 π0 Base 权重,支持通过 LeRobot 数据格式在松灵 PiPER 上直接微调与 50Hz 推理。 | 2026-10-21 |
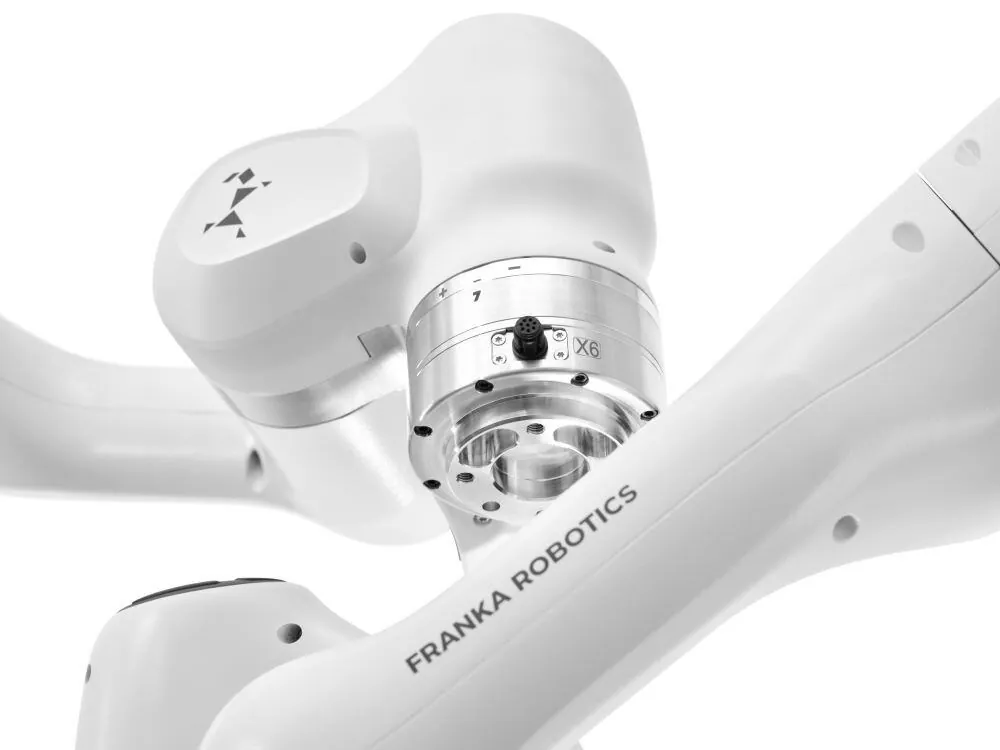
| Franka FR3 | LeRobot π0 Base 模型支持 Franka Research 3 关节空间与末端位姿微调。 | 2026-10-21 |
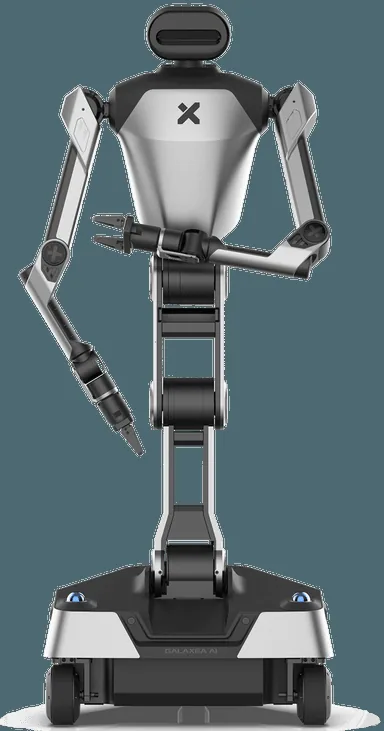
| 星海图 R1 | π0 Base 跨本体预训练覆盖双臂移动操作,支持星海图 R1 平台微调。 | 2026-10-21 |
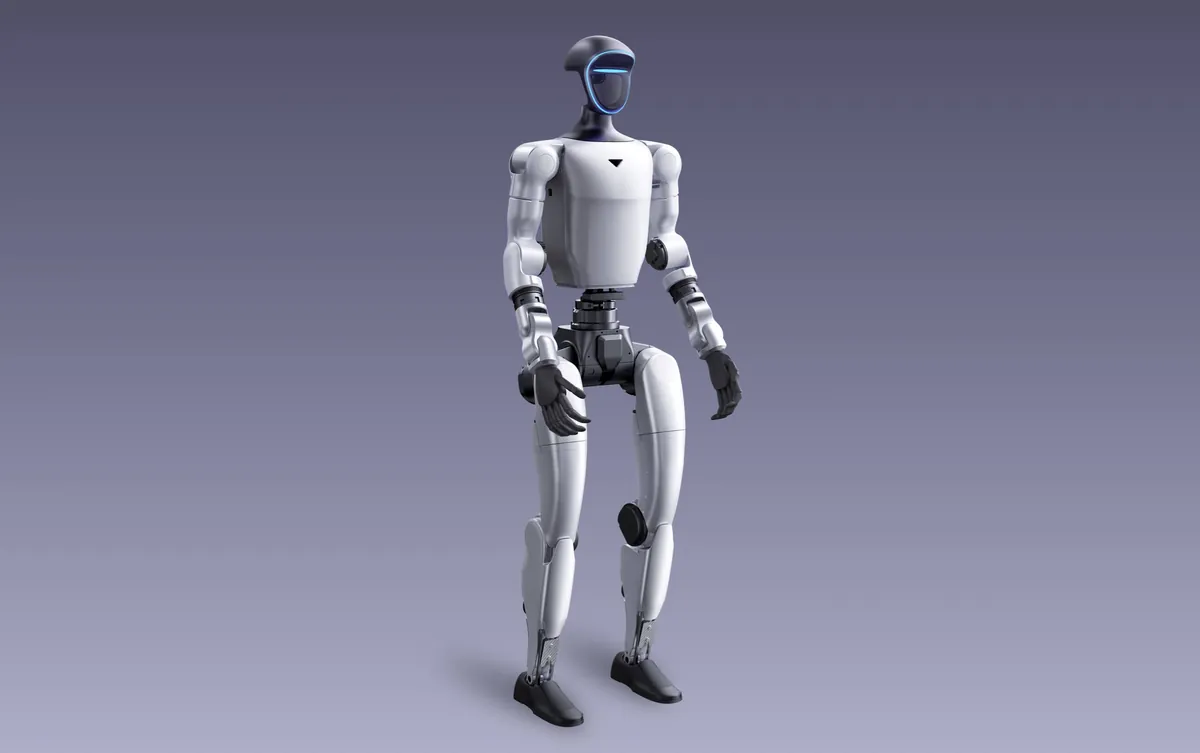
| 宇树 G1 | LeRobot π0 Base 支持宇树 G1 上肢双臂与灵巧手遥操数据集微调。 | 2026-10-21 |
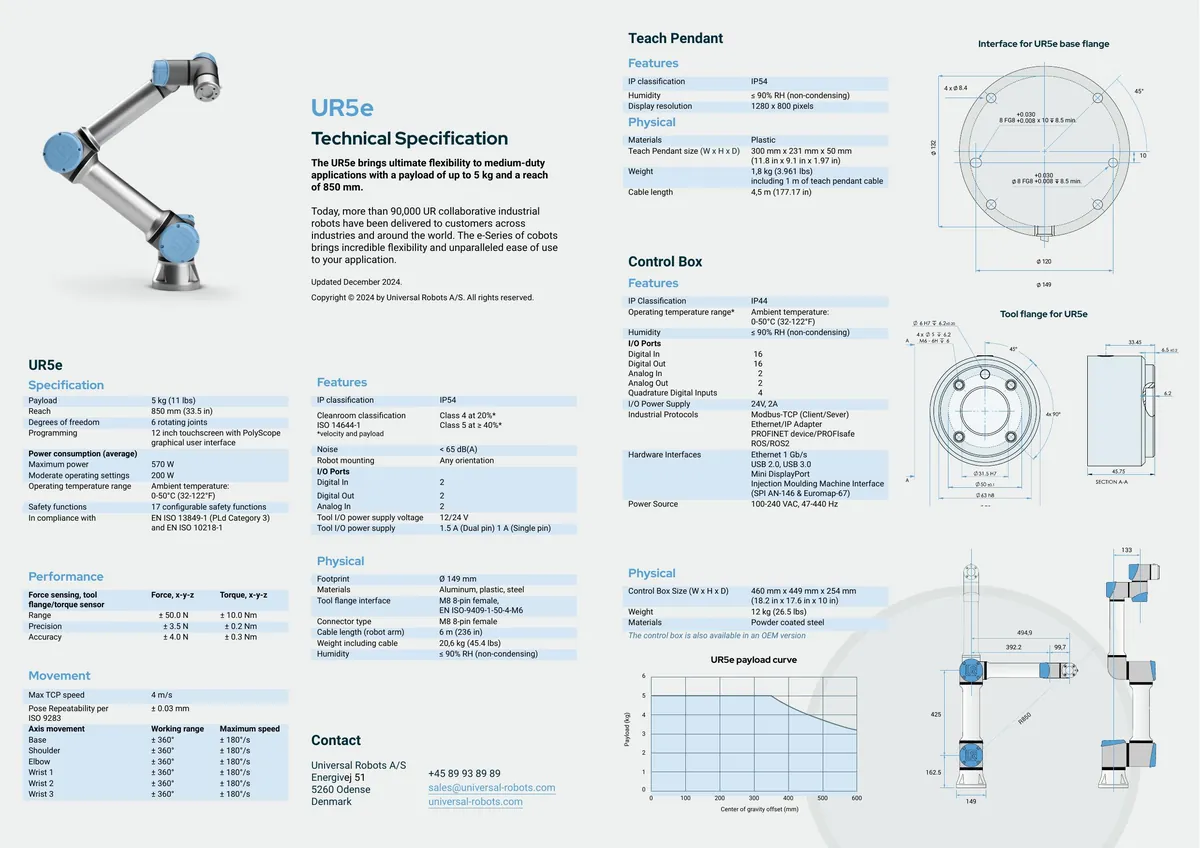
| Universal Robots UR5e | π0 Base 支持 UR5e 6DoF 协作机械臂通过 LeRobot 接口微调部署。 | 2026-10-21 |





同家族模型
同一家族里的热门模型。
smolvla_basehugging-face/lerobot-smolvla-base22 天前openvla-7bopenvla/openvla-7b8 个月前GR00T-N1.7-3Bnvidia/gr00t-n1-7-3b6 个月前smolvla_liberoHuggingFaceVLA/smolvla_libero2025-09-17pi05_libero_finetuned_v044hugging-face/lerobot-pi05-libero-finetuned-v04422 天前smolvla_liberohugging-face/lerobot-smolvla-libero16 天前来源
本页事实对应的公开页面,以原文为准。
- Hugging Face lerobot/pi0_base访问 2026-10-26