
外观
Skip to content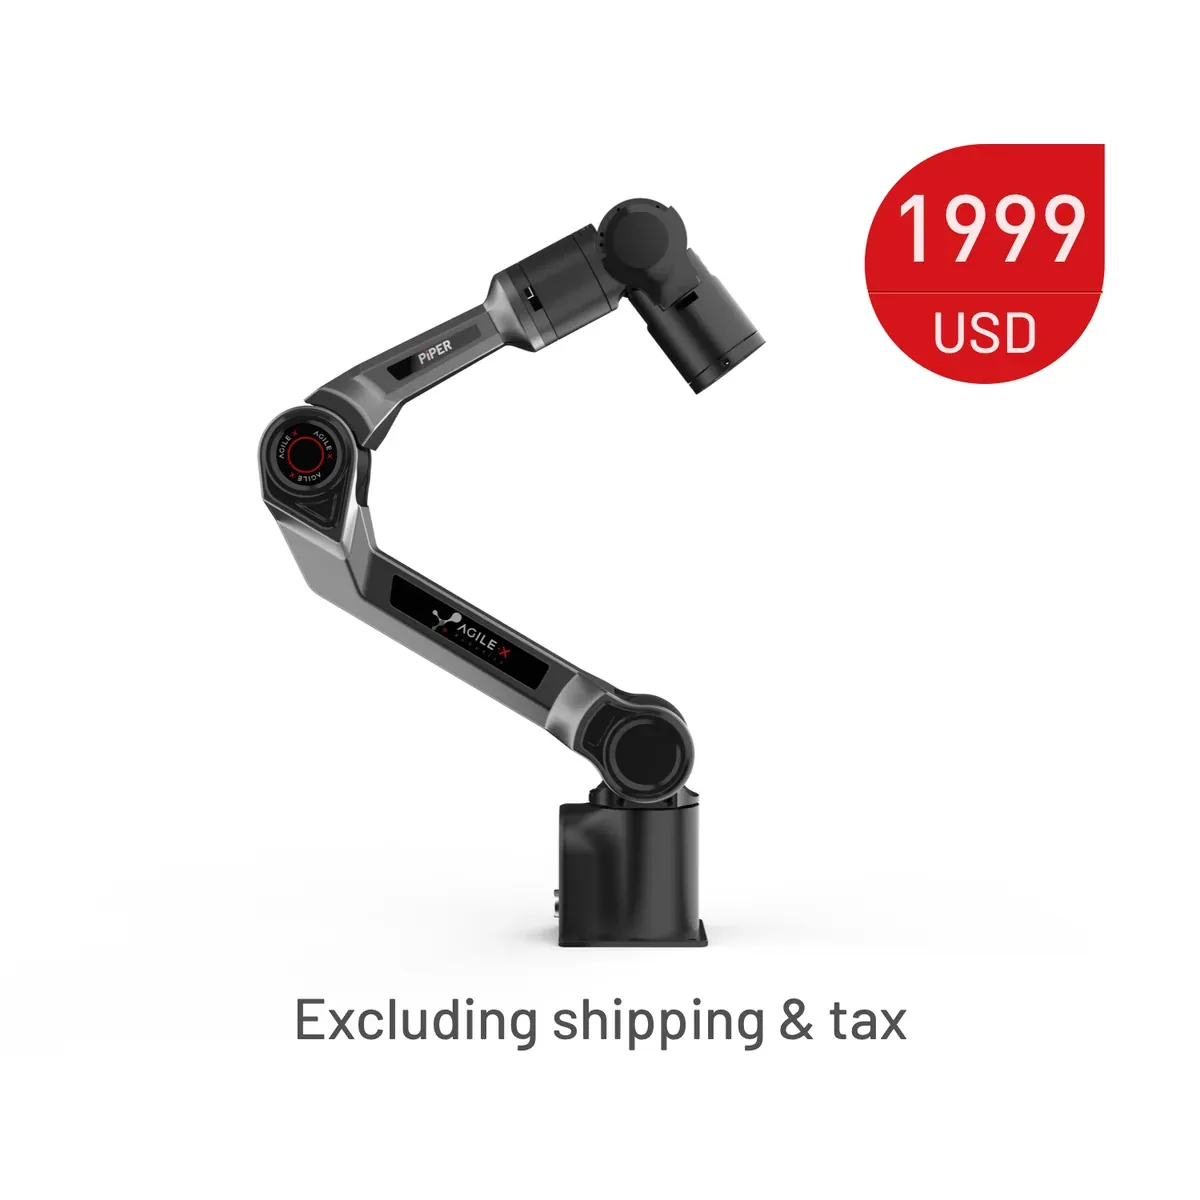
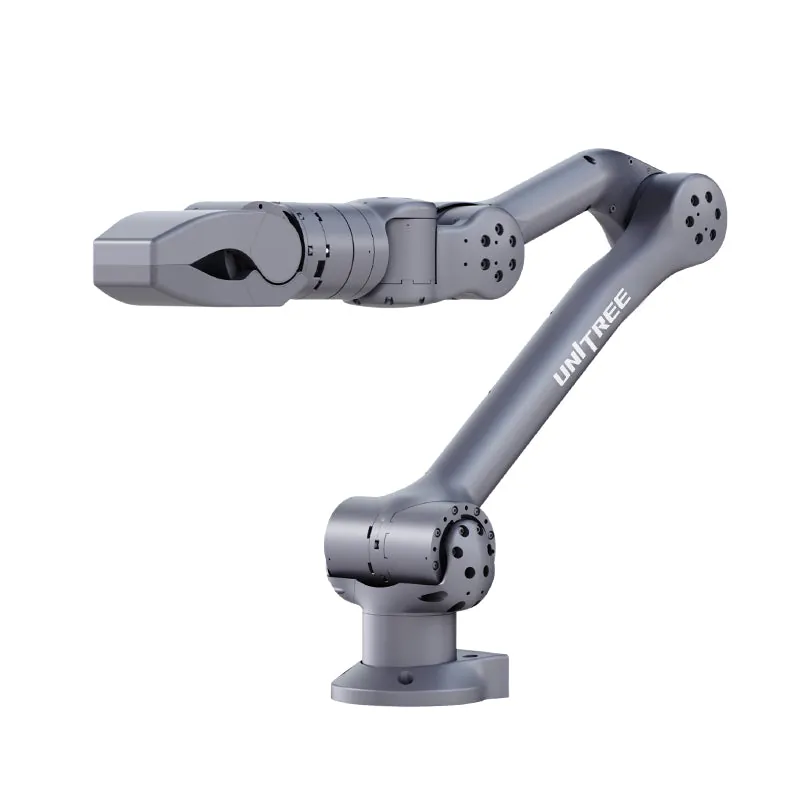
图片来源:松灵机器人官网

机型档案汇总厂商公开参数、开发资源与资料来源
松灵 PiPERAgileX PiPER
六自由度轻量机械臂;官网当前页面公开额定负载与本体重量,未可靠呈现臂展数值,因此 height_m 留空。
概述
公开技术资料与官方规格页核验整理。
松灵 PiPER(AgileX PiPER)是由 松灵机器人 研发推出的协作/工业机械臂平台。六自由度轻量机械臂;官网当前页面公开额定负载与本体重量,未可靠呈现臂展数值,因此 height_m 留空。 松灵PiPER(AgileX PiPER)是六自由度轻量机械臂产品,本体重量为4.2千克,额定负载为1.5千克,适配轻量化作业需求。
该机械臂面向科研教育、轻量搬运、简易操作实训等场景开发,可搭载于移动机器人平台扩展作业能力,支持二次开发适配不同功能需求。 核心硬件规格涵盖:整机自由度 6 DoF、自重 4.2 kg、额定负载 1.5 kg。
在感知、计算与系统集成方面,该机型配置 关节高精度绝对值编码器, 电流/力矩反馈环,机载计算采用 实时工业控制柜 / ROS 2 上位机接口,技术栈覆盖 L1 层级。开发与选型团队可结合官方产品文档、运动控制接口及仿真资产(URDF/MJCF)评估其在目标作业场景下的运动包络、负载边界与二次开发适配性。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 6
- 重量
- 4.2kg
- 载荷
- 1.5kg
- 算力
- 实时工业控制柜 / ROS 2 上位机接口
- 传感器
- 关节高精度绝对值编码器电流/力矩反馈环
- 公开价格
- ¥1.5万(松灵机器人国内官方公开售价 14,999 元(AgileX 国际站标价 $1,999)。)
暂未公开或待收录:身高 · 续航 · 导航与避障 · 拓展接口 · 支持加装 / 选配
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 8
核心零部件 / BOM 5
数据集 28
数据集piper_pick_place_4obj_pi05_rgb_400ep_v13.62 h · apache-2.0数据集piper_real_test_0121_1apache-2.0数据集piper_picking_testsmit数据集dreamdojo-piper-warmup-4step16.2 h · apache-2.0数据集atec2026-task-e-reproducibilityother数据集sy_010.76 h · Apache-2.0数据集piper-block-placement-demonstrations-v01mit数据集wakeforge-hey-android-piper-ttscc-by-4.0
其余 20 项
数据集mf-piper-pi05-offline-evalapache-2.0数据集piper-samplesApache-2.0数据集piper-so101-demoapache-2.0数据集piper-zholi-zh_cn-checkpointscc-by-nc-sa-4.0数据集Lightwheel-Tasks-Double-Piperapache-2.0数据集piper-joystick-test-videoapache-2.0数据集tblock-all-piper-clean-v3-bi_piper_followerother数据集piper-rtmit数据集eyeglasses_grasp_250episodeApache-2.0数据集tblock-all-piper-clean-piper-jointsother数据集yellow-towel-562-piper-640other数据集yellow-towel-clean-bi_piper_followerother数据集Open X-Embodiment4 h · Apache-2.0数据集jarvis-piper-checkpointsother数据集piper-policy-evalsApache-2.0数据集piper-checkpointsmit数据集two_block_pnpapache-2.0数据集piperx-general-pickup-clutter-preview0.1 h · Apache-2.0数据集piper_blackboxApache-2.0数据集vifailbackmit
兼容模型 18
模型harvest_apples_smolvla_piper_v3模型 harvest_apples_smolvla_piper_v3(架构:SmolVLA (SmolVLM2 + Flow Matching…模型act-restock-aojiru-right-real40-chunk60模型 act-restock-aojiru-right-real40-chunk60(架构:ACT (Action Chunking Tran…模型piper-pi0-pickplace模型 piper-pi0-pickplace(架构:π0 (PaliGemma VLM + Flow Matching Action Expe…模型pi0_baseLeRobot 官方移植的 π0 Base 权重,支持通过 LeRobot 数据格式在松灵 PiPER 上直接微调与 50Hz 推理。模型pi05_baseLeRobot 官方移植的 π0.5 Base 开放世界泛化 VLA 模型,支持松灵 PiPER 机械臂微调。模型smolvla_baseHugging Face 官方轻量级 SmolVLA (450M) 基座模型,单张消费级显卡即可在松灵 PiPER 上微调与高频推理。模型smolvla-double-piper-pnp模型 smolvla-double-piper-pnp(架构:SmolVLA (SmolVLM2 + Flow Matching Action…模型pi05-piper-make-panda模型 pi05-piper-make-panda(架构:π0.5 (PaliGemma VLM + Flow Matching Action …
其余 10 项
模型yellow-towel-562-piper-pi05模型 yellow-towel-562-piper-pi05(架构:π0.5 (PaliGemma VLM + Flow Matching A…模型OpenVLAOpenVLA 7B 支持通过 LoRA 微调适配松灵 PiPER 6DoF 机械臂桌面抓取任务。模型OpenWAM-Alpha-Real-RoboDojo-Piper模型 OpenWAM-Alpha-Real-RoboDojo-Piper(架构:Flow Matching World-Action Mode…模型OpenWAM-Alpha-Real-RoboDojo-Piper-X模型 OpenWAM-Alpha-Real-RoboDojo-Piper-X(架构:Flow Matching World-Action Mo…模型π0 (openpi)需自定义 action 映射与相机外参;LeRobot 数据集可转 openpi 格式。模型octo-base-1.5Octo 支持多 embodiment fine-tune;PiPER 需定义 observation spec。模型rdt-1b清华大学 RDT-1B(10亿参数双臂扩散基础模型)在 AgileX Mobile ALOHA / PiPER 双臂平台上完成真机灵巧操作验证。模型RDT2-FMRDT-2 Flow Matching 版本,针对双臂协同高频流匹配控制优化,适配松灵 PiPER 双臂平台。模型SmolVLAHugging Face SmolVLA 450M 轻量级 VLA 模型,原生集成于 LeRobot 框架,支持 PiPER 机械臂实机控制。模型piper-voices模型 piper-voices(架构:LeRobot / PyTorch Policy Network,输出:连续关节位置/末端位姿动作空间)…
踩坑与教程 38
百科松灵 AgileX PiPER 机械臂与 SCOUT / LIMO 移动底盘二次开发与主从遥操作指南教程松灵 Piper piper_sdk:CAN 使能与读关节角度入门教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定踩坑Piper SDK MIT模式t_ref单位疑为电流而非扭矩踩坑MacOS下Piper SDK无法识别candleLight CAN适配器踩坑PiPER SDK MIT模式力矩控制异常及反馈值缩放修正踩坑PiPER机械臂Arm Status 4且无法运动,关节限位异常踩坑Piper SDK EndPoseCtrl模式软限位失效及遥操作逆解突变
其余 30 项
踩坑AgileX PiPER示教模式夹爪2Hz异常开合且无法归零踩坑PiPER机械臂EnableArm失败报错SEND_MESSAGE_FAILED(100017)踩坑PiPER Python SDK CAN通信难超90Hz且占用高踩坑PiPER机械臂示教模式后无法切换回CAN控制模式踩坑PiPER EndPoseCtrl关节空间跳变:解析IK求解器类型与解选择策略踩坑PiPER机械臂录制末端位姿时Yaw角正负跳变踩坑PiPER SDK MIT控制转矩指令需按关节应用不同缩放因子踩坑Piper机械臂启动关节状态异常及映射错乱踩坑WSL下CAN连接不稳定或candump无响应踩坑PiPER机械臂move_p等位置模式指令无效且瞬时报完成踩坑Piper机械臂PosCmd控制仅夹爪动作且arm_status报4的解决踩坑PiPER S-V1.8-6关节物理偏移但反馈正常,0x471无效需0x150复位踩坑Ubuntu下Piper机械臂CAN通信单向异常且UI连接失败踩坑agilex-piper motion_status立即返回0导致动作等待失效踩坑PiPER机械臂MIT模式周期性抖动,升级固件1.7-6修复踩坑Piper SDK CAN总线Bus-Off后无自动恢复致机械臂失联踩坑PiPER机械臂move_j仅回零位不动作,固件S-V1.6-5导致踩坑Piper臂MIT模式前3关节刚度异常致Sim2Real失败踩坑PiPER退出示教模式后无响应且move指令被误判完成踩坑Piper机械臂URDF质量惯性参数不准致重力补偿偏差踩坑Piper机械臂缺失官方C++ SDK,社区提供piper_sdk C++移植版踩坑松灵 PiPER 机械臂在 Ubuntu 22.04 下 SocketCAN 1Mbps 帧溢出与使能无响应踩坑OpenPI 微调 π0 / π0.5 时 JAX 显存预分配与 PyTorch DataLoader 冲突导致 OOM踩坑Jetson Orin 多路 RealSense D435i / D405 开启深度流丢帧与 USB 带宽溢出路线对照双臂遥操作与 VLA 采数平台对比:Franka FR3 Duo vs 松灵 PiPER vs UR5e路线对照百元到万元级开源机械臂与遥操作方案对比:SO-100/SO-101、Koch v1.1、ALOHA 2、UMI、LeKiwi路线对照具身数据路线横评:真机遥操作、人类第一视角视频与物理仿真合成数据路线对照协作 / 科研机械臂横评:DoF、载荷、重量与公开价格路线对照具身智能与 VLA 采数机械臂选型:Franka FR3 vs 优傲 UR5e/UR10e vs 松灵 PiPER vs 宇树 Z1论文多种成功之道:面向 VLA 泛化的多样性驱动 RL 微调
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
工业制造
同类机型
同一形态。先排同厂商,再排有图片的其他机型。

来源
本页事实对应的公开页面。图片出处写在图下。
- AgileX PiPER 官方产品页访问 2026-10-12
- MuJoCo Menagerie PiPER访问 2026-10-14