
外观
Skip to content相机英特尔 RealSenseIntel RealSense D435i
Intel RealSense D435i
Intel RealSense D435i
带 IMU 的双目深度相机。深度视场 87°×58°,理想距离 0.3–3 m。宇树 G1 中文开发文档写明头部搭载 D435i。H1、Go2、远征 A2 的公开规格没有点名该型号。
零部件intel-realsensed435i
核心零部件档案汇总技术规格、接口参数、参考价格与搭载整机
Intel RealSense D435i
带 IMU 的双目深度相机。深度视场 87°×58°,理想距离 0.3–3 m。宇树 G1 中文开发文档写明头部搭载 D435i。H1、Go2、远征 A2 的公开规格没有点名该型号。
概述
该核心零部件的技术指标、机械/通信接口与整机集成方式。
本产品为Intel RealSense推出的带6DoF IMU的立体双目深度相机,核心技术参数为深度视场87°×58°,深度分辨率最高1280×720、帧率90fps,0.3-3m为理想测距范围,2m处深度精度优于2%,最小测距28cm,RGB模组支持1920×1080@30fps卷帘快门输出,视场69°×42°,物理尺寸为90mm×25mm×25mm,支持室内外场景使用。
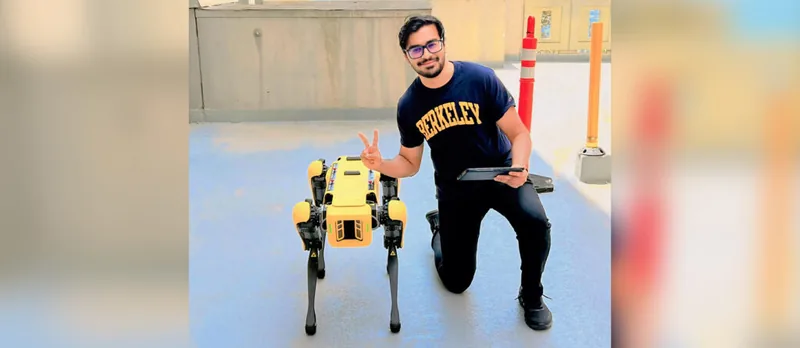
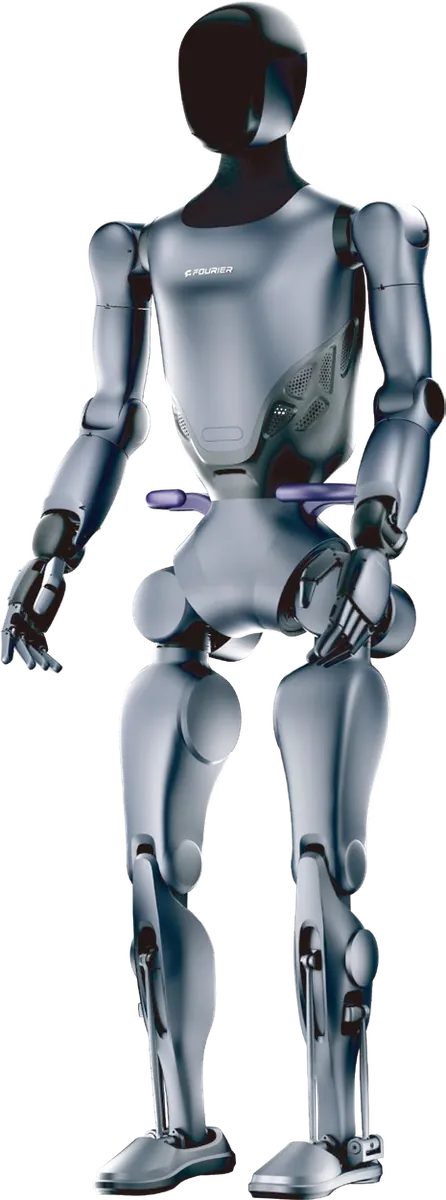
该深度相机典型安装于人形机器人、四足机器人、移动操作机器人的头部感知位置,支持官方SDK及ROS 2驱动快速集成,适配宇树G1、H1、Go2,松灵Piper、傅利叶GR-2等多类机器人平台,是服务机器人、人形机器人环境感知模块的高性价比选型。
技术规格与接口参数
厂商公开的客观电气、机械、感知或算力指标及批量/零售参考价。
- IMU
- 6DoF
- 部件品类
- 相机
- 所属品牌
- DEPTH
- 立体
- DEPTH FOV
- 87° × 58°
- DEPTH RESOLUTION
- 最高 1280 × 720
- DEPTH FPS
- 90
- IDEAL RANGE M
- 0.3–3
- MIN Z CM
- 28
- DEPTH ACCURACY
- <2% @ 2 m
- RGB
- 1920 × 1080 @ 30 fps,卷帘快门
- RGB FOV
- 69° × 42°
- 外形尺寸 (mm)
- 90 × 25 × 25
- ENVIRONMENT
- 室内 / 室外
搭载或兼容该零部件的机器人整机
在标配 BOM 或主流二次开发方案中采用该部件的机器人本体。




同品类核心零部件
同一供应链品类的其他代表型号。
BaslerBasler ace 2 a2A1920-165g5cBAS 工业相机Basler ace 2 a2A1920-165g5cBAS 工业相机basler/a2a1920-165g5cbas6 天前BaslerBasler ace 2 a2A1920-168mgc GMSL2 相机Basler ace 2 a2A1920-168mgc GMSL2 相机basler/a2a1920-168mgc6 天前BaslerBasler ace 2 a2A4504-27g5cBAS 工业相机Basler ace 2 a2A4504-27g5cBAS 工业相机basler/a2a4504-27g5cbas6 天前iniVationiniVation DVXplorer 事件相机 iniVation DVXplorer 事件相机inivation/dvxplorer6 天前英特尔 RealSenseIntel RealSense D405Intel RealSense D405intel-realsense/d40514 天前英特尔 RealSenseIntel RealSense D415Intel RealSense D415intel-realsense/d41514 天前
来源
本页事实对应的公开页面,以原文为准。