
外观
Skip to content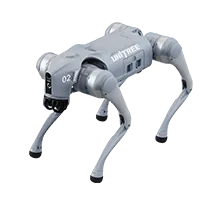
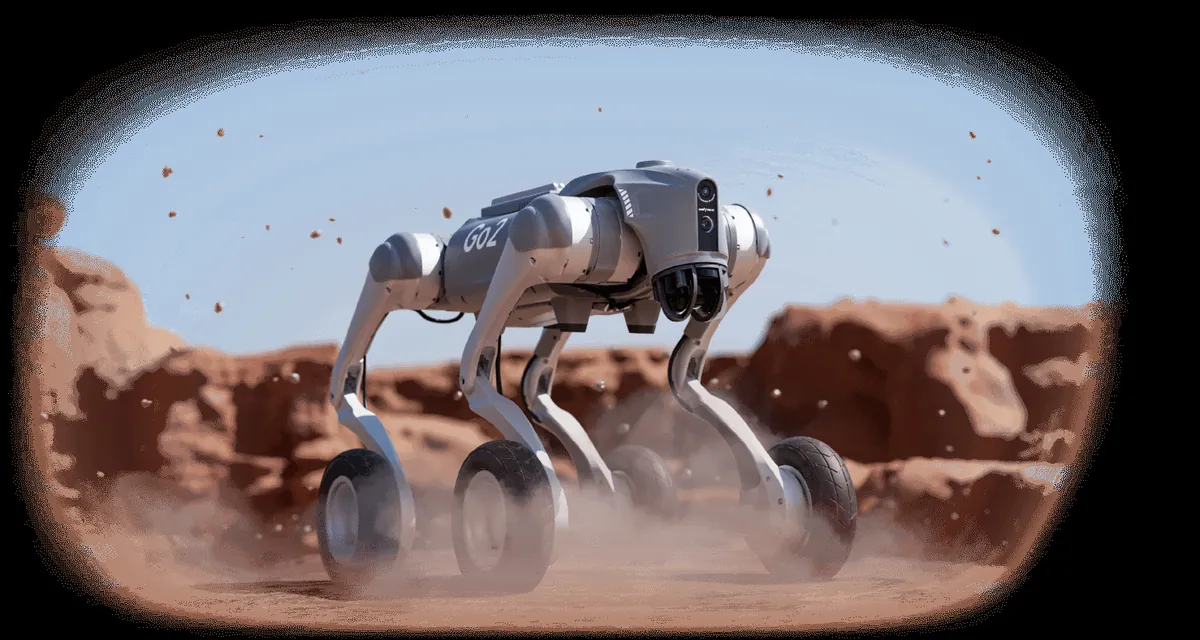
图片来源:宇树科技官网
宇树 Go2
Unitree Go2
四足机器人,AIR 基础配置约 15 kg、标称载荷约 7 kg、续航约 1~2 小时;PRO/X/EDU 的载荷、续航、传感器与算力配置不同,结构化字段采用 AIR 基础配置并以续航区间下限记入 battery_h。

机型档案汇总厂商公开参数、开发资源与资料来源
宇树 Go2Unitree Go2
四足机器人,AIR 基础配置约 15 kg、标称载荷约 7 kg、续航约 1~2 小时;PRO/X/EDU 的载荷、续航、传感器与算力配置不同,结构化字段采用 AIR 基础配置并以续航区间下限记入 battery_h。
⇄ 加入并排对比 ⚡ 与同类机型对比 ✎ 纠错 / 补充报价 品牌官网 Unitree Go2 产品页 Unitree 官方商店 Go2
概述
公开技术资料与官方规格页核验整理。
宇树 Go2(Unitree Go2)是由 宇树科技 研发推出的四足机器狗/足式平台平台。四足机器人,AIR 基础配置约 15 kg、标称载荷约 7 kg、续航约 1~2 小时;PRO/X/EDU 的载荷、续航、传感器与算力配置不同,结构化字段采用 AIR 基础配置并以续航区间下限记入 battery_h。 Unitree Go2是面向消费与教育场景的四足机器人,基础版自由度12,机身高度0.4米,整机重量15kg,额定负载7kg,基础续航1小时,峰值关节扭矩约45N·m,实验室环境下最大运行速度约5m/s,支持OTA软件升级。
该机型搭载超广角4D LiDAR与高清广角相机,标配自研L2 4D LiDAR,最小检测距离低至0.05m,支持ISS2.0智能跟随、3D点云建图与自主路径规划,可稳定通行碎石、斜坡等复杂地形,适配教育开发、工业巡检、赛事运维等场景。 核心硬件规格涵盖:整机自由度 12 DoF、机身高度 0.4 m、自重 15 kg、额定负载 7 kg、续航约 1 h。
在感知、计算与系统集成方面,该机型配置 超广角 4D LiDAR, 高清广角相机,机载计算采用 机载多核运动控制与感知处理器,技术栈覆盖 L1 层级。开发与选型团队可结合官方产品文档、运动控制接口及仿真资产(URDF/MJCF)评估其在目标作业场景下的运动包络、负载边界与二次开发适配性。
资料出处 Unitree Go2 产品页
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 12
- 身高
- 0.4m
- 重量
- 15kg
- 载荷
- 7kg
- 续航
- 1h
- 最大速度
- 5m/s
- 算力
- 机载多核运动控制与感知处理器
- 传感器
- 超广角 4D LiDAR高清广角相机
- 导航与避障
- ISS2.0智能跟随3D点云建图自主路径规划
- 公开价格
- ¥9,997–2.99万(国内京东与官方公开售价:Go2 Air 起售价 9,997 元,Go2 Pro 约 19,900 元,Go2 EDU 开发者版约 29,900 元起(海外商店标价 $1,600–$4,500)。)
- 租赁市场参考
- 日租 ¥600–1500/天 · 月租 ¥6000–12000/月 · 四足机器狗活动展演与科教短租市场参考行情。
暂未公开或待收录:拓展接口 · 支持加装 / 选配
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 17
核心零部件 / BOM 12
数据集 3
兼容模型 2
踩坑与教程 59
百科Unitree Go2 开发百科教程强化学习运控策略 Sim-to-Real 全链路实操:从 Isaac Lab / Legged Gym 训练导出 ONNX 到真机 500Hz C++ 闭环教程Livox Mid-360 + FAST-LIO2 + ROS 2 Nav2 室内点云建图与自主导航全流程教程宇树 G1 / Go2 开发起步:unitree_sdk2、CycloneDDS 网卡配置、MuJoCo 仿真联调与常见报错速查教程Unitree RL GYM:Isaac Gym 训练、MuJoCo Sim2Sim 到真机部署实操教程unitree_sdk2_python:连接 G1 / Go2 的 DDS 网络、读取状态并发送高层运动指令踩坑unitree_sdk2_python调用StandDown报ClientStub send req。踩坑Go2真机部署unitree_rl_gym策略失败及Sim2Real Gap问题
其余 51 项
踩坑unitree_mujoco运行报错free(): invalid pointer及Joystick。踩坑Go2部署编译报错No rule to make target libonnxruntime.so踩坑unitree_mujoco运行Go2仿真Segmentation fault报错踩坑unitree_sdk2_python高层控制示例路径错误及API缺失踩坑Go2 RL训练失败头杵地及步态过窄的Reward调试方法踩坑unitree_mujoco报错lo不支持multicast致仿真无响应踩坑unitree_mujoco运行Go2仿真报dds_writecdr_impl_common断言失败。踩坑Go2部署编译缺失go2.h头文件,需更新unitree_sdk2踩坑Unitree Go2 Rough地形PPO训练崩溃报错normal expects std >=。踩坑Go2订阅/frontvideostream无数据:ROS2 Jazzy与CycloneDDS不兼容踩坑Go2 Jetson运行unitree_sdk2_python示例发送指令后Segfault崩溃踩坑mjlab训练报错mjtEnableBit无mjENBL_MULTICCD及Warp驱动版本异常踩坑unitree_mujoco 编译后缺失 test 可执行文件且 jstest 报错踩坑Unitree Go2 Python API Euler姿态指令无法保持需循环发送踩坑FAST-LIO2+Go2 MID360点云倾斜方向与物理安装相反踩坑Go2 观测顺序与部署环境不一致怎么办踩坑Go2 sim2sim运行报错filesystem_error找不到unitree_go2_velo。踩坑URDF 导入 Isaac Sim / Isaac Lab 转 USD 后足端穿透地面与关节自碰撞爆炸踩坑Livox Mid-360 倾斜或倒装在四足/人形机身时 FAST-LIO2 里程计发散飘飞路线对照四足机器人整机横评:载荷、续航、速度、防护与公开价格路线对照足式与人形强化学习 Sim-to-Real 路线:Isaac Lab vs MuJoCo MJX vs Legged Gym 选型与域随机化清单路线对照消费与科研四足机器狗怎么选:宇树 Go2 vs 云深处绝影 Lite3 vs 智身钢镚 L1/L2 全对比论文迈向基于 MoE 的鲁棒四足运动的可靠 Sim-to-Real 可预测性论文面向四足机器人的拥挤环境敏捷导航学习论文Open-DiffLoco:用于可部署盲四足运动的开源可微分学习论文复杂地形中用于轮腿机器人的机器人机身感知遍历风险图规划论文MobileVLA-R1 2.0:用于移动机器人控制的RL增强推理论文反馈调制谐波策略实现Go2四足3.67m/s高速运动论文用基于采样的模型预测控制加速视觉策略学习论文SG-CPG算法实现四足机器人95%关节损伤下自适应步态维持论文迈步前预测:稀疏引导下用于动态避障的可审计占用预测论文Talk2Escape:用于视觉-语言导航的对话式落地论文将接触作为决策变量:面向腿式移动操作的能力权衡接触选择论文四足机器人本体感知力估计实现负载运动与牵引引导统一论文InsightMap:用于具身多模态推理的结构化空间建模论文四足机器人地形可通行性的经验驱动持续学习论文ROOT:发现用于用户指定具身行为的奖励论文VAMPS:基于采样式规划的视觉与运动策略论文使用密度函数的安全多机器人协同运输论文RFPO:用于具身控制的 Rectified Flow 策略优化论文LLA-MPPI:利用 GPU 加速并行仿真实现腿式机器人快速自适应全身控制论文CMP-IRRT*:一种用于四足机器人的感知辅助高度自适应规划器论文IDTD框架解耦轨迹设计,Sim-to-Real参数辨识误差降39.6%论文Go1四足机器人高阶形态先验强化学习提升执行器故障容错论文宇树Go2屋顶作业实测:25°坡面频繁失效,标准球足不适用论文GG-Nav:面向目标的 Grounding Chain-of-Thought 激发导航基础模型推理论文Schrödinger's Navigator:基于想象3D未来的零样本导航框架论文E2DRL实现四足机器人端到端3D避障并完成Go2真机验证论文TEMPO算法实现机器人策略端侧测试时自适应,Go2实测性能提升80%论文LIN-SLAM:用于实时机载导航的轻量级 LiDAR--惯性神经 SLAM论文AVALON:基于人类播种拓扑记忆的零样本室内导航
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
配送
测评
公开测评。本站不打分、不排名。
同类机型
同一形态。先排同厂商,再排有图片的其他机型。
来源
本页事实对应的公开页面。图片出处写在图下。
- Unitree Go2 产品页访问 2026-10-12
- Unitree 官方商店 Go2访问 2026-10-14
- 界面新闻:人形机器人租赁与 Go2 售价访问 2026-10-14