
外观
Skip to content
piperx-general-pickup-clutter-preview
piperx-general-pickup-clutter-preview
Shiki42 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 n<1K。
数据集Shiki42piperx-general-pickup-clutter-preview
数据集档案汇总规模、格式、关联机型与模型
piperx-general-pickup-clutter-preview
Shiki42 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 n<1K。
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
Piper X General Pickup — Same-cluster preview 是一个桌面近邻杂物拾取预览数据集,包含 4 个成功 episode、694 帧、25 FPS,以及三路同步 640×480 RGB 相机。目标物和干扰物被放在同一簇内,至少三个刚体干扰物在物理稳定后与录制开始时都位于目标 XY 包围盒 6 cm 间距内;该距离是保守包围盒足迹代理,不代表精确表面距离或遮挡指标,且不包含有意堆叠。
采集中目标在实时网格中心附近被物理抓取,开指接近并下降,通过对齐检测后闭合手指;非活动臂保持 joint-zero Home。目标被抬升约 10 cm 并保持 1 秒,录制中没有 attachment 或 teleport。4 个成功布局来自一次需要 28 次尝试的首轮采集,并用最终 seed 重放,因此不是独立成功率估计,也不证明一般杂物鲁棒性。
数据格式为 LeRobot v3.0,相机字段包括 observation.images.top、left_wrist、right_wrist。observation.state 与 action 为被选中机械臂的 6 个关节位置/目标弧度值加夹爪打开比例,并提供 active_arm、environment_id 和 phase 标注。当前版本修正了此前因 DLSS history 每次采集清空导致的闪烁问题。
资料出处 Hugging Face datasets Shiki42/piperx-general-pickup-clutter-preview
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 总时长
- 0.1h
- 演示轨迹数 (Episodes)
- 4
- 采集方式
- 仿真
- 开源协议
- Apache-2.0
- 传感器模态
- 图像表格时序视频
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- LeRobotparquet
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download Shiki42/piperx-general-pickup-clutter-preview --repo-type dataset --local-dir ./data/shiki42-piperx-general-pickup-clutter-preview

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("Shiki42/piperx-general-pickup-clutter-preview")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
采集与适用机型 1
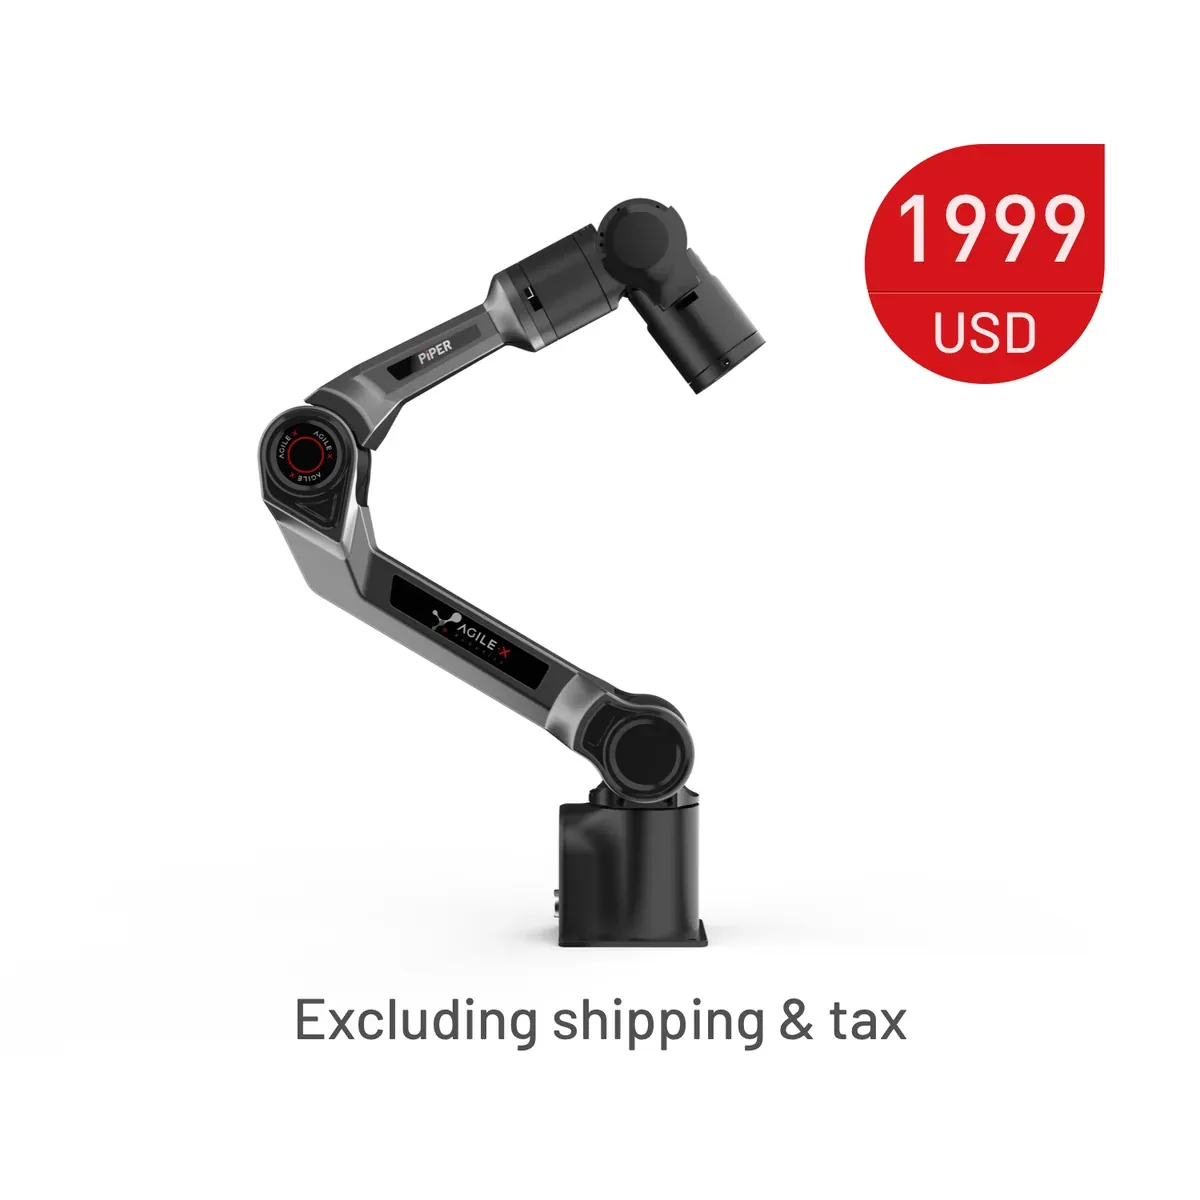

来源
本页事实对应的公开页面,以原文为准。