
外观
Skip to content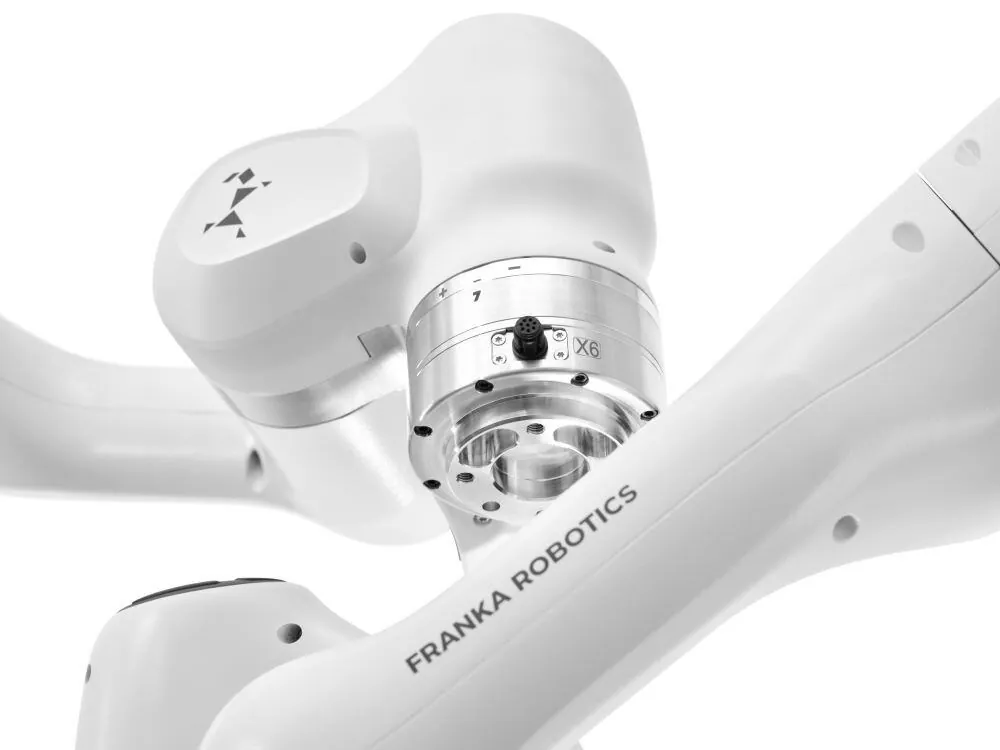
图片来源:Franka Robotics 官网

机型档案汇总厂商公开参数、开发资源与资料来源
Franka FR3Franka Research 3
七轴力敏科研机械臂;height_m 按官网标注的 855 mm 臂展记录。
概述
公开技术资料与官方规格页核验整理。
Franka Research 3是面向机器人与人工智能研究的力敏机器人系统。
该机械臂每个关节都集成扭矩传感器,可估计外部接触力。该机械臂的工作空间效率为94.5 %,位置重复精度为<± 0.1毫米。该机械臂的有效负载能力为3千克。该机械臂的工作半径为855毫米。该机械臂的自由度为7,集成扭矩传感器数量为7个。
libfranka 是开源 C++ 接口,可通过5种接口以1 kHz发送实时控制值。franka_ros 将机器人连接到 ROS 2 生态,并支持 RViz 可视化和 Gazebo 仿真。Desk API可用于以程序化方式管理和操作Franka Research 3机器人。franka_ros可接入ROS 2生态,并包含URDF模型与3D网格用于Gazebo仿真。Desk API 可用于以程序方式管理并操作 FR3。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 7
- 身高
- 0.855m
- 载荷
- 3kg
- 算力
- 实时工业控制柜 / ROS 2 上位机接口
- 传感器
- 关节力矩传感器 ×7
- 拓展接口
- libfranka 开源C++接口Desk APIROS 2接口
- 公开价格
- ≈ ¥20.5万–25.2万(原币种 $28,500–35,000)(Franka Research 3 (FR3) 学术科研包公开渠道参考价(约 25,000–32,000 欧元)。)
暂未公开或待收录:重量 · 续航 · 导航与避障 · 支持加装 / 选配
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 24
框架franka_rosc++ · ★ 492算法库libfrankac++ · ★ 455框架franka_ros2c++ · ★ 386仿真器franka_descriptionpython · ★ 151工具the_reference_platformc++ · ★ 48框架labspython · ★ 41工具franka_spacemousepython · ★ 36工具docspython · ★ 24
其余 16 项
工具external_gripper_examplepython · ★ 15工具franka_ros2_teleopc++ · ★ 14SDKfranka_toolbox_for_matlabc++ · ★ 11工具icra18-fci-tutorialc++ · ★ 11算法库libfranka-commonc++ · ★ 7SDKlibfranka-release★ 5仿真器franka_simulation★ 2仿真器panda-gympython · ★ 769算法库mjctrlpython · ★ 453自动驾驶/飞控栈DROID-Splatpython · ★ 421算法库frankyc++ · ★ 379算法库Cartesian-Impedance-Controllerc++ · ★ 356框架EVA-CLIENTpython · ★ 328仿真器ros2_RobotSimulationpython · ★ 326算法库deoxys_controlpython · ★ 313SDKROS2-Ultimate-guide-for-Custom-Robotic-Arms-and-Panda-7-DOFjupyter notebook · ★ 280
核心零部件 / BOM 13
数据集 282
数据集atom-documentsApache-2.0数据集fasterwamapache-2.0数据集failbench-libero-v2mit数据集failbench-robocasa-v2mit数据集dom-franka-tracking0.28 h · Apache-2.0数据集umi-evaluation-franka_yubi_realother数据集franka-discrete-reach4absapache-2.0数据集robocasa-x-sp900-panda-flip-mug-uprightcc-by-4.0
其余 274 项
数据集robocasa-x-sp900-panda-og-flip-mug-uprightcc-by-4.0数据集robocasa-x-sp900-panda-og-pnpcc-by-4.0数据集robocasa-x-sp900-panda-og-turn-on-sink-faucetcc-by-4.0数据集robocasa-x-sp900-panda-pnpcc-by-4.0数据集robocasa-x-sp900-panda-turn-on-sink-faucetcc-by-4.0数据集mesa-all-train-lerobot163.22 h · cc-by-4.0数据集peract_lerobot_trainapache-2.0数据集MolmoAct2-DROID-Dataset328.85 h · apache-2.0数据集molmobot-dataodc-by数据集molmospacesodc-by数据集real01b-routing-d1-r8-umirel-iql-vs-dp-testing-heldout-sobol500.74 h · apache-2.0数据集real01b-routing-d1-umirel-lineage-15arm-heldout-sobol50-s20260907015.37 h · apache-2.0数据集libero_object_no_noops_lerobot_v21apache-2.0数据集libero_spatial_no_noops_lerobot_v21apache-2.0数据集franka_sim_pick_lift_6apache-2.0数据集cathlab_handover_mujoco_v1apache-2.0数据集FrankaPandaapache-2.0数据集wam-0.1h-research数据集libero-microwave-grm-rollouts7.07 h · apache-2.0数据集libero_gen_goal_chain_no_secondstep_train_openpiapache-2.0数据集Franka-dataset-v2-2Apache-2.0数据集Franka-Datasetother数据集Franka-Datasets-v2-5kApache-2.0数据集Franka-Datasets-v2Apache-2.0数据集droid_filter_lerobot452.64 h · mit数据集liberoapache-2.0数据集droid_overlay_fullapache-2.0数据集droid_1.0.1511.34 h · apache-2.0数据集droid500.82 h · apache-2.0数据集cosmos3-droid-mujoco-3kapache-2.0数据集cosmos3-droid-mujocoapache-2.0数据集FrankaPickAndPlaceNextToOmniCamConfigLeftRight_molmobotApache-2.0数据集molmospaces-benchmark-franka-next-to-hard-left-rightApache-2.0数据集robofac-lerobot-preview0.16 h · apache-2.0数据集libero_long_postapache-2.0数据集MT-Libero-Dataset4.7 h · mit数据集usam-droidApache-2.0数据集drifting-vla-v2-droidApache-2.0数据集FrankaWujiPickandPlaceapache-2.0数据集PAM_dataApache-2.0数据集libero_90_no_noops_lerobotapache-2.0数据集Franka_beat_block_hammerapache-2.0数据集libero_90_lerobotapache-2.0数据集libero_with_depthapache-2.0数据集rlbench_joint_vel_action_lerobot_trainapache-2.0数据集rlbench_lerobot_trainapache-2.0数据集robocasa_insertion_lerobotapache-2.0数据集lingbot-va-franka-real-datasetsother数据集VLA_pick_and_placeunknown数据集ovok_experimental_datasetsother数据集EchoPolicy-0-MolmoSpaces-evalApache-2.0数据集stack_franka_allegro_mgapache-2.0数据集droid_1.0.1Apache-2.0数据集vgp_datasetsApache-2.0数据集franka_pushapache-2.0数据集LA_dataset_human_made_franka_eef_Lerobotv21_260511Apache-2.0数据集vam-cross-level4-panda-robotiq-widowx-texture-ur5e-contact-v2cc-by-4.0数据集DROID4 h · Apache-2.0数据集merged_libero_s100_mdnl_original_s100_synthetic_20ep_2_hard_task_5ep_all_normal_taskapache-2.0数据集merged_libero_s100_mdnl_original_s40_synthetic_20ep_2_hard_task_5ep_all_normal_task_PAapache-2.0数据集pact_pick_n_place_v2cc-by-4.0数据集bulb_franka_pinkik.raw_15hz_20260826Apache-2.0数据集clear_organic_agent_ab_B1000.jointtarget_20hz_2026091828.8 h · apache-2.0数据集pen_holder_franka_diffik.raw_15hz_20260909Apache-2.0数据集slice_banana_franka_diffik.raw_15hz_20260909Apache-2.0数据集tool_packing_franka_diffik.raw_15hz_20260910Apache-2.0数据集DroidApache-2.0数据集AAWR-DROIDmit数据集pick_and_place_sampleapache-2.0数据集table_spill_cleanup_bimanual_rgbd_segmentation_poses0.06 h · apache-2.0数据集table_spill_cleanup_bimanualapache-2.0数据集libero-10-lerobotapache-2.0数据集franka-demos-compressedapache-2.0数据集pi05-checkpoint-backupsApache-2.0数据集simready-assetscc-by-4.0数据集franka_one_cube_20260717_130454_cleanapache-2.0数据集franka_one_cube_20260717_130454apache-2.0数据集franka_one_cube_20260717_140848apache-2.0数据集franka_one_cube_20260717_141609apache-2.0数据集franka_one_cube_20260717_143025apache-2.0数据集franka_one_cube_20260717_145137apache-2.0数据集franka_one_cube_20260717_150325apache-2.0数据集franka_one_cube_20260717_150804apache-2.0数据集franka_orange_cube_20260723_145654apache-2.0数据集franka_orange_cube_20260723_150628apache-2.0数据集franka_orange_cube_20260723_151335apache-2.0数据集franka_orange_cube_20260723_152427apache-2.0数据集franka_orange_cube_20260723_153022apache-2.0数据集franka_orange_cube_full_joints_onlyapache-2.0数据集franka_orange_cube_V2_20260727_101000apache-2.0数据集franka_orange_cube_V2_20260727_101438apache-2.0数据集franka_orange_cube_V2_20260727_101836apache-2.0数据集franka_orange_cube_V2_20260727_102325apache-2.0数据集franka_orange_cube_V2_20260727_102812apache-2.0数据集franka_orange_cube_V2_20260727_103216apache-2.0数据集franka_orange_cube_V2_20260727_123730apache-2.0数据集franka_orange_cube_V3_20260729_105026apache-2.0数据集franka_orange_cube_V3_20260729_122720apache-2.0数据集franka_orange_cube_V3_20260729_123115apache-2.0数据集franka_orange_cube_V3_20260729_124419apache-2.0数据集franka_sweep_eepose_20260713_090826apache-2.0数据集franka_sweep_eepose_20260713_095206apache-2.0数据集DreamZero-DROID-DataApache-2.0数据集vlabench_sub_dir_detlaapache-2.0数据集Franka_cobot_vacuum_simapache-2.0数据集Franka_inspire_hand_realapache-2.0数据集Franka_robotiq_85_parallel_simapache-2.0数据集Franka_short_cup_vacuum_simapache-2.0数据集Hebero-Dataset4.7 h · mit数据集stack_franka_robotiqapache-2.0数据集libero7.6 h · apache-2.0数据集droid-miscApache-2.0数据集droid-pointflowApache-2.0数据集droid-depth-l20-fullApache-2.0数据集franka-episodes-v1mit数据集Franka_cobot_vacuum_sim4.4 h · apache-2.0数据集Franka_panda_hand_parallel_simapache-2.0数据集Franka_robotiq_85_parallel_simapache-2.0数据集Franka_short_cup_vacuum_sim_1apache-2.0数据集IISC_franka_liberoapache-2.0数据集IISC_parallel_franka_all_fix_tracks_fixedapache-2.0数据集IISC_parallel_franka_all_fix_tracksapache-2.0数据集DOM261.69 h · other数据集ManiGuard-Benchcc-by-nc-4.0数据集fr3-gz-2Apache-2.0数据集austin_buds_dataset_lerobotapache-2.0数据集austin_sailor_dataset_lerobotapache-2.0数据集austin_sirius_dataset_lerobotapache-2.0数据集berkeley_cable_routing_lerobot1.06 h · apache-2.0数据集berkeley_rpt_lerobot3.63 h · apache-2.0数据集cmu_play_fusion_lerobotapache-2.0数据集droid_lerobot500.82 h · apache-2.0数据集fmb_dataset_lerobot31.6 h · apache-2.0数据集furniture_bench_dataset_lerobot109.67 h · apache-2.0数据集iamlab_cmu_pickup_insert_lerobotapache-2.0数据集libero_90_no_noops_lerobot7.91 h · apache-2.0数据集nyu_franka_play_dataset_lerobotapache-2.0数据集stanford_hydra_dataset_lerobotapache-2.0数据集taco_play_lerobot3.96 h · apache-2.0数据集toto_lerobot2.72 h · apache-2.0数据集utaustin_mutex_lerobot5.03 h · apache-2.0数据集viola_lerobotapache-2.0数据集sparc-droid-annotationsApache-2.0数据集rehearse-nist-round8-insert-v1cc-by-4.0数据集droid_cubes_pnp_diverseapache-2.0数据集droid_3d_extrinsicsother数据集trackworld-droid-full-processed-shardedApache-2.0数据集fr3_bowl_realApache-2.0数据集droid_eggplant_bin_lerobotapache-2.0数据集droid_pnp_carrot_lerobotapache-2.0数据集libero_spatial_no_noopsapache-2.0数据集libero_90_lerobot_pathmask_rdpapache-2.0数据集droid-failure-sampledApache-2.0数据集droid_failure64.37 h · cc-by-4.0数据集droid_success_high_qualitycc-by-4.0数据集droid_successcc-by-4.0数据集demogen-rgbd-fr3-cube-stacking118.83 h · cc-by-nc-4.0数据集rl_expert_franka_dataset_for_pi0_1Mapache-2.0数据集libero-object-smolvlaapache-2.0数据集libero-smolvlaapache-2.0数据集liberoapache-2.0数据集droidcc-by-4.0数据集pi05_franka_v2apache-2.0数据集droidApache-2.0数据集dynamics-probingmit数据集cmu_franka_exploration_datasetmit数据集droid_1.0.1511.67 h · apache-2.0数据集libero_10_image2.82 h · apache-2.0数据集libero7.6 h · apache-2.0数据集nyu_franka_play_datasetmit数据集nyu_franka_play_dataset_rawApache-2.0数据集pick_cube_franka_panda_30apache-2.0数据集droidApache-2.0数据集franka_pick_place20000 h · Apache-2.0数据集libero_spatial_no_noops_absapache-2.0数据集mimicgen_100_nut_assembly_lerobotapache-2.0数据集mimicgen_1000_lerobotapache-2.0数据集vlabenchapache-2.0数据集simpleicl-samplemit数据集WGO-Benchcc-by-nc-sa-4.0数据集fold_pants_preferences9.8 h · mit数据集plate_toast_preferences1.5 h · mit数据集put_cube_in_bowl_preferences1.2 h · mit数据集setup_table_preferences3.7 h · mit数据集franka-episodes-v1mit数据集LIBERO-X24.7 h · cc-by-4.0数据集fold_towel_franka_pickplace_4tasks_mergedApache-2.0数据集dvla-can2k-futee-sweepapache-2.0数据集dvla-place7obj-roll-250hz-events-250fps-delta-trim12.85 h · apache-2.0数据集FrankaCafe-Alphamit数据集libero_npymit数据集LA-33K-Vmit数据集LA-33K28.24 h · mit数据集RoboMIND2.0-Franka-Part-1apache-2.0数据集RoboMIND2.0-Franka-Part-4apache-2.0数据集RoboMIND2.0-Franka-Part-5apache-2.0数据集forcesight-demosapache-2.0数据集droid-newApache-2.0数据集droidApache-2.0数据集real-routing-d2-c09-dagger-mixed1.45 h · mit数据集real-routing-d2-r00-r05-eval5.37 h · mit数据集aopoli-lv-libero_combined_no_noops_lerobot_v21apache-2.0数据集franka-vr-stack-cubeapache-2.0数据集Arena-DROID-Camera-Sensitivity-Workflow-Samplecc-by-4.0数据集Cosmos3-DROID350 h · openmdw-1.1数据集PhysicalAI-Robotics-mindmap-Franka-Cube-Stackingcc-by-nc-4.0数据集PhysicalAI-Robotics-mindmap-Franka-Mug-in-Drawercc-by-nc-4.0数据集PointWorld-DROIDApache-2.0数据集RoboMIND2.0-processedapache-2.0数据集frankaApache-2.0数据集Open X-Embodiment4 h · Apache-2.0数据集axis-franka-datapool51.42 h · other数据集DroidApache-2.0数据集LIBERO7.6 h · apache-2.0数据集DROID-sim-environmentsmit数据集berkeley_autolab_ur5_train_0_100_augmented0.55 h · cc-by-4.0数据集bridge_train_5000_10000_augmented9.37 h · cc-by-4.0数据集jaco_play_test_0_108_augmentedcc-by-4.0数据集jaco_play_train_0_976_augmentedcc-by-4.0数据集RobotArena360_Assetscc-by-4.0数据集droid_filter_lerobot452.64 h · mit数据集libero7.6 h · cc-by-4.0数据集robocasa-demospeedup-slow1-fast2-lerobot-v20-2026091927.36 h · Apache-2.0数据集DroidCollectionApache-2.0数据集HBotChallengeapache-2.0数据集maniskill_peginsertionside_240apache-2.0数据集robot-session-logscc-by-4.0数据集reassemblecc-by-4.0数据集pusht_lewm_fr3mit数据集DROID-VPcc-by-4.0数据集rbo_oxe_base_droid_lerobot213.76 h · apache-2.0数据集Franka_GraspNet_TestApache-2.0数据集DreamZero-DROID-Data-PicknPlaceApache-2.0数据集robot-zoomit数据集libero_goal_object_spatialapache-2.0数据集libero_to_lerobotapache-2.0数据集TactXcc-by-4.0数据集liberocc-by-4.0数据集libero_mem_mergeallapache-2.0数据集franka_pickplace_4tasksApache-2.0数据集gripper_data_sharecc-by-4.0数据集RoboMIND-lerobot97.39 h · cc-by-nc-4.0数据集robocasa-100demos-5chosen-tasks_params_virtual_views_splattedapache-2.0数据集droidapache-2.0数据集libero-wo-ecotapache-2.0数据集TraceSpatial-Traceapache-2.0数据集franka-panda-cube-stacking-b2-distractors-2000.98 h · other数据集VLA_Arena_L0_L_lerobot_openpi10.05 h · apache-2.0数据集vlabench_primitive_ft_lerobot_video15.98 h · mit数据集liberoapache-2.0数据集DreamTac7.03 h · cc-by-4.0数据集droid-3d-rgb-68epmit数据集fmb-multi-302epcc-by-4.0数据集libero_90_all_and_metadataapache-2.0数据集libero_90_allapache-2.0数据集3DROIDother数据集WorldArena2.0_Franka_FR3Apache-2.0数据集pick-and-place-the-banana-for-franka-research3other数据集droid_360p372.51 h · mit数据集droid_720pmit数据集artificial-foveated-perceptionApache-2.0数据集libero_cot7.6 h · apache-2.0数据集robomemarena_lerobot38.89 h · mit数据集maniskillapache-2.0数据集LongHorizonapache-2.0数据集D3IL-VisionApache-2.0数据集openpimit数据集calvin_d_joint7.86 h · mit数据集franka-table-top-0904Apache-2.0数据集franka-tabletopApache-2.0数据集libero_goal_graymit数据集libero_object_graymit数据集libero_spatial_graymit数据集liftplace-ee-xyz-500-v2apache-2.0
兼容模型 56
模型MolmoAct2-DROIDAI2 MolmoAct2 在 DROID(Franka 7DoF + Robotiq 夹爪)上微调的视觉语言动作模型。模型MolmoBot-DROID模型 MolmoBot-DROID(架构:Transformer (allenai/Molmo2-4B),输出:连续关节位置/末端位姿动作空间…模型franka_haply_joint_absolute_pi05_base模型 franka_haply_joint_absolute_pi05_base(架构:π0.5 (PaliGemma VLM + Flow …模型franka_haply_joint_absolute_pi05_base_fullft模型 franka_haply_joint_absolute_pi05_base_fullft(架构:π0.5 (PaliGemma VLM …模型franka_haply_joint_absolute_pi05_droid模型 franka_haply_joint_absolute_pi05_droid(架构:π0.5 (PaliGemma VLM + Flow…模型pi05_droid_franka_haply_absjointpos模型 pi05_droid_franka_haply_absjointpos(架构:π0.5 (PaliGemma VLM + Flow Ma…模型pi05_franka_haply_abscartesianpos模型 pi05_franka_haply_abscartesianpos(架构:π0.5 (PaliGemma VLM + Flow Matc…模型pi05_franka_haply_absjointpos模型 pi05_franka_haply_absjointpos(架构:π0.5 (PaliGemma VLM + Flow Matching…
其余 48 项
模型pi05_franka_haply_joint_delta模型 pi05_franka_haply_joint_delta(架构:π0.5 (PaliGemma VLM + Flow Matching…模型flux-3-action-droid在 DROID Franka 真实操作轨迹上微调的动作生成模型。模型GR00T-N1-2B-tuned-RoboCasa-MG100-FrankaPandaGripper模型 GR00T-N1-2B-tuned-RoboCasa-MG100-FrankaPandaGripper(架构:GR00T_N1,输出:连…模型pi05_droid_jointpos基于 Physical Intelligence π0.5 架构在 DROID Franka 关节位置空间微调的策略模型。模型openvla-franka模型 openvla-franka(架构:OpenVLA (Prismatic VLM 7B + Action Tokenizer),输出:离…模型Flux-3-Action-DROID-BF16-FlashPack模型 Flux-3-Action-DROID-BF16-FlashPack(架构:Flow Matching World-Action Mod…模型diffusion_sweep_eepose_rgbd_v1模型 diffusion_sweep_eepose_rgbd_v1(架构:Diffusion Policy (CNN / Transforme…模型DreamZero-DROIDDreamZero 架构在 DROID Franka 机械臂数据集上的零样本与微调权重。模型Cosmos3-Edge-Policy-DROID-FP8模型 Cosmos3-Edge-Policy-DROID-FP8(架构:Cosmos3ForConditionalGeneration,输出:…模型Cosmos3-Edge-Policy-SO101-init模型 Cosmos3-Edge-Policy-SO101-init(架构:Transformer (nvidia/Cosmos3-Edge-P…模型Cosmos3-Nano-Policy-DROID-FP8模型 Cosmos3-Nano-Policy-DROID-FP8(架构:Cosmos3ForConditionalGeneration,输出:…模型Cosmos3-Nano-Policy-DROID-FP8-RTN-MovingAvgObserver模型 Cosmos3-Nano-Policy-DROID-FP8-RTN-MovingAvgObserver(架构:Cosmos3ForCon…模型Cosmos3-Nano-Policy-DROID-FP8-SmoothQuant模型 Cosmos3-Nano-Policy-DROID-FP8-SmoothQuant(架构:Cosmos3ForConditionalGe…模型Isaac_franka_2_xvla模型 Isaac_franka_2_xvla(架构:X-VLA (Florence-2 + Action Transformer),输出:连续…模型Isaac_franka_xvla模型 Isaac_franka_xvla(架构:X-VLA (Florence-2 + Action Transformer),输出:连续关节…模型pusht-franka-diffusion-policy模型 pusht-franka-diffusion-policy(架构:Diffusion Policy (CNN / Transformer…模型pi0_baseLeRobot π0 Base 模型支持 Franka Research 3 关节空间与末端位姿微调。模型pi05_baseLeRobot π0.5 Base 预训练包含大规模 Franka 操作数据,适配 FR3 零样本或少样本微调。模型smolvla_baseSmolVLA Base 支持通过 LeRobot 框架在 Franka FR3 上进行轻量级视觉闭环微调。模型pi05-piper-make-panda模型 pi05-piper-make-panda(架构:π0.5 (PaliGemma VLM + Flow Matching Action …模型franka-10demos-randomized_task2_cartesian_20260921T003023Z-step-8000模型 franka-10demos-randomized_task2_cartesian_20260921T003023Z-step-8000…模型franka-long-60k模型 franka-long-60k(架构:NVIDIA Isaac GR00T N1.5 (Eagle VLM + DiT Action H…模型franka-stack-20k模型 franka-stack-20k(架构:NVIDIA Isaac GR00T N1.5 (Eagle VLM + DiT Action …模型franka-stack-20k-wo-future模型 franka-stack-20k-wo-future(架构:NVIDIA Isaac GR00T N1.5 (Eagle VLM + D…模型franka_cube_policy模型 franka_cube_policy(架构:ACT (Action Chunking Transformer),输出:连续关节动作块 (…模型franka-stack-150e-pi05-fixed-stats-10k模型 franka-stack-150e-pi05-fixed-stats-10k(架构:π0.5 (PaliGemma VLM + Flow…模型franka-stack-300e-corrected-pi05-25k模型 franka-stack-300e-corrected-pi05-25k(架构:π0.5 (PaliGemma VLM + Flow M…模型franka-stack-300e-pi05-25k模型 franka-stack-300e-pi05-25k(架构:π0.5 (PaliGemma VLM + Flow Matching Ac…模型franka-stack-300e-pi05-step10000模型 franka-stack-300e-pi05-step10000(架构:π0.5 (PaliGemma VLM + Flow Match…模型franka-stack-300e-pi05-step22500模型 franka-stack-300e-pi05-step22500(架构:π0.5 (PaliGemma VLM + Flow Match…模型Cosmos-Predict2-14B-Sample-GR00T-Dreams-DROID模型 Cosmos-Predict2-14B-Sample-GR00T-Dreams-DROID(架构:NVIDIA Isaac GR00T …模型GR00T-N1.6-DROID基于 DROID(Franka 机械臂大规模真实场景数据集)微调的 GR00T N1.6 策略权重,可直接适配 Franka Research…模型GR00T-N1.7-DROID基于 DROID 数据集微调的 GR00T N1.7 策略模型,面向 Franka Research 3 泛化桌面与家庭场景操作。模型OctoUC Berkeley Octo 扩散策略基础模型,原生支持 Franka 机械臂双视角相机与本体状态输入。模型rskill-gr00t_n17-franka_panda-libero_spatial-bf16模型 rskill-gr00t_n17-franka_panda-libero_spatial-bf16(架构:NVIDIA Isaac GR…模型rskill-molmoact2-franka_panda-libero_spatial-nf4模型 rskill-molmoact2-franka_panda-libero_spatial-nf4(架构:MolmoAct 2 (Molm…模型OpenVLAOpenVLA 7B 基于 Open X-Embodiment 97 万条轨迹预训练,原生支持 Franka 7DoF 末端增量位姿控制与 L…模型openvla-7b7B VLA 需 GPU 推理;关节目标经速率限制后下发 libfranka。模型OpenWAM-Alpha-Real-Single-Arm-Franka模型 OpenWAM-Alpha-Real-Single-Arm-Franka(架构:Flow Matching World-Action M…模型π0 (openpi)openpi 支持 ALOHA/FR3 类 7DoF 臂数据格式微调与真机推理桥接。模型simple-mlp-demo模型 simple-mlp-demo(架构:simple_mlp,输出:连续关节位置/末端位姿动作空间)基于 Franka FR3 相关轨迹或…模型RLDX-1-MT-DROID模型 RLDX-1-MT-DROID(架构:RLDX Reinforcement Learning Policy,输出:连续关节目标位置 (J…模型rdt-1bRDT-1B 预训练涵盖 Franka 机械臂轨迹,支持单臂/双臂 Franka FR3 微调。模型IDM_franka模型 IDM_franka(架构:DualBrain,输出:连续关节位置/末端位姿动作空间)基于 Franka FR3 相关轨迹或任务环境训练…模型V-JEPA 2模型 V-JEPA 2(架构:时空视频扩散 Transformer (Spatio-Temporal World Model),输出:连续关节…模型smolvla-franka-stacking-local-varied模型 smolvla-franka-stacking-local-varied(架构:SmolVLA (SmolVLM2 + Flow Mat…模型xvla-franka-b1-language模型 xvla-franka-b1-language(架构:X-VLA (Florence-2 + Action Transformer),输…模型xvla-franka-broad-workspace模型 xvla-franka-broad-workspace(架构:X-VLA (Florence-2 + Action Transforme…
踩坑与教程 69
百科Franka FR3(Franka Research 3)开发百科教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定教程Franka FR3:franka_ros2 安装、FCI 实时内核与 MoveIt 2 规划教程openpi:用 DROID 策略在 Franka/DROID 上做远程推理(policy server + client)教程Physical Intelligence openpi(π0 / π0-FAST)自有遥操作数据微调与真机推理指南踩坑libfranka报错unable to set realtime scheduling: Oper。踩坑libfranka通信约束违规:RTT均值0.83ms超阈值致控制中断踩坑libfranka 0.18.1构建报错找不到tinyxml2Config.cmake
其余 61 项
踩坑Franka FR3 FCI报错Unexpected response while handling。踩坑libfranka版本不兼容报错server version 8与构建失败踩坑Franka FR3运行示例报Communication Constraints Violation踩坑Franka FR3 robot_state.O_T_EE Z轴读数偏差10mm踩坑Isaac Sim中OpenVLA控制Franka机械臂仅沿Z轴移动或随机乱动踩坑libfranka源码编译因CMake最低版本过低报错踩坑libfranka自定义运动生成器触发velocity/acceleration_discontin。踩坑pylibfranka笛卡尔运动触发reflex中止及速度不连续报错踩坑FR3 pylibfranka夹爪指令执行延迟约1秒且非实时踩坑libfranka 0.21.0 CMakeLists版本号未更新导致构建异常踩坑FR3 Ubuntu 24.04 RT控制超时触发communication_constraints。踩坑franka_robot_state_broadcaster锁实时发布者失败报错踩坑FR3运行中频繁触发communication_constraints_violation异常踩坑franka_ros2仿真模式下MoveGroupInterface::execute()执行失败或。踩坑Franka ROS2虚拟硬件启动控制器报错configure_controller超时踩坑libfranka关节运动触发reflex中止:速度/加速度不连续报错踩坑franka_ros2 humble分支依赖旧版description致FR3启动失败踩坑franka_ros2启动报错Parameter version is not set及接口缺失踩坑FR3 MoveIt运行数分钟后因communication_constraints_violati。踩坑FR3 ROS2缺失关节阻抗控制器及遥操作实现方案踩坑FR3 MoveIt2启动hand=false报错及笛卡尔阻抗控制通信约束违规踩坑Franka ROS2连接机器人失败:libfranka与Server版本不兼容踩坑FR3启动MoveIt致家庭网络瘫痪及franka_robot_state_broadcaster报。踩坑FR3v2在MoveIt与Isaac Sim中能否直接复用fr3配置踩坑franka_ros2获取笛卡尔状态触发cartesian_position_motion_gene。踩坑franka_ros2启动joint_position_example报communication_。踩坑Ubuntu RT内核下libfranka通信约束违规报错及网卡排查踩坑franka_description加载cobot_pump夹爪可视化报错踩坑libfranka AsyncPositionControlHandler下readOnce阻塞无法。踩坑Franka FR3 URDF默认零位违反关节限位致MuJoCo初始化非法踩坑Franka Research 3 运行 1kHz 力控环报 communication_constraints_violation 的实时内核与网卡调优踩坑Isaac-GR00T 微调自定义 LeRobot v2 数据集时 modality.json 动作维度与视频解码报错踩坑OpenPI 微调 π0 / π0.5 时 JAX 显存预分配与 PyTorch DataLoader 冲突导致 OOM踩坑Jetson Orin 多路 RealSense D435i / D405 开启深度流丢帧与 USB 带宽溢出路线对照双臂遥操作与 VLA 采数平台对比:Franka FR3 Duo vs 松灵 PiPER vs UR5e路线对照具身数据路线横评:真机遥操作、人类第一视角视频与物理仿真合成数据路线对照具身智能与 VLA 采数机械臂选型:Franka FR3 vs 优傲 UR5e/UR10e vs 松灵 PiPER vs 宇树 Z1论文动作预测型具身推理的自监督自举论文ViHaTeleop:面向灵巧操作学习的低成本轻量级视觉-触觉遥操作系统论文从预训练到熟练:以最少人工干预实现长时程操作的真实世界子任务RL论文基于可组合物体中心策略的滚动时域推动论文GAM范式:3D接地提升机器人操作策略泛化与长程任务成功率论文LIBERO-VPro基准发布:量化评测机器人基础模型闭环视觉鲁棒性论文估计,不要模仿:复用可微分基于状态的策略用于视觉运动控制论文Rho:高效可适应 VLA 模型的基础论文通过自博弈进行游戏引导的技能发现以实现可玩智能体控制论文多保真策略梯度稳定数据稀缺的强化学习论文为世界模型中的鲁棒决策建模潜空间扰动论文ViDAL:面向 Vision-Language-Action 模型的视觉动态扎根动作潜在空间论文预测的未来还不够:为机器人操作学习可执行目标论文诊断并恢复长时程技能接缝处的观察空间偏移论文面向控制的轨迹扩散不确定性论文将潜在运动适应扩展到协调双臂操作论文重回正轨:通过世界模型规划实现部署时策略改进论文FoveaVLA:用 Foveation 动作替代 VLA 中的腕部相机论文Atomic-WAM:面向 World Action Models 的执行扎根原子运动推理论文TGrasp6D:任务信息视觉-语言先验与位姿精化实现零样本任务导向6DoF抓取论文面向连续物理人机交互的亚毫秒反射论文TS-WAM:用于视觉语言机器人控制的时序潜在动作与世界-动作耦合论文FastVLA:面向高效视觉-语言-动作模型的任务条件化与时间自适应视觉 Token 压缩论文面向异构双臂操作的具身感知规划
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
工业制造
测评
公开测评。本站不打分、不排名。
同类机型
同一形态。先排同厂商,再排有图片的其他机型。



来源
本页事实对应的公开页面。图片出处写在图下。
- Franka Research 3 官方产品页访问 2026-10-12
- MuJoCo Menagerie FR3访问 2026-10-14