
外观
Skip to content
franka-discrete-reach4abs
franka-discrete-reach4abs
ajacquet 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 10K<n<100K。
数据集ajacquetfranka-discrete-reach4abs
数据集档案汇总规模、格式、关联机型与模型
franka-discrete-reach4abs
ajacquet 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 10K<n<100K。
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
ajacquet 在 Hugging Face 发布的机器人数据集,LeRobot 格式,规模 10K<n<100K。
已核实元数据:采集方式:遥操作;传感器模态:图像、时序;存储格式:LeRobot / parquet;开源协议:apache-2.0;关联采集/适配机型:Franka FR3。
资料出处 Hugging Face datasets ajacquet/franka-discrete-reach4abs
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 采集方式
- 遥操作
- 开源协议
- apache-2.0
- 传感器模态
- 图像时序
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- LeRobotparquet
暂未公开或待收录:总时长 · 演示轨迹数 (Episodes)
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download ajacquet/franka-discrete-reach4abs --repo-type dataset --local-dir ./data/ajacquet-franka-discrete-reach4abs

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("ajacquet/franka-discrete-reach4abs")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
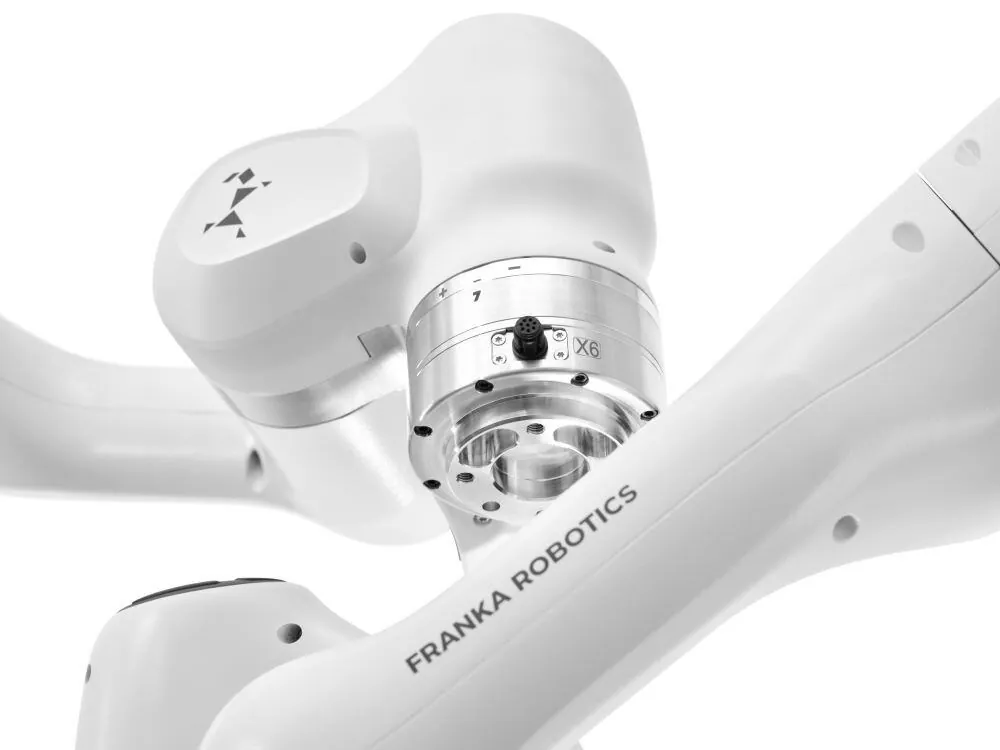
采集与适用机型 1

来源
本页事实对应的公开页面,以原文为准。