
外观
Skip to content
franky
franky
TimSchneider42 在 GitHub 开源的算法库,主要语言 C++。 High-Level Control Library for Franka Robots with Python and C++ Support
概述
这个开发工具的核心职责、所属技术栈与硬件生态定位。
TimSchneider42 在 GitHub 开源的算法库,主要语言 C++。 High-Level Control Library for Franka Robots with Python and C++ Support
该算法库由 开源社区 维护并开源(仓库地址:https://github.com/TimSchneider42/franky),主要采用 c++ 编写,面向具身智能与机器人「本体 SDK 与控制」技术栈提供底层接口、仿真环境或算法框架支持。
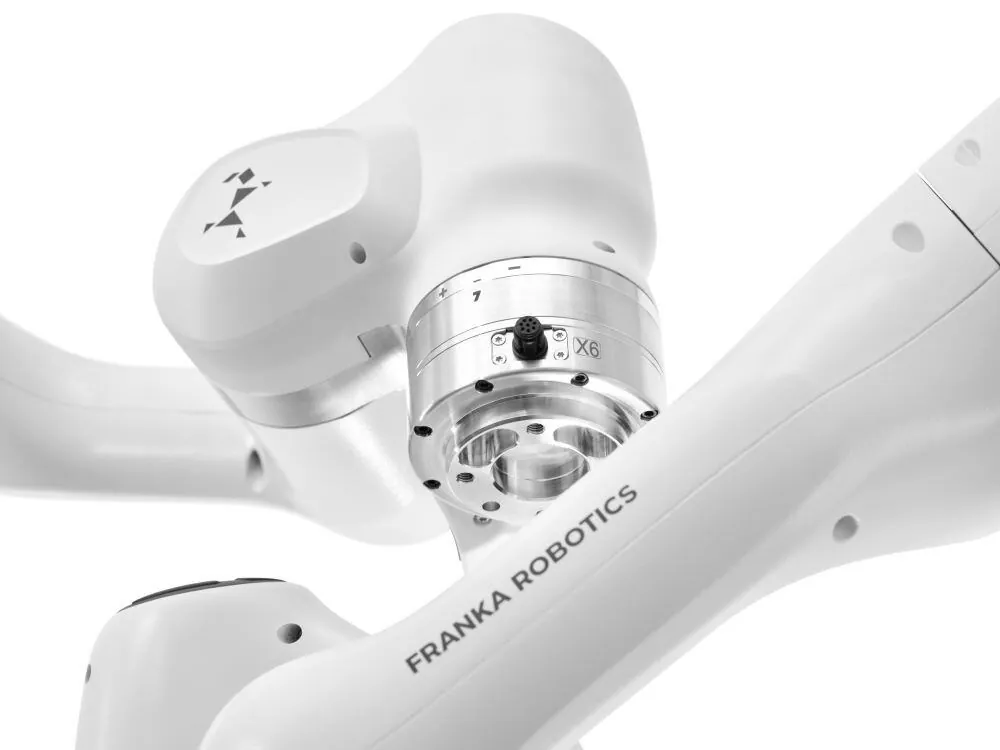
在硬件与仿真生态适配上,该工具支持与 Franka FR3 配合使用,可用于真机状态订阅、运动控制指令下发、传感器数据采集或 Sim-to-Real 策略迁移。
关键工程信息
工具分类、开发语言、GitHub 社区活跃度与环境要求。
快速接入与环境要求
源码克隆、构建方式、已验证系统环境与版本更新记录。
源码拉取与构建参考
git clone https://github.com/TimSchneider42/franky.git
cd franky
# CMake 构建工程
mkdir -p build && cd build
cmake .. && make -j$(nproc)
关联实操教程与排障记录
教程 / 实测 / 排障 6
教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定教程Franka FR3:franka_ros2 安装、FCI 实时内核与 MoveIt 2 规划教程openpi:用 DROID 策略在 Franka/DROID 上做远程推理(policy server + client)教程Physical Intelligence openpi(π0 / π0-FAST)自有遥操作数据微调与真机推理指南踩坑libfranka报错unable to set realtime scheduling: Oper。踩坑libfranka通信约束违规:RTT均值0.83ms超阈值致控制中断
适配与兼容机型
支持接入该 SDK、ROS 驱动或仿真资产的机器人本体。

同厂商与同类工具
同一厂商开源的配套仓库或同技术栈开发工具。
来源
本页事实对应的公开页面,以原文为准。
- GitHub TimSchneider42/franky访问 2026-10-26