
外观
Skip to content
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
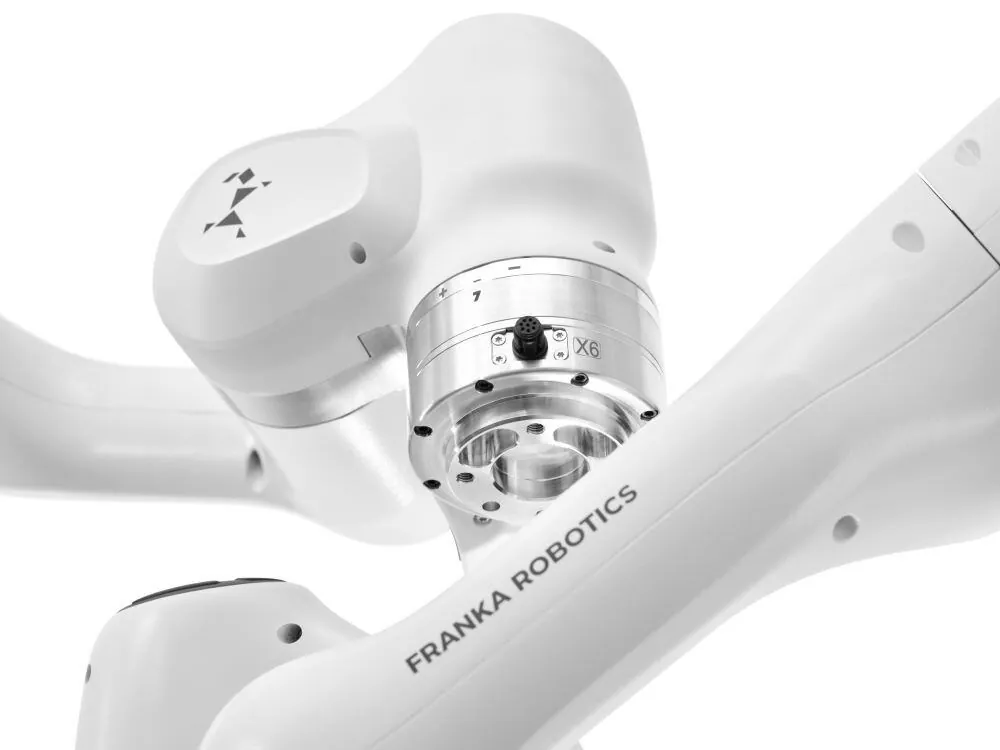
DROID 是面向泛化机器人操作策略学习的大规模“in-the-wild”遥操作示范数据集,原始数据包含约 76K 条轨迹、约 350 小时交互数据,覆盖 564 个场景、86 个任务和 52 栋建筑。数据由 50 名采集者在 18 个实验室、13 个机构中历时 12 个月采集,硬件统一为 Franka Panda 7-DoF 机械臂配 Robotiq 2F-85 夹爪。
每个 episode 含三路同步立体 RGB 相机流、相机标定、深度、底层机器人状态与控制命令,以及最多三条自然语言任务指令。本仓库把 raw DROID 转换为 LeRobotDataset v3.0,按 success 和 failure 分为两个顶层数据集,使用 Parquet 与 AV1 MP4 分片,并提供元数据、统计、任务表和加载所需结构;该版本统计共 71,907 个 episodes、22,412,712 帧,15 FPS,许可为 OpenMDW1.1,可用于商业或非商业用途。
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 总时长
- 350h
- 演示轨迹数 (Episodes)
- 71907
- 采集方式
- 遥操作
- 开源协议
- openmdw-1.1
- 传感器模态
- 视频
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- Parquet
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download nvidia/Cosmos3-DROID --repo-type dataset --local-dir ./data/nvidia-cosmos3-droid

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("nvidia/Cosmos3-DROID")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
采集与适用机型 1

来源
本页事实对应的公开页面,以原文为准。
- Hugging Face datasets nvidia/Cosmos3-DROID访问 2026-10-21