
外观
Skip to content
数据集leesangohdynamics-probing
数据集档案汇总规模、格式、关联机型与模型
dynamics-probing
leesangoh 在 Hugging Face 发布的机器人数据集,规模 1K<n<10K。
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
PhysProbe Dynamics Probing Dataset 包含在 Isaac Lab 中采集的操作 episode,用于探测视频世界模型或预训练视频编码器的物理理解能力,点名面向 V-JEPA 2、VideoMAE、DINOv2。数据采用 LeRobot V2 布局,包含双相机 384×384 RGB、机器人状态、脚本或 RL 动作,以及逐时间步物理真值。总规模为 12,100 个 episode,覆盖 Push、Strike、Reach、Drawer、PegInsert、NutThread。采集管线使用 Isaac Sim 4.5 / Isaac Lab v2.2.1,视频为 15 fps,并行环境按任务为 Factory 8 个、其他任务 16 个。
每个 episode 的 parquet 字段包括 8 维 observation.state、任务相关的 3–8 维 action、reward/done、帧与时间步元数据,以及 physics_gt.*。物理真值覆盖末端位姿与速度、关节状态、阶段标签、接触标志/力/点、物体或抽屉/peg/nut 等任务相关运动学,以及每 episode 的物理随机化参数。已知限制包括 Push/Strike 为 Step 0、无目标且 target_position 为 [0,0,0];Drawer 仅随机化 drawer_joint_damping;Factory 任务使用脚本策略采集,非引导插入成功率较低;PegInsert 的 peg↔socket 接触力为残差重构,较稀疏且噪声更大。
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 演示轨迹数 (Episodes)
- 12100
- 采集方式
- 仿真
- 开源协议
- mit
- 传感器模态
- 视频
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- Parquet
暂未公开或待收录:总时长
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download leesangoh/dynamics-probing --repo-type dataset --local-dir ./data/leesangoh-dynamics-probing

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("leesangoh/dynamics-probing")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
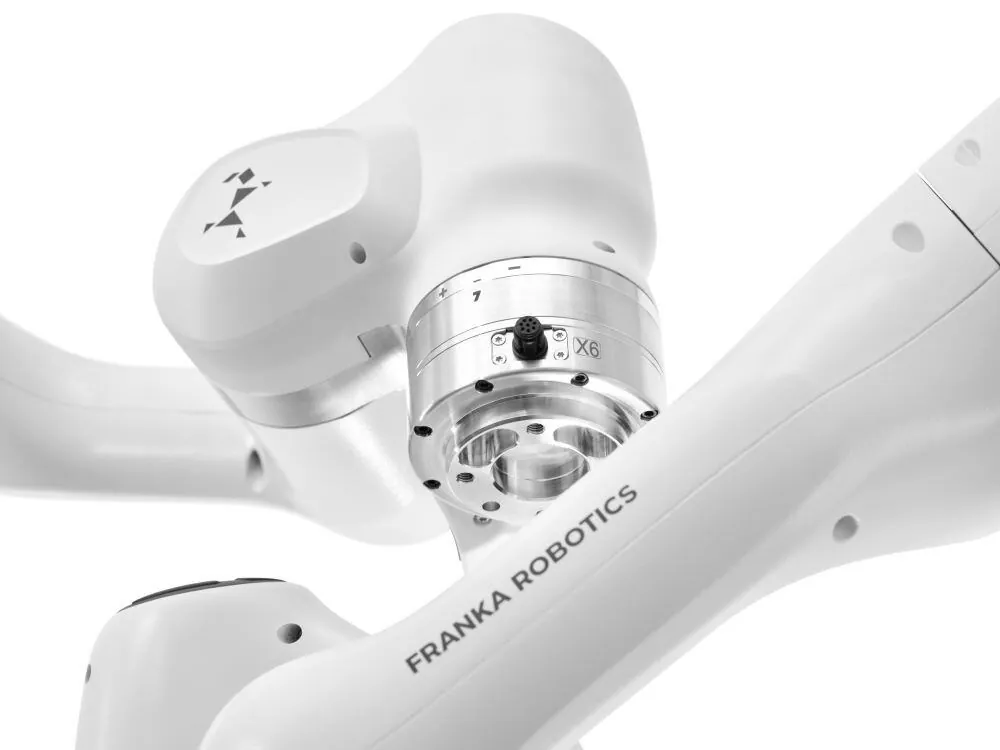
采集与适用机型 1

来源
本页事实对应的公开页面,以原文为准。
- Hugging Face datasets leesangoh/dynamics-probing访问 2026-10-27