
外观
Skip to content
 libfrankafranka/frankarobotics-libfranka1 个月前franka_ros2franka/frankarobotics-franka-ros222 天前franka_descriptionfranka/frankarobotics-franka-description2 个月前the_reference_platformfranka/frankarobotics-the-reference-platform2023-05-22labsfranka/frankarobotics-labs1 个月前franka_spacemousefranka/frankarobotics-franka-spacemouse2025-07-18
franka_ros
franka_ros
frankarobotics 在 GitHub 开源的框架,主要语言 C++。 ROS integration for Franka research robots
概述
这个开发工具的核心职责、所属技术栈与硬件生态定位。
franka_ros是frankarobotics在GitHub开源的机器人控制框架,核心开发语言为C++,主要作用是为Franka系列研究型机器人提供ROS系统集成适配能力,目前架构层级覆盖L3与L5两个等级。该框架已完成franka-research-3、franka-fr3-duo两款机型的适配支持,能够帮助开发者快速对接机器人硬件与ROS生态,降低机器人运动控制、感知交互等场景的开发门槛,广泛应用于科研类具身智能系统研发工作。
关键工程信息
工具分类、开发语言、GitHub 社区活跃度与环境要求。
- 工具类型
- 框架
- 所属品牌 / 组织
- 开发语言
- c++
- 技术栈层级
- L3 本体 SDK 与控制 · L5 仿真与训练
- 适配机型数
- 2 款
- 统计日期
- 2026-10-13
- 环境注意事项
- 不支持Ubuntu 20.04及更低版本,无法适配ROS 2 Galactic及更早的ROS 2发行版libfranka版本低于0.12.0时会出现接口不兼容,导致硬件通信异常
快速接入与环境要求
源码克隆、构建方式、已验证系统环境与版本更新记录。
源码拉取与构建参考
git clone https://github.com/frankarobotics/franka_ros.git
cd franka_ros
# ROS 2 工作空间编译
colcon build --symlink-install
source install/setup.bash
推荐运行环境与版本 1
| 版本 / 分支 | 验证环境 | 接入说明 |
|---|---|---|
| main / 最新稳定分支(可对应ROS 2 Humble分支) | Ubuntu 22.04 LTS + ROS 2 Humble / C++17 编译环境 / libfranka 0.13.x | 克隆仓库到ROS工作空间src目录,使用colcon build编译,核心入口为franka_control_node节点,可直接加载机器人硬件配置启动控制链路。 |
关联实操教程与排障记录
教程 / 实测 / 排障 6
百科FR3 Duo 开发百科:双臂 Franka 原型机的 ROS 2、FCI 与仿真入口百科Franka FR3(Franka Research 3)开发百科教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定教程Franka FR3:franka_ros2 安装、FCI 实时内核与 MoveIt 2 规划教程openpi:用 DROID 策略在 Franka/DROID 上做远程推理(policy server + client)教程Physical Intelligence openpi(π0 / π0-FAST)自有遥操作数据微调与真机推理指南
适配与兼容机型
支持接入该 SDK、ROS 驱动或仿真资产的机器人本体。

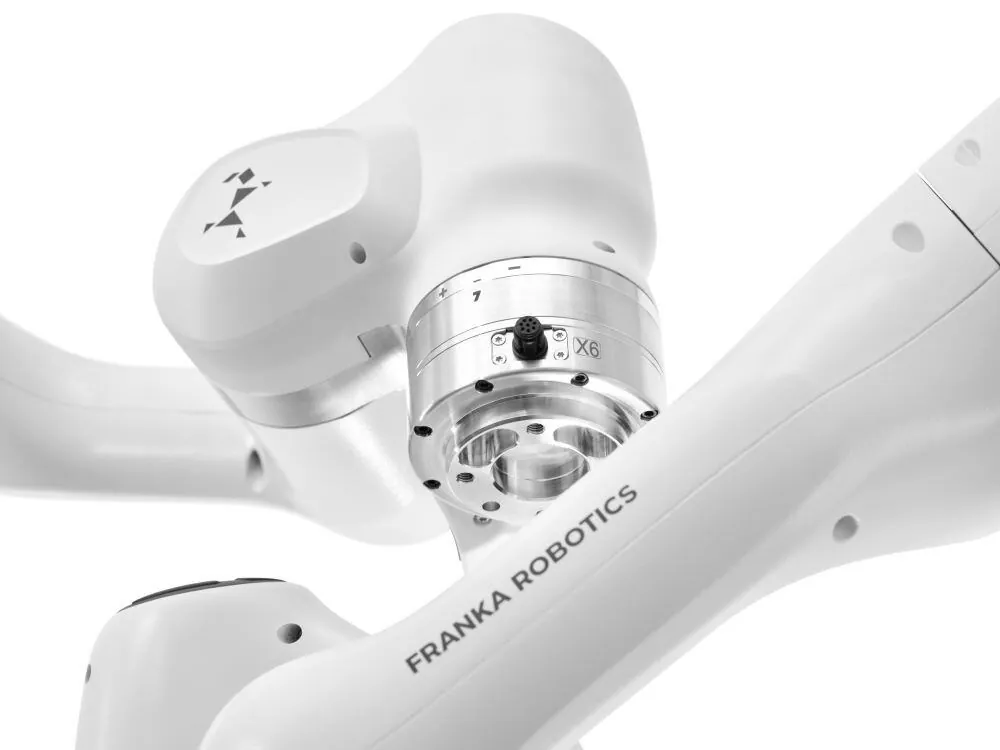
同厂商与同类工具
同一厂商开源的配套仓库或同技术栈开发工具。
libfrankafranka/frankarobotics-libfranka1 个月前franka_ros2franka/frankarobotics-franka-ros222 天前franka_descriptionfranka/frankarobotics-franka-description2 个月前the_reference_platformfranka/frankarobotics-the-reference-platform2023-05-22labsfranka/frankarobotics-labs1 个月前franka_spacemousefranka/frankarobotics-franka-spacemouse2025-07-18来源
本页事实对应的公开页面,以原文为准。
- GitHub frankarobotics/franka_ros访问 2026-10-13