
外观
Skip to content
图片来源:wonik-robotics
Allegro Hand V4
Allegro Hand V4
四指 16 主动自由度力矩控制灵巧手,整手 1.08 kg,指关节最大扭矩 0.70 N·m,CAN 333 Hz,负载 5 kg,供电 24 V / 100 W。
零部件 wonik-roboticswonik-allegro-hand-v4
核心零部件档案汇总技术规格、接口参数、参考价格与搭载整机
Allegro Hand V4
四指 16 主动自由度力矩控制灵巧手,整手 1.08 kg,指关节最大扭矩 0.70 N·m,CAN 333 Hz,负载 5 kg,供电 24 V / 100 W。
概述
该核心零部件的技术指标、机械/通信接口与整机集成方式。
Allegro Hand V4是Wonik Robotics推出的四指力矩控制灵巧手,核心参数为4指、16主动自由度,采用减速比1:369的直流电机驱动,指关节最大扭矩0.7N·m,整手重量1.08kg,额定负载5kg,通信接口为333Hz的CAN总线,供电规格为24V/100W。
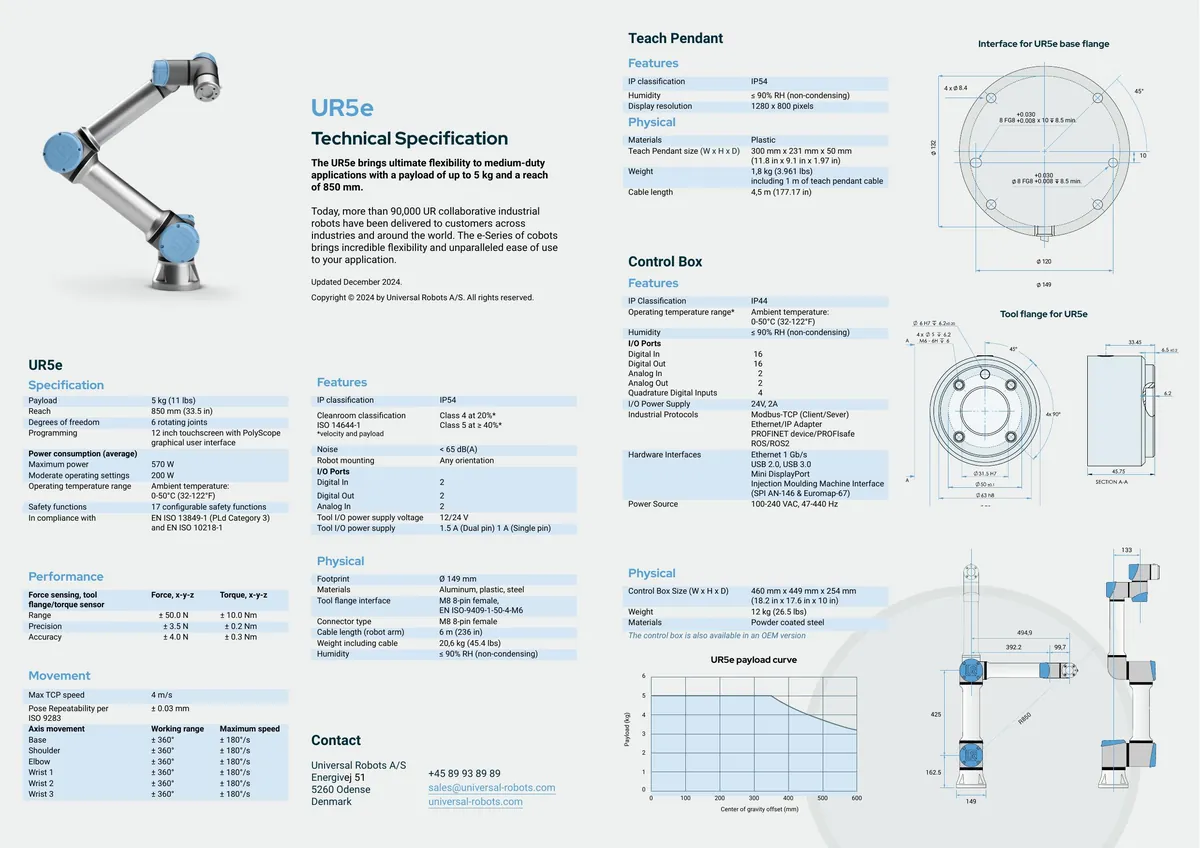
该灵巧手通常安装在协作机器人末端执行器位置,可通过CAN总线协议完成控制适配,配套提供官方驱动支持ROS/ROS 2开发,目前可直接适配Franka Research 3、Universal Robots UR5e等主流科研协作机器人,是人形机器人操作端、服务机器人抓取系统的核心力控执行部件。
资料出处 Allegro Hand V4 规格
技术规格与接口参数
厂商公开的客观电气、机械、感知或算力指标及批量/零售参考价。
- 部件品类
- 灵巧手
- 所属品牌
- FINGERS
- 4
- 主动自由度
- 16
- ACTUATION
- 直流电机,减速比 1:369
- MAX JOINT TORQUE NM
- 0.7
- 重量 (kg)
- 1.08
- COMMUNICATION
- CAN,333 Hz
- 额定负载 (kg)
- 5
- POWER
- 24 V / 100 W
搭载或兼容该零部件的机器人整机
在标配 BOM 或主流二次开发方案中采用该部件的机器人本体。


同品类核心零部件
同一供应链品类的其他代表型号。
大寰机器人大寰 AG-160-95 自适应电动夹爪大寰 AG-160-95 自适应电动夹爪dh-robotics/ag-160-956 天前大寰机器人大寰 PGE-100-26 超薄电动夹爪大寰 PGE-100-26 超薄电动夹爪dh-robotics/pge-100-266 天前大寰机器人大寰 PGE-15-26 超薄电动夹爪大寰 PGE-15-26 超薄电动夹爪dh-robotics/pge-15-266 天前大寰机器人大寰 PGE-50-26 超薄电动夹爪大寰 PGE-50-26 超薄电动夹爪dh-robotics/pge-50-266 天前傅利叶傅利叶 12 自由度阵列触觉灵巧手 傅利叶 12 自由度阵列触觉灵巧手fourier/dex-hand-12dof7 天前

 因时机器人 EG2-4C2 伺服电动平行夹爪inspire-robots/eg2-4c27 天前
傅利叶 12 自由度阵列触觉灵巧手fourier/dex-hand-12dof7 天前因时机器人 EG2-4C2 伺服电动平行夹爪inspire-robots/eg2-4c27 天前来源
本页事实对应的公开页面,以原文为准。
- Allegro Hand V4 规格访问 2026-10-14