
外观
Skip to content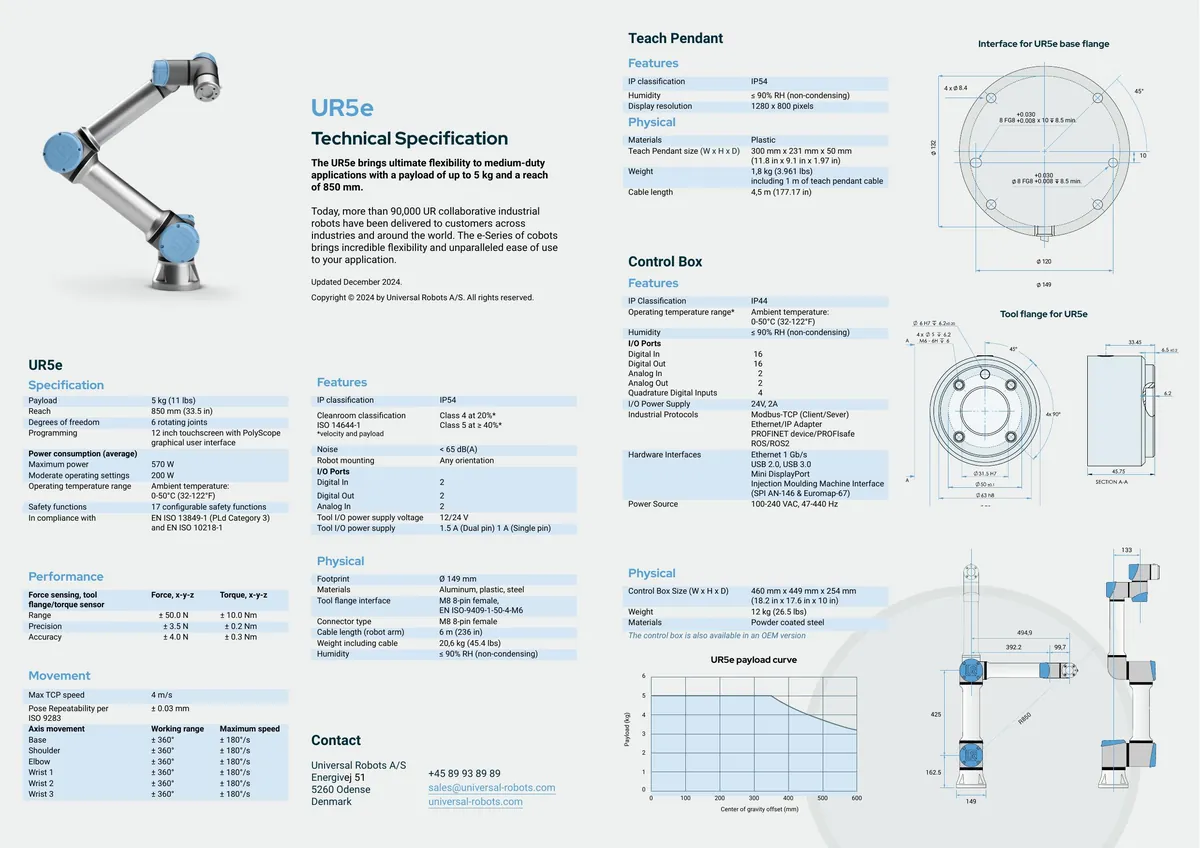
图片来源:Universal Robots 官方数据表

机型档案汇总厂商公开参数、开发资源与资料来源
Universal Robots UR5e
六轴协作机械臂;height_m 按官方数据表标注的 850 mm 臂展记录。
概述
公开技术资料与官方规格页核验整理。
Universal Robots UR5e是由 Universal Robots 研发推出的协作/工业机械臂平台。六轴协作机械臂;height_m 按官方数据表标注的 850 mm 臂展记录。 指定机型的有效负载最高为5千克,负载数值以最高上限表述。指定机型具备17项可配置安全功能,可按安全功能进行配置。指定机型电源输入电压范围为100-240 VAC,适用于该输入电压区间。指定机型的以太网接口速率为1 Gb/s,可作为网络连接配置。指定机型提供USB 2.0接口,可用于该机型的外部连接。
指定机型支持ROS/ROS2,属于开发者可使用的接口名称。UR5e面向中等负载应用场景,适合需要机械臂灵活性的作业部署。 核心硬件规格涵盖:整机自由度 6 DoF、机身高度 0.85 m、自重 20.6 kg、额定负载 5 kg。
在感知、计算与系统集成方面,该机型配置 关节高精度绝对值编码器, 电流/力矩反馈环,机载计算采用 实时工业控制柜 / ROS 2 上位机接口,技术栈覆盖 L1 层级。开发与选型团队可结合官方产品文档、运动控制接口及仿真资产(URDF/MJCF)评估其在目标作业场景下的运动包络、负载边界与二次开发适配性。
资料出处 UR5e 官方数据表
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 6
- 身高
- 0.85m
- 重量
- 20.6kg
- 载荷
- 5kg
- 算力
- 实时工业控制柜 / ROS 2 上位机接口
- 传感器
- 关节高精度绝对值编码器电流/力矩反馈环
- 拓展接口
- 千兆以太网USB 2.0
- 通信连接
- 以太网
- 公开价格
- ≈ ¥20.2万–25.2万(原币种 $28,000–35,000)(优傲 UR5e 六轴协作机械臂国际分销市场裸机参考区间(不含末端夹爪与视觉套件)。)
暂未公开或待收录:续航 · 导航与避障 · 支持加装 / 选配
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 21
框架Universal_Robots_ROS_Driverc++ · ★ 884框架Universal_Robots_ROS2_Driverc++ · ★ 836仿真器Universal_Robots_ROS2_Descriptionpython · ★ 365算法库RTDE_Python_Client_Librarypython · ★ 214算法库Universal_Robots_Client_Libraryc++ · ★ 203仿真器Universal_Robots_ROS2_Gazebo_Simulationpython · ★ 142工具Universal_Robots_ExternalControl_URCapjava · ★ 99仿真器Universal_Robots_ROS2_GZ_Simulationpython · ★ 87
其余 13 项
框架Universal_Robots_ROS_controllers_cartesianc++ · ★ 60SDKUniversal_Robots_Isaac_Driverc++ · ★ 53SDKPolyScopeX_URCap_SDKdockerfile · ★ 48工具Universal_Robots_ROS2_Tutorialspython · ★ 38工具URScript_Examplespython · ★ 38工具Universal_Robots_ToolComm_Forwarder_URCapjava · ★ 35工具Universal_Robots_ROS_Tutorialspython · ★ 29工具handeye_calib_camodocalc++ · ★ 617仿真器ur5_ROS-Gazebopython · ★ 513算法库mjctrlpython · ★ 453框架EVA-CLIENTpython · ★ 328仿真器Manipulator-Mujocopython · ★ 304算法库ikfastpyc++ · ★ 270
核心零部件 / BOM 12
数据集 32
数据集robocasa-x-xp3k-flip-mug-uprightcc-by-4.0数据集robocasa-x-xp3k-pnpcc-by-4.0数据集robocasa-x-xp3k-turn-on-sink-faucetcc-by-4.0数据集robocasa-x-xp900-flip-mug-uprightcc-by-4.0数据集robocasa-x-xp900-pnpcc-by-4.0数据集robocasa-x-xp900-turn-on-sink-faucetcc-by-4.0数据集UR5e_sim_pick_place_can_100apache-2.0数据集GNN_Disassembly_WorldModelcc-by-4.0
其余 24 项
数据集libero-xe-ur5e-dense-contact-probe-202610108 h · apache-2.0数据集ur5_camera_ready_routingapache-2.0数据集vam-cross-level4-panda-robotiq-widowx-texture-ur5e-contact-v2cc-by-4.0数据集real_robot_dataapache-2.0数据集UR5_robotiq_3finger_realapache-2.0数据集berkeley_autolab_ur5_lerobot4.88 h · apache-2.0数据集berkeley_autolab_ur55.44 h · cc-by-4.0数据集ur5e_pi05_evalmit数据集libero_plus_goal_noise_all_ur5eapache-2.0数据集RoboMIND2.0-processedapache-2.0数据集bridge_train_5000_10000_augmented9.37 h · cc-by-4.0数据集jaco_play_test_0_108_augmentedcc-by-4.0数据集jaco_play_train_0_976_augmentedcc-by-4.0数据集Guardian-FailCoT-OOD-datasetsapache-2.0数据集BimanualUR5eExampleapache-2.0数据集aic-cable-insertion_sampleapache-2.0数据集Ur10e_Pickplaceapache-2.0数据集berkeley_autolab_ur5cc-by-4.0数据集ur5_tube_full_tcp240_convertedapache-2.0数据集ur5e-pick-red-cubeapache-2.0数据集HapTile12.36 h · cc-by-4.0数据集extreme_randomization_6_brick_03apache-2.0数据集aic_cable_insertionapache-2.0数据集gr00t_data_omniresetapache-2.0
兼容模型 11
模型DM05-Table30v2-UR5模型 DM05-Table30v2-UR5(架构:DM05ForConditionalGeneration,输出:连续关节位置/末端位姿动作空…模型ACT-RPL-UR5-PegInsert-v0模型 ACT-RPL-UR5-PegInsert-v0(架构:ACT (Action Chunking Transformer),输出:连续关…模型Diffusion-RPL-UR5-PegInsert-v0模型 Diffusion-RPL-UR5-PegInsert-v0(架构:Diffusion Policy (CNN / Transforme…模型RND-RPL-UR5-PegInsert-v0模型 RND-RPL-UR5-PegInsert-v0(架构:LeRobot / PyTorch Policy Network,输出:连续关节…模型ur5-smolvla-pick-cube-project模型 ur5-smolvla-pick-cube-project(架构:SmolVLA (SmolVLM2 + Flow Matching A…模型pi0_baseπ0 Base 支持 UR5e 6DoF 协作机械臂通过 LeRobot 接口微调部署。模型smolvla_baseSmolVLA Base 支持 UR5e 协作机械臂低延迟视觉策略部署。模型pi05-ur5e-finetuned模型 pi05-ur5e-finetuned(架构:π0.5 (PaliGemma VLM + Flow Matching Action Ex…
踩坑与教程 19
百科Universal Robots UR5e 开发百科教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定踩坑UR5e集成自定义夹爪URDF缺失及tool0连接方法踩坑优傲 UR5e / UR10e 运行 ROS 2 Driver 报 External Control program stopped 与反向端口阻断路线对照双臂遥操作与 VLA 采数平台对比:Franka FR3 Duo vs 松灵 PiPER vs UR5e路线对照协作 / 科研机械臂横评:DoF、载荷、重量与公开价格路线对照具身智能与 VLA 采数机械臂选型:Franka FR3 vs 优傲 UR5e/UR10e vs 松灵 PiPER vs 宇树 Z1论文非抓取投掷:强化学习视角
其余 11 项
论文GraspTune:用于鲁棒抓取的触觉驱动执行细化论文通过夹爪内物体重定向实现机器人插入的抓取后运动学修复论文通过可微分几何部件修复实现按需机器人装配论文SADP:从基础模型生成示教中学习的面向长时程操作的子目标感知 Diffusion Policy论文基于力传感器的温室樱桃番茄机器人采摘模式分析与二指夹爪设计论文用于机器人操作的跨具身可供性迁移论文RH-NBV规划器解决严重遮挡感知,UR5e目标信息恢复率达63.8%论文PACER框架利用人类纠错数据优化UR5e主板拆卸成功率至87%论文CLIS-MPPI:执行延迟下具有初始状态采样的闭环模型预测路径积分控制论文MR-MPCC:移动参考系下机器人机械臂跟踪的模型预测轮廓控制论文通过物理基础数字孪生降低空间金属连接机器人焊接风险
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
工业制造
测评
公开测评。本站不打分、不排名。
同类机型
同一形态。先排同厂商,再排有图片的其他机型。
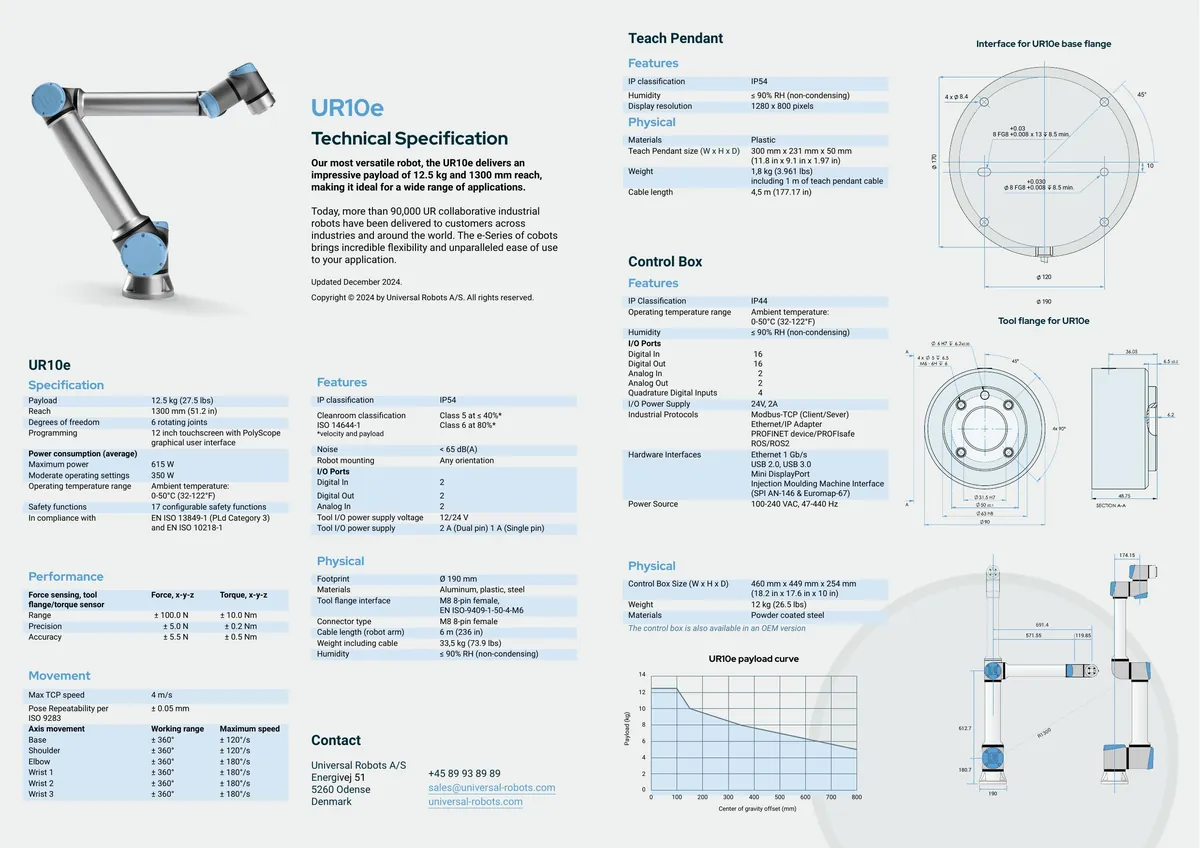
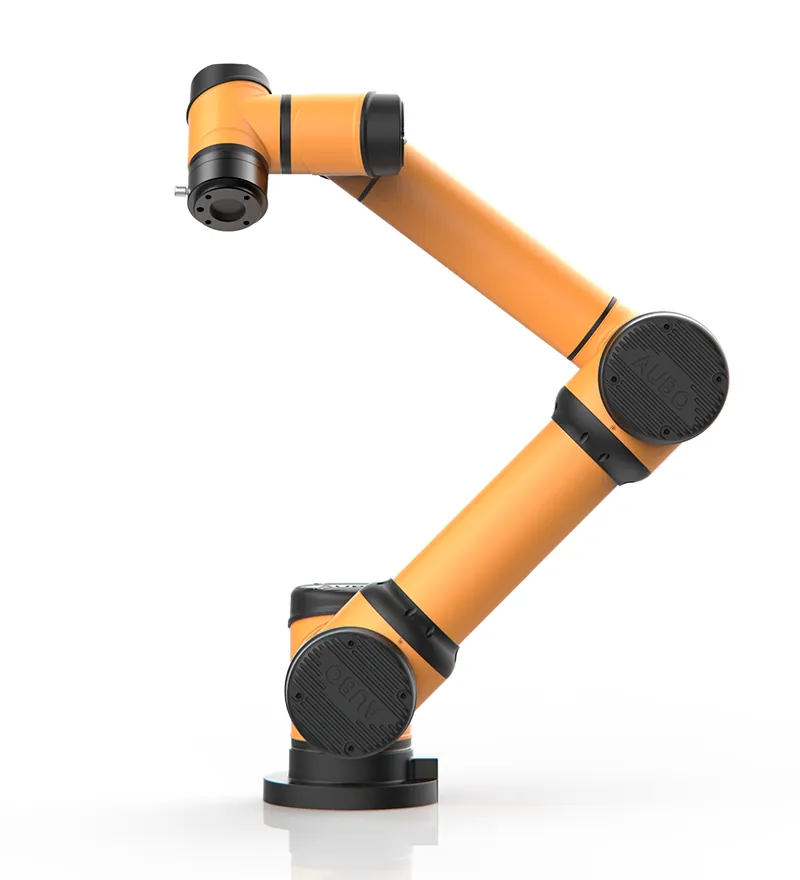
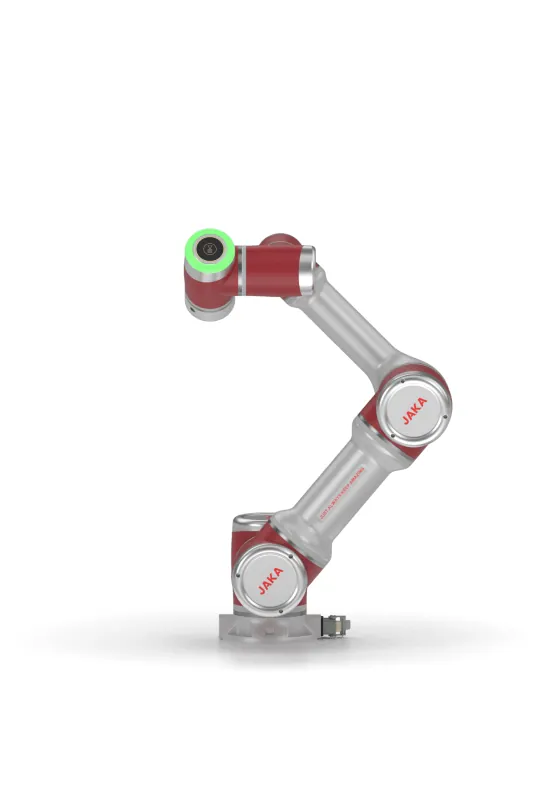


来源
本页事实对应的公开页面。图片出处写在图下。
- UR5e 官方数据表访问 2026-10-12
- MuJoCo Menagerie UR5e访问 2026-10-14