
外观
Skip to content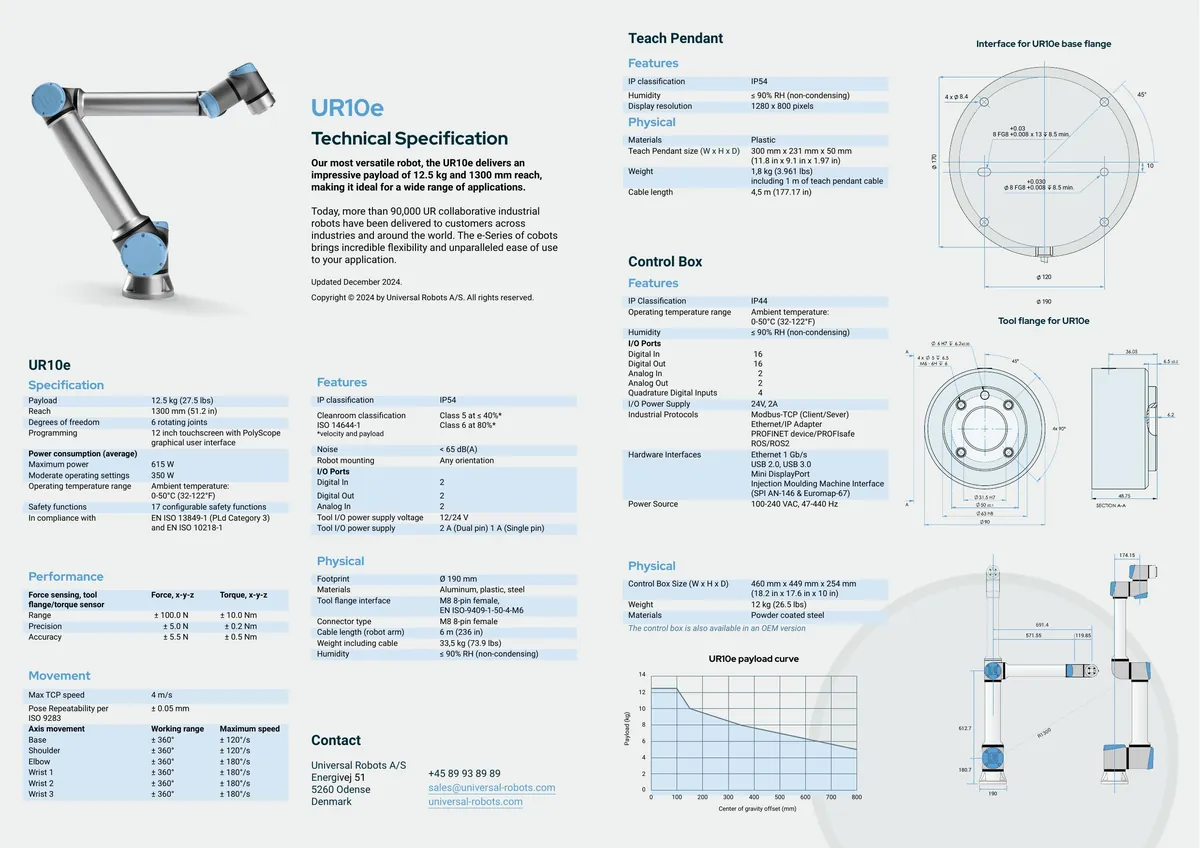
图片来源:Universal Robots 官方数据表
机型 universal-robotsur10e
机型档案汇总厂商公开参数、开发资源与资料来源
Universal Robots UR10e
六轴协作机械臂;height_m 按官方数据表标注的 1300 mm 臂展记录。
概述
公开技术资料与官方规格页核验整理。
Universal Robots UR10e是由 Universal Robots 研发推出的协作/工业机械臂平台。六轴协作机械臂;height_m 按官方数据表标注的 1300 mm 臂展记录。 厂商称,UR10e是多用途机器人。
该机型的工作环境温度范围为 0-50°C,这是其环境条件规格。该机型的有效载荷为 12.5千克,这是其负载能力规格。该机型配有 17 项可配置安全功能,这是其安全功能数量。该机型的通信接口包含 Ethernet 1 Gb/s,这是其网络接口规格。该机型的噪声水平低于 65 dB(A),这是其声学指标。
该机型的开发接口包含 ROS/ROS2,这是其开发接口配置。 核心硬件规格涵盖:整机自由度 6 DoF、机身高度 1.3 m、自重 33.5 kg、额定负载 12.5 kg。
在感知、计算与系统集成方面,该机型配置 关节高精度绝对值编码器, 电流/力矩反馈环,机载计算采用 实时工业控制柜 / ROS 2 上位机接口,技术栈覆盖 L1 层级。开发与选型团队可结合官方产品文档、运动控制接口及仿真资产(URDF/MJCF)评估其在目标作业场景下的运动包络、负载边界与二次开发适配性。
资料出处 UR10e 官方数据表
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 6
- 身高
- 1.3m
- 重量
- 33.5kg
- 载荷
- 12.5kg
- 工作温域
- 0°C ~ 50°C
- 算力
- 实时工业控制柜 / ROS 2 上位机接口
- 传感器
- 关节高精度绝对值编码器电流/力矩反馈环
- 拓展接口
- Ethernet 1 Gb/s
- 公开价格
- ≈ ¥27.4万–33.1万(原币种 $38,000–46,000)(优傲 UR10e 协作机械臂国际分销市场裸机参考区间(不含末端夹爪)。)
暂未公开或待收录:续航 · 导航与避障 · 支持加装 / 选配
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 15
框架Universal_Robots_ROS_Driverc++ · ★ 884框架Universal_Robots_ROS2_Driverc++ · ★ 836仿真器Universal_Robots_ROS2_Descriptionpython · ★ 365算法库RTDE_Python_Client_Librarypython · ★ 214算法库Universal_Robots_Client_Libraryc++ · ★ 203仿真器Universal_Robots_ROS2_Gazebo_Simulationpython · ★ 142工具Universal_Robots_ExternalControl_URCapjava · ★ 99仿真器Universal_Robots_ROS2_GZ_Simulationpython · ★ 87
其余 7 项
框架Universal_Robots_ROS_controllers_cartesianc++ · ★ 60SDKUniversal_Robots_Isaac_Driverc++ · ★ 53SDKPolyScopeX_URCap_SDKdockerfile · ★ 48工具Universal_Robots_ROS2_Tutorialspython · ★ 38工具URScript_Examplespython · ★ 38工具Universal_Robots_ToolComm_Forwarder_URCapjava · ★ 35工具Universal_Robots_ROS_Tutorialspython · ★ 29
核心零部件 / BOM 7
数据集 10
数据集snumpr-realworld-original-probe-20261021Apache-2.0数据集snumpr-realworld-source-il-20261021Apache-2.0数据集snumpr-realworld-view-yaw10-probe-20261021Apache-2.0数据集snumpr-realworld-view-yaw20-probe-20261022Apache-2.0数据集snumpr-realworld-view-yaw30-probe-20261022Apache-2.0数据集snumpr-realworld-view-yaw5-probe-20261022Apache-2.0数据集ur10e-cupapache-2.0数据集UR10e-LinearGripper-Jig-SimDist-Datasetmit
踩坑与教程 7
百科Universal Robots UR10e 开发百科踩坑UR10e Gazebo仿真零位腕部穿透地面无法归零踩坑优傲 UR5e / UR10e 运行 ROS 2 Driver 报 External Control program stopped 与反向端口阻断路线对照具身智能与 VLA 采数机械臂选型:Franka FR3 vs 优傲 UR5e/UR10e vs 松灵 PiPER vs 宇树 Z1论文VisForce:用于目标条件灵巧操作的当前力与期望力视觉锚定论文用于水培生菜机器人采收中路径安全目标到达的 Sim-to-Real 强化学习论文VLA模型机制研究揭示pi0.5动作专家绑定绝对坐标致泛化失效
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
工业制造
同类机型
同一形态。先排同厂商,再排有图片的其他机型。


来源
本页事实对应的公开页面。图片出处写在图下。
- UR10e 官方数据表访问 2026-10-12
- MuJoCo Menagerie UR10e访问 2026-10-14