
外观
Skip to content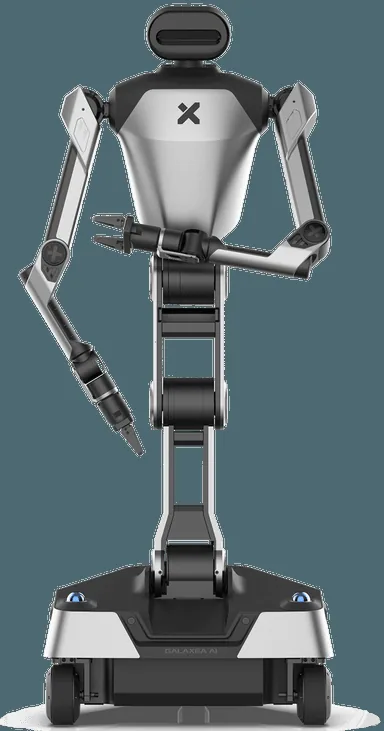
图片来源:星海图 官网

机型档案汇总厂商公开参数、开发资源与资料来源
星海图 R1GALAXEA R1
三轮转向底盘双臂移动机器人,官方文档给出 24 自由度、含电池重 96 kg、0.5 m 臂展工况最大载荷 5 kg。
概述
公开技术资料与官方规格页核验整理。
星海图 R1(GALAXEA R1)是由 星海图 研发推出的双足人形机器人平台。三轮转向底盘双臂移动机器人,官方文档给出 24 自由度、含电池重 96 kg、0.5 m 臂展工况最大载荷 5 kg。 星海图R1是全尺寸双臂移动人形机器人,总自由度24,整机含电池重量96kg,机身高度1.7m,垂直作业范围0~2m,0.5m臂展工况下最大负载5kg。产品搭载6自由度双臂、4自由度躯干与三轮转向矢量底盘,单臂含夹爪作业半径可达86cm。
该机器人配置最大550TOPS深度学习算力的计算平台,感知系统包含1个头部相机、2个腕部相机、5个底盘相机与1个360°激光雷达,可适配对环境感知与视觉处理要求较高的科研类应用场景。 核心硬件规格涵盖:整机自由度 24 DoF、机身高度 1.7 m、自重 96 kg、额定负载 5 kg。
在感知、计算与系统集成方面,该机型配置 头部相机 ×1, 腕部相机 ×2, 底盘相机 ×5, 360° LiDAR ×1,机载计算采用 最大深度学习算力 550 TOPS,技术栈覆盖 L1 层级。开发与选型团队可结合官方产品文档、运动控制接口及仿真资产(URDF/MJCF)评估其在目标作业场景下的运动包络、负载边界与二次开发适配性。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 24
- 身高
- 1.7m
- 重量
- 96kg
- 载荷
- 5kg
- 算力
- 最大深度学习算力 550 TOPS
- 传感器
- 头部相机 ×1腕部相机 ×2底盘相机 ×5360° LiDAR ×1
- 支持加装 / 选配
- GripperDexterous Hand360° LiDAR
- 公开价格
- ¥19.9万(腾讯新闻 2025-02-20:星海图全尺寸轮式人形 R1 系列售价 19.9 万元起。未单独标出 R1 Lite。)
暂未公开或待收录:续航 · 导航与避障 · 拓展接口
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 11
核心零部件 / BOM 4
数据集 39
数据集ooju-galaxea-pick-cubeapache-2.0数据集Galaxea_R1_Lite_arrange_baai_then_brain0.41 h · apache-2.0数据集Galaxea_R1_Lite_change_baai_into_brain0.78 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_fiveapache-2.0数据集Galaxea_R1_Lite_classify_object_four1.42 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_green_tablecloth2.33 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_six0.8 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_three1.25 h · apache-2.0
其余 31 项
数据集Galaxea_R1_Lite_fold_towel_twice0.46 h · apache-2.0数据集Galaxea_R1_Lite_mix_blue_yellow_large_test_tube0.27 h · apache-2.0数据集Galaxea_R1_Lite_mix_blue_yellow_left_large_test_tubeapache-2.0数据集Galaxea_R1_Lite_mix_blue_yellow_left_small_test_tube0.31 h · apache-2.0数据集Galaxea_R1_Lite_mix_blue_yellow_right0.3 h · apache-2.0数据集Galaxea_R1_Lite_mix_color_large_test_tube1.22 h · apache-2.0数据集Galaxea_R1_Lite_mix_color_small_test_tube1.37 h · apache-2.0数据集Galaxea_R1_Lite_mix_color0.74 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_blue_large_test_tube0.26 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_blue_left_large_test_tubeapache-2.0数据集Galaxea_R1_Lite_mix_red_blue_right0.3 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_yellow_large_test_tube0.26 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_yellow_left_large_test_tube0.83 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_yellow_right0.57 h · apache-2.0数据集Galaxea_R1_Lite_move_mouseapache-2.0数据集Galaxea_R1_Lite_pour_liquid_mrable_bar_counter0.4 h · apache-2.0数据集Galaxea_R1_Lite_pour_powder_marble_bar_counter0.37 h · apache-2.0数据集Galaxea_R1_Lite_pour_solid_marble_bar_counterapache-2.0数据集Galaxea_R1_Lite_pour_solid0.15 h · apache-2.0数据集Galaxea_R1_Lite_pour_water_black_tablecloth0.39 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_blue_plate0.18 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_brown_basket0.17 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_brown_bowl0.22 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_brown_plate0.15 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_dish0.24 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_gray_plate0.19 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_pink_bowl0.19 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_white_box0.25 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_yellow_basket0.17 h · apache-2.0数据集Galaxea_R1_Lite_toggle_drawer_redapache-2.0数据集Galaxea_R1_Lite_toggle_drawer_yellow0.35 h · apache-2.0
兼容模型 3
踩坑与教程 9
百科星海图 Galaxea R1 / R1 Lite 轮式双臂具身平台开发与仿真指南教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定教程星海图 GalaxeaManipSim 安装、任务环境与数据采集实操踩坑星海图 Galaxea R1 / R1 Lite 双臂与头部 ZED 2i 相机手眼标定 TF 时间戳不同步与抓取偏移踩坑OpenPI 微调 π0 / π0.5 时 JAX 显存预分配与 PyTorch DataLoader 冲突导致 OOM踩坑Jetson Orin 多路 RealSense D435i / D405 开启深度流丢帧与 USB 带宽溢出路线对照全尺寸工业与交互人形机器人对比:智元远征 A2 vs 傅利叶 GR-2 vs 乐聚夸父 5 vs 星海图 R1路线对照轮式双臂移动操作机器人对比:星海图 R1 vs R1 Lite vs 智元精灵 G2 vs Franka Mobile FR3 Duo
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
科研
同类机型
同一形态。先排同厂商,再排有图片的其他机型。



来源
本页事实对应的公开页面。图片出处写在图下。
- GALAXEA R1 官方规格访问 2026-10-12
- GALAXEA R1 硬件指南访问 2026-10-12
- 腾讯新闻:星海图 R1 系列售价访问 2026-10-14