
外观
Skip to content相机StereolabsStereolabs ZED X 工业级 GMSL2 全局快门双目相机
Stereolabs ZED X 工业级 GMSL2 全局快门双目相机
Stereolabs ZED X
Stereolabs ZED X 工业级 GMSL2 全局快门双目相机(Stereolabs ZED X)。
零部件 stereolabszed-x
核心零部件档案汇总技术规格、接口参数、参考价格与搭载整机
Stereolabs ZED X 工业级 GMSL2 全局快门双目相机Stereolabs ZED X
Stereolabs ZED X 工业级 GMSL2 全局快门双目相机(Stereolabs ZED X)。
概述
该核心零部件的技术指标、机械/通信接口与整机集成方式。
Stereolabs ZED X 工业级 GMSL2 全局快门双目相机(Stereolabs ZED X)是由 Stereolabs 推出的机器人3D视觉与深度相机,定位于具身智能整机与工业/服务机器人的底层硬件集成。Stereolabs ZED X 工业级 GMSL2 全局快门双目相机(Stereolabs ZED X)。 根据公开技术规格书,其核心工程参数包括:resolution: 2 × 1920×1200 Global Shutter;frame_rate_fps: 60;ingress: IP66;interface: GMSL2 同轴线(直连 Jetson Orin)。
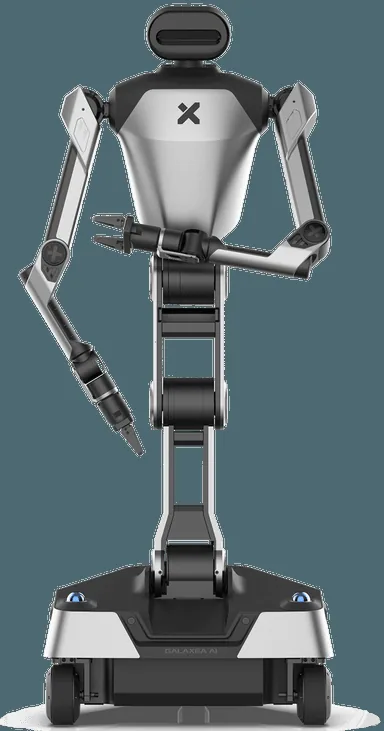
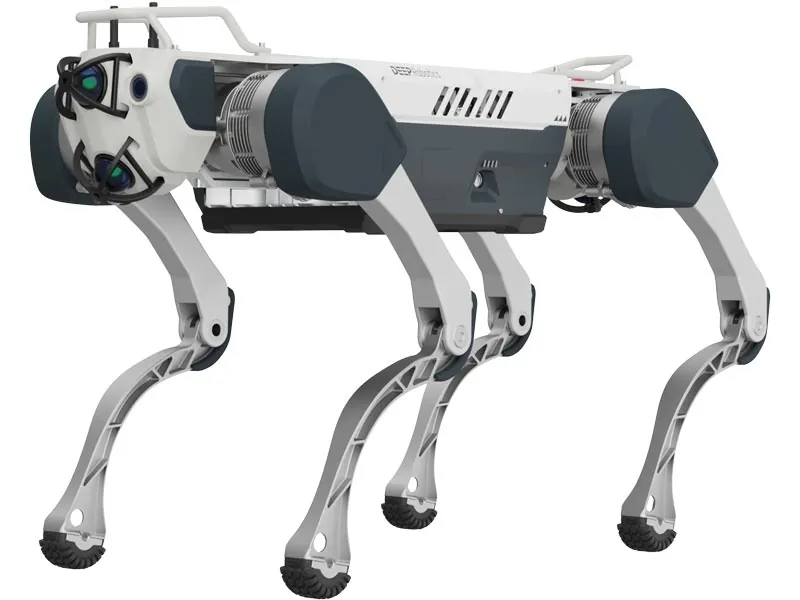
在系统集成与二次开发层面,该部件覆盖 L2, L4 技术层级,已应用于或适配 星海图 R1, 宇树 B2, 云深处 绝影 X30, Apptronik Apollo 等机器人本体平台。工程师在开展 BOM 选型与电气/机械接口对齐时,需结合负载包络、通信总线周期、供电电压范围及散热安装尺寸进行匹配验证。
技术规格与接口参数
厂商公开的客观电气、机械、感知或算力指标及批量/零售参考价。
- 防护等级 (IP)
- IP66
- 部件品类
- 相机
- 所属品牌
- 公开参考价格
- 约 $749–$899
- 分辨率
- 2 × 1920×1200 Global Shutter
- 帧率 (FPS)
- 60
- 通信接口
- GMSL2 同轴线(直连 Jetson Orin)
搭载或兼容该零部件的机器人整机
在标配 BOM 或主流二次开发方案中采用该部件的机器人本体。


同品类核心零部件
同一供应链品类的其他代表型号。
BaslerBasler ace 2 a2A1920-165g5cBAS 工业相机Basler ace 2 a2A1920-165g5cBAS 工业相机basler/a2a1920-165g5cbas6 天前BaslerBasler ace 2 a2A1920-168mgc GMSL2 相机Basler ace 2 a2A1920-168mgc GMSL2 相机basler/a2a1920-168mgc6 天前BaslerBasler ace 2 a2A4504-27g5cBAS 工业相机Basler ace 2 a2A4504-27g5cBAS 工业相机basler/a2a4504-27g5cbas6 天前iniVationiniVation DVXplorer 事件相机 iniVation DVXplorer 事件相机inivation/dvxplorer6 天前英特尔 RealSenseIntel RealSense D405Intel RealSense D405intel-realsense/d40514 天前英特尔 RealSenseIntel RealSense D415Intel RealSense D415intel-realsense/d41514 天前
来源
本页事实对应的公开页面,以原文为准。
- Stereolabs ZED X 工业级 GMSL2 全局快门双目相机 官方资料访问 2026-10-21