
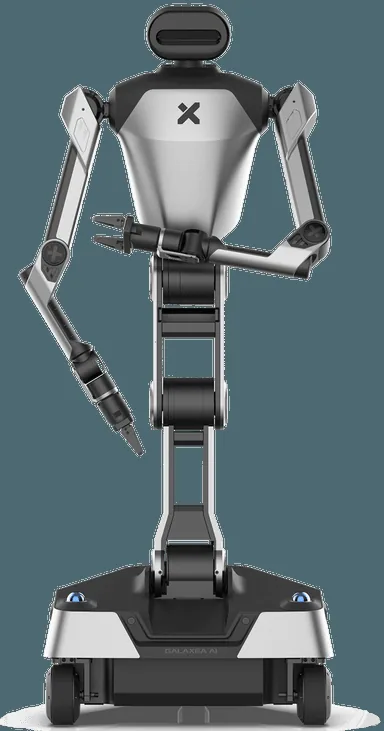
外观
Skip to content
Galaxea_R1_Lite_arrange_baai_then_brain
Galaxea_R1_Lite_arrange_baai_then_brain
RoboCOIN 在 Hugging Face 发布的机器人数据集,LeRobot 格式。
数据集RoboCOINGalaxea_R1_Lite_arrange_baai_then_brain
数据集档案汇总规模、格式、关联机型与模型
Galaxea_R1_Lite_arrange_baai_then_brain
RoboCOIN 在 Hugging Face 发布的机器人数据集,LeRobot 格式。
概述
这套数据集的采集方式、多模态结构、存储格式与适用任务。
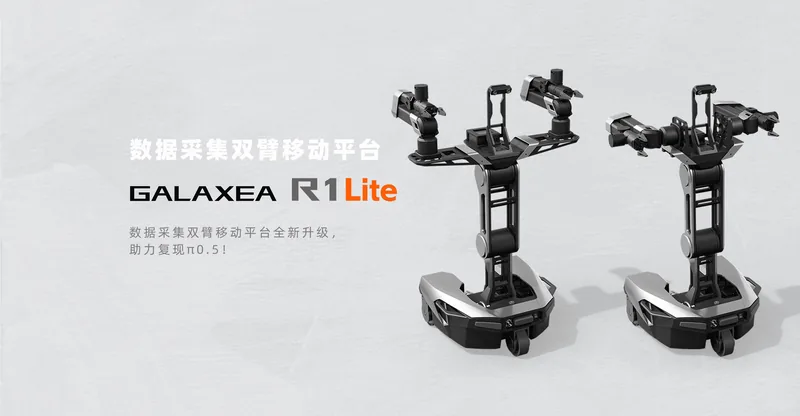
该数据集采用基于 LeRobot 的扩展格式,并与 LeRobot 完全兼容。数据来自 Galaxea_R1_Lite,末端执行器为 two_finger_gripper,包含头部左右 RGB 相机和左右腕部 RGB 相机四个视角;场景标注为 eduction->school,对象为 early_education_toys(unknown)。
数据集包含 56 个 episode、44471 帧,采样为 30 FPS,训练划分为 Episodes 0:55。任务是用夹爪在桌面寻找字母积木,将 b、a、a、i 排成 BAAI,再找到 r 和 N,把已排好的 baai 转换成 brian;同时给出 10 类子任务及 grasp、pick、place 原子动作标注。
数据以 LeRobot 结构组织,包含压缩 RGB 视频、机器人状态、动作命令/轨迹、episode 元数据、时间戳和注释,并提供多种 annotation JSONL 文件。许可证为 apache-2.0。
资料出处 Hugging Face datasets RoboCOIN/Galaxea_R1_Lite_arrange_baai_then_brain
关键规格与模态
数据规模、传感器模态、标注层级、存储格式及 Hugging Face Hub 下载热度。
- 总时长
- 0.41h
- 演示轨迹数 (Episodes)
- 56
- 采集方式
- 遥操作
- 开源协议
- apache-2.0
- 传感器模态
- 视频图像状态观测
- 标注粒度
- 动作轨迹状态观测
- 存储格式
- LeRobot
数据下载与加载代码
通过 Hugging Face CLI 或 LeRobot Dataset API 直接读取帧序列与动作标签。
# 使用 Hugging Face CLI 下载数据集
huggingface-cli download RoboCOIN/Galaxea_R1_Lite_arrange_baai_then_brain --repo-type dataset --local-dir ./data/robocoin-galaxea-r1-lite-arrange-baai-then-brain

# 在 Python / LeRobot 中加载数据集
from lerobot.common.datasets.lerobot_dataset import LeRobotDataset
dataset = LeRobotDataset("RoboCOIN/Galaxea_R1_Lite_arrange_baai_then_brain")
print(f"Episodes: {dataset.num_episodes}, Frames: {dataset.num_frames}")
关联采集机型与策略模型
采集或适配该数据集的机器人本体,以及可在其上训练/评估的 VLA 与控制策略模型。
采集与适用机型 2

来源
本页事实对应的公开页面,以原文为准。