
外观
Skip to content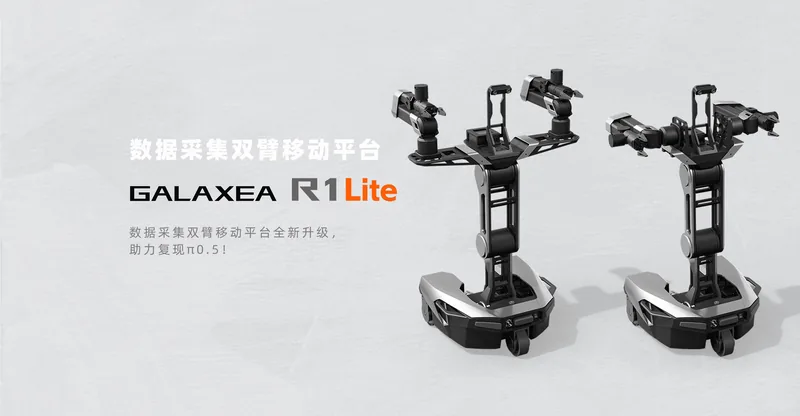
图片来源:星海图 官网

机型档案汇总厂商公开参数、开发资源与资料来源
R1 Lite
R1 Lite具备23自由度、A1X双臂协同作业、3自由度躯干和6自由度矢量底盘,支持数据采集与泛化任务应用。
概述
公开技术资料与官方规格页核验整理。
该机型是采用矢量底盘和自研舵轮模组的移动机器人。
该机型整机传感器配置包括1个平台高清双目相机和2个腕部单目深度相机,后者为选配。该机型底盘支持平移、自旋和阿克曼运动,可360°全向移动,底盘移动速度为1.5米/秒。该机型算力架构配置包含Intel Core i9-12900HK、32GB内存和1TB固态存储,处理器核心数为14,最大频率为约2.5 GHz。该机型全身参数给出的关键尺寸中,整机总高为1280毫米,属于关键尺寸。该机平台宽为670毫米,均属全身参数。该机型单臂负载在600毫米条件下额定为3千克,最大为约5千克。该机型在遥操作便捷项支持R1 Lite Teleop同构遥操作平台,属于同构遥操作平台配置。该机型产品参数的全身参数列出全身自由度为23这一整机自由度规格。该机型驱干可自由升降,能轻松适配0-1.7米不同工作高度并前后平移。
该机型支持数据采集和泛化任务应用,适合面向单一方向的稳定作业场景。
资料出处 GALAXEA:GALAXEA 产品页
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 23
- 身高
- 1.28m
- 载荷
- 3kg
- 最大速度
- 1.5m/s
- 算力
- Intel Core i9
- 传感器
- 深度相机双目相机
- 支持加装 / 选配
- 腕部单目深度相机R1 Lite Teleop同构遥操作平台夹爪
- 公开价格
- ¥12.9万–16.9万(星海图 R1 Lite 紧凑型轮式双臂具身智能平台科研采购参考区间。)
暂未公开或待收录:重量 · 续航 · 导航与避障 · 拓展接口
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 11
核心零部件 / BOM 3
数据集 41
数据集Galaxea_R1_Lite_arrange_baai_then_brain0.41 h · apache-2.0数据集Galaxea_R1_Lite_change_baai_into_brain0.78 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_fiveapache-2.0数据集Galaxea_R1_Lite_classify_object_four1.42 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_green_tablecloth2.33 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_six0.8 h · apache-2.0数据集Galaxea_R1_Lite_classify_object_three1.25 h · apache-2.0数据集Galaxea_R1_Lite_fold_towel_twice0.46 h · apache-2.0
其余 33 项
数据集Galaxea_R1_Lite_mix_blue_yellow_large_test_tube0.27 h · apache-2.0数据集Galaxea_R1_Lite_mix_blue_yellow_left_large_test_tubeapache-2.0数据集Galaxea_R1_Lite_mix_blue_yellow_left_small_test_tube0.31 h · apache-2.0数据集Galaxea_R1_Lite_mix_blue_yellow_right0.3 h · apache-2.0数据集Galaxea_R1_Lite_mix_color_large_test_tube1.22 h · apache-2.0数据集Galaxea_R1_Lite_mix_color_small_test_tube1.37 h · apache-2.0数据集Galaxea_R1_Lite_mix_color0.74 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_blue_large_test_tube0.26 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_blue_left_large_test_tubeapache-2.0数据集Galaxea_R1_Lite_mix_red_blue_right0.3 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_yellow_large_test_tube0.26 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_yellow_left_large_test_tube0.83 h · apache-2.0数据集Galaxea_R1_Lite_mix_red_yellow_right0.57 h · apache-2.0数据集Galaxea_R1_Lite_move_mouseapache-2.0数据集Galaxea_R1_Lite_pour_liquid_mrable_bar_counter0.4 h · apache-2.0数据集Galaxea_R1_Lite_pour_powder_marble_bar_counter0.37 h · apache-2.0数据集Galaxea_R1_Lite_pour_solid_marble_bar_counterapache-2.0数据集Galaxea_R1_Lite_pour_solid0.15 h · apache-2.0数据集Galaxea_R1_Lite_pour_water_black_tablecloth0.39 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_blue_plate0.18 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_brown_basket0.17 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_brown_bowl0.22 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_brown_plate0.15 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_dish0.24 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_gray_plate0.19 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_pink_bowl0.19 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_white_box0.25 h · apache-2.0数据集Galaxea_R1_Lite_storage_object_yellow_basket0.17 h · apache-2.0数据集Galaxea_R1_Lite_toggle_drawer_redapache-2.0数据集Galaxea_R1_Lite_toggle_drawer_yellow0.35 h · apache-2.0数据集r1pro-gearbox-r1lite-taskboard2.68 h · Apache-2.0数据集roco-gearbox-assembly-r1lite-r1proApache-2.0数据集260908_pick_up_the_specified_bread_bag0.4 h · Apache-2.0
兼容模型 4
模型dynamic-vla-r1lite-bread-bag-100k模型 dynamic-vla-r1lite-bread-bag-100k(架构:Transformer (hzxie/dynamic-vla-…模型r1lite-ee-no_aux-150k模型 r1lite-ee-no_aux-150k(架构:NVIDIA Isaac GR00T N1.7 (VLM + Diffusion Ac…模型imagewam-r1lite-insert-flower模型 imagewam-r1lite-insert-flower(架构:Flow Matching World-Action Model (F…模型pi05-r1lite-microwave模型 pi05-r1lite-microwave(架构:π0.5 (PaliGemma VLM + Flow Matching Action …
踩坑与教程 4
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
科研
同类机型
同一形态。先排同厂商,再排有图片的其他机型。



来源
本页事实对应的公开页面。图片出处写在图下。
- GALAXEA:GALAXEA 产品页访问 2026-10-13
- Galaxea R1 Lite URDF访问 2026-10-14