
外观
Skip to content
imagewam-r1lite-insert-flower
imagewam-r1lite-insert-flower
ZUO66 在 Hugging Face 发布的机器人模型,架构为 Flow Matching World-Action Model (Flux),训练数据包含 at237299966/r1lite_insert_flower。
模型ZUO66imagewam-r1lite-insert-flower
模型档案汇总架构、许可、适配机型与资料来源
imagewam-r1lite-insert-flower
ZUO66 在 Hugging Face 发布的机器人模型,架构为 Flow Matching World-Action Model (Flux),训练数据包含 at237299966/r1lite_insert_flower。
概述
这个模型的核心架构、动作空间设计与真机部署定位。
这是面向 R1Lite 右臂“插花”任务的 ImageWAM 推理检查点,对应 20 个 epoch、step 11,440。它是完整微调权重而非 LoRA,包含 visual/action MoT 权重和训练后的本体感知编码器,不包含优化器或可恢复训练状态,也未声明真实机器人 rollout 成功率。
训练协议使用 98 个 episode、45,684 帧、15 FPS 的固定数据修订版。头部 RGB 与右腕 RGB 分别缩放到 224×224 后横向拼接为 224×448;动作是 7D 绝对右臂目标,即 6 个关节加右夹爪,并由当前 7D 本体感知条件化。历史 16 个动作预测未来 16 个动作,使用 q01/q99 归一化并保留边界 padding。
推理需在 HumanWAM 中使用 scripts/r1lite/infer.py、匹配配置,以及外部 FLUX.2 base 权重/自编码器和 Qwen3-4B;该发布不再分发这些冻结依赖。任务指令是让右臂从左侧透明白色花瓶中拿起花并插入右侧紫色花瓶。该检查点限定于特定任务、相机和机器人,需先离线验证,不应将未验证预测直接发送到实体机器人。
关键参数与架构规格
参数量、网络主干、控制频率、显存需求及 Hugging Face Hub 统计。
- 参数量
- 4B
- 网络架构
- Flow Matching World-Action Model (Flux)
- 动作空间表示
- 连续流匹配动作块 (Flow Matching Action Chunk)
- 支持数据格式
- SafeTensors
暂未公开或待收录:微调显存需求 · 闭环控制频率
快速部署与许可说明
开源许可证、权重拉取命令、预训练数据集与关联文章。
代码许可证
Apache-2.0
权重许可证
Apache-2.0
权重下载与策略推理参考
# 1. 从 Hugging Face Hub 下载模型权重与配置
huggingface-cli download ZUO66/imagewam-r1lite-insert-flower --local-dir ./checkpoints/zuo66-imagewam-r1lite-insert-flower

# 2. 使用 LeRobot / Transformers 加载策略开展真机或仿真闭环推理
python -m lerobot.scripts.eval --policy.path=ZUO66/imagewam-r1lite-insert-flower
预训练与微调基准数据集:at237299966/r1lite_insert_flower
关联机型
模型卡或论文声明在这些机器人上训练、微调或部署过;口径是作者声明,不是第三方复现。
机型关联记录 1
| 适配机型 | 实测说明与帧率表现 | 记录日期 |
|---|---|---|
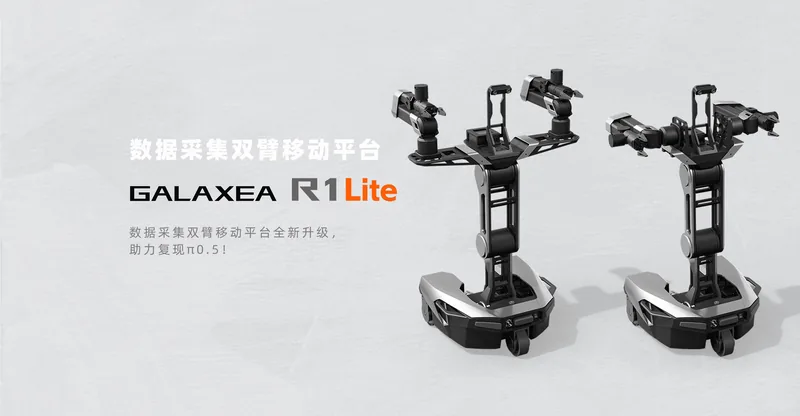
| R1 Lite | 模型 imagewam-r1lite-insert-flower(架构:Flow Matching World-Action Model (Flux),输出:连续流匹配动作块 (Flow Matching Action Chunk))基于 R1 Lite 相关轨迹或任务环境训练/微调,可通过 Hugging Face 权重直接部署验证。 | 2026-10-06 |

同家族模型
同一家族里的热门模型。
JiRackUltra_1bCMSManhattan/JiRackUltra_1b3 天前JEV-9Bautotrust/JEV-9B17 天前RynnBrain1.1-2BAlibaba-DAMO-Academy/RynnBrain1.1-2B1 个月前JiRackPrecisionTokenizerCMSManhattan/JiRackPrecisionTokenizer1 个月前microduck-policiespollen-robotics/microduck-policies16 天前MolmoAct2-SO100_101allenai/MolmoAct2-SO100_1015 个月前
来源
本页事实对应的公开页面,以原文为准。
- Hugging Face ZUO66/imagewam-r1lite-insert-flower访问 2026-10-21