
外观
Skip to content相机奥比中光奥比中光 Gemini 335L
奥比中光 Gemini 335L
Orbbec Gemini 335L
Gemini 330 长基线型号,基线 95 mm,工作距离 0.17–20 m+,理想 0.25–6 m,2 m 处空间精度 ≤0.8%。彩色与红外均为全局快门。
核心零部件档案汇总技术规格、接口参数、参考价格与搭载整机
奥比中光 Gemini 335LOrbbec Gemini 335L
Gemini 330 长基线型号,基线 95 mm,工作距离 0.17–20 m+,理想 0.25–6 m,2 m 处空间精度 ≤0.8%。彩色与红外均为全局快门。
概述
该核心零部件的技术指标、机械/通信接口与整机集成方式。
奥比中光Gemini 335L属于长基线结构光深度相机品类,核心技术指标为基线95mm、工作距离0.17–20 m+、理想工作区间0.25–6 m,2m处1280×800分辨率下空间精度≤0.8%,深度视场角为90° × 65° ±3° @ 2 m,最高输出1280 × 800 @ 30 fps深度流,红外与彩色传感器均采用全局快门,光源波长850nm,适配主流工业机器人通信与安装接口。
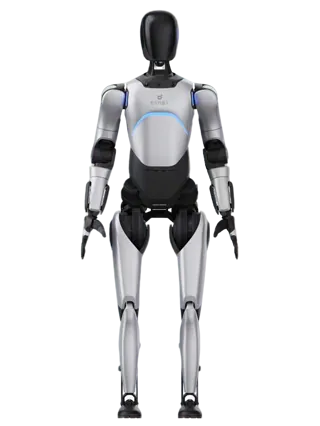
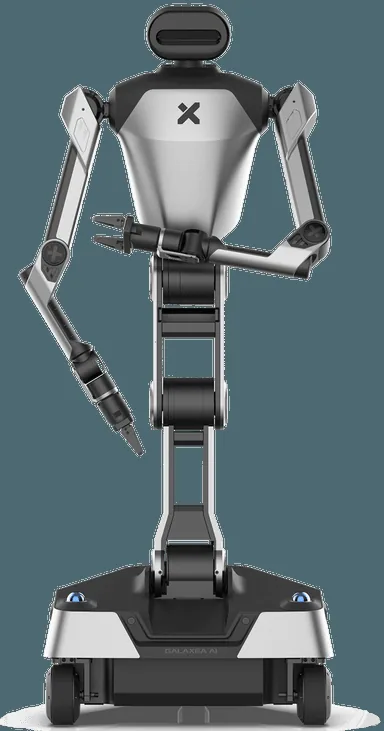
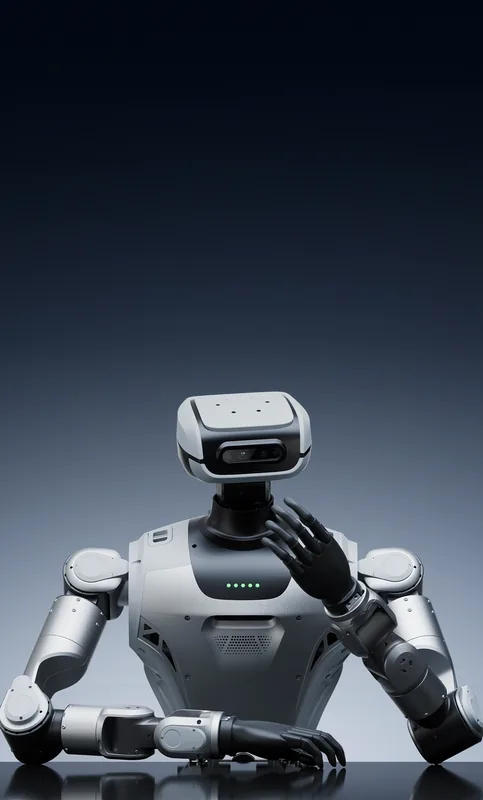
该部件通常安装在移动机器人、人形机器人的头部或前部感知位,支持ROS 2官方驱动与配套SDK二次开发,可通过USB完成数据传输与配置,适配agibot-expedition-a2、galaxea-r1、limx-dynamics-limx-oli等多类商用机器人机型,可满足室内外长距离场景感知需求。
技术规格与接口参数
厂商公开的客观电气、机械、感知或算力指标及批量/零售参考价。
- 部件品类
- 相机
- 所属品牌
- BASELINE MM
- 95
- WORKING RANGE
- 0.17–20 m+
- IDEAL RANGE
- 0.25–6 m
- SPATIAL PRECISION
- ≤0.8%(1280×800 @ 2 m)
- DEPTH FOV
- 90° × 65° ±3° @ 2 m
- DEPTH
- 最高 1280 × 800 @ 30 fps
- SHUTTER
- 红外与彩色均为全局快门
- WAVELENGTH NM
- 850
搭载或兼容该零部件的机器人整机
在标配 BOM 或主流二次开发方案中采用该部件的机器人本体。

同品类核心零部件
同一供应链品类的其他代表型号。
BaslerBasler ace 2 a2A1920-165g5cBAS 工业相机Basler ace 2 a2A1920-165g5cBAS 工业相机basler/a2a1920-165g5cbas6 天前BaslerBasler ace 2 a2A1920-168mgc GMSL2 相机Basler ace 2 a2A1920-168mgc GMSL2 相机basler/a2a1920-168mgc6 天前BaslerBasler ace 2 a2A4504-27g5cBAS 工业相机Basler ace 2 a2A4504-27g5cBAS 工业相机basler/a2a4504-27g5cbas6 天前iniVationiniVation DVXplorer 事件相机 iniVation DVXplorer 事件相机inivation/dvxplorer6 天前英特尔 RealSenseIntel RealSense D405Intel RealSense D405intel-realsense/d40514 天前英特尔 RealSenseIntel RealSense D415Intel RealSense D415intel-realsense/d41514 天前
来源
本页事实对应的公开页面,以原文为准。
- Gemini 330 系列数据手册 V1.6访问 2026-10-14