
外观
Skip to content
 diffusion_pushthugging-face/lerobot-diffusion-pusht2025-03-06lingbot_va_libero_longhugging-face/lerobot-lingbot-va-libero-long22 天前evo1_liberozuoxingdong/evo1_libero3 个月前MolmoAct2-LIBERO-LeRobotallenai/MolmoAct2-LIBERO-LeRobot5 个月前unitree-g1-mujocohugging-face/lerobot-unitree-g1-mujoco1 个月前sac-unitree-g1-mujococagataydev/sac-unitree-g1-mujoco8 个月前
模型k-valentinunitree-g1-mujoco
模型档案汇总架构、许可、适配机型与资料来源
unitree-g1-mujoco
k-valentin 在 Hugging Face 发布的机器人模型,基于 lerobot。
概述
这个模型的核心架构、动作空间设计与真机部署定位。
这是面向 LeRobot 动态加载的 Unitree G1 MuJoCo 模型仓库,默认组合为 23dof(rev_1_0)机身、Pollen Robotics AmazingHand 末端执行器,以及搭载 D455 的 2 自由度 pan/tilt 头部,并发布一个 head_camera。29dof/23dof 机身、rubber_hand/none/dex1/dex3/amazing_hand、fixed/pan_tilt 头部安装和 d435i/d455 传感器可自由组合,由 sim/mjcf/compose.py 在加载时拼装。
仓库保留了 make_env() 入口、机身电机命令、机身状态 DDS topics、仿真步进和 ZMQ 图像消息格式。23dof 机身缺少腰部 roll/pitch 以及双臂 wrist_pitch/wrist_yaw,相比 29dof 少 6 个关节;DDS LowState_/LowCmd_ 仍携带 35 个电机槽,缺失关节对应槽位保持默认且命令会被忽略。可通过 make_env(body="23dof") 或 config.yaml 选择;Dex hands 在 23dof 机身、AmazingHand 在 29dof 机身上的安装仍是占位,头部相机不建模镜头畸变。
关键参数与架构规格
参数量、网络主干、控制频率、显存需求及 Hugging Face Hub 统计。
- 网络架构
- LeRobot / PyTorch Policy Network
- 动作空间表示
- 连续关节位置/末端位姿动作空间
- 支持数据格式
- LeRobot
暂未公开或待收录:参数量 · 微调显存需求 · 闭环控制频率
快速部署与许可说明
开源许可证、权重拉取命令、预训练数据集与关联文章。
代码许可证
Apache-2.0
权重许可证
Apache-2.0
权重下载与策略推理参考
# 1. 从 Hugging Face Hub 下载模型权重与配置
huggingface-cli download k-valentin/unitree-g1-mujoco --local-dir ./checkpoints/k-valentin-unitree-g1-mujoco

# 2. 使用 LeRobot / Transformers 加载策略开展真机或仿真闭环推理
python -m lerobot.scripts.eval --policy.path=k-valentin/unitree-g1-mujoco
关联机型
模型卡或论文声明在这些机器人上训练、微调或部署过;口径是作者声明,不是第三方复现。
机型关联记录 1
| 适配机型 | 实测说明与帧率表现 | 记录日期 |
|---|---|---|
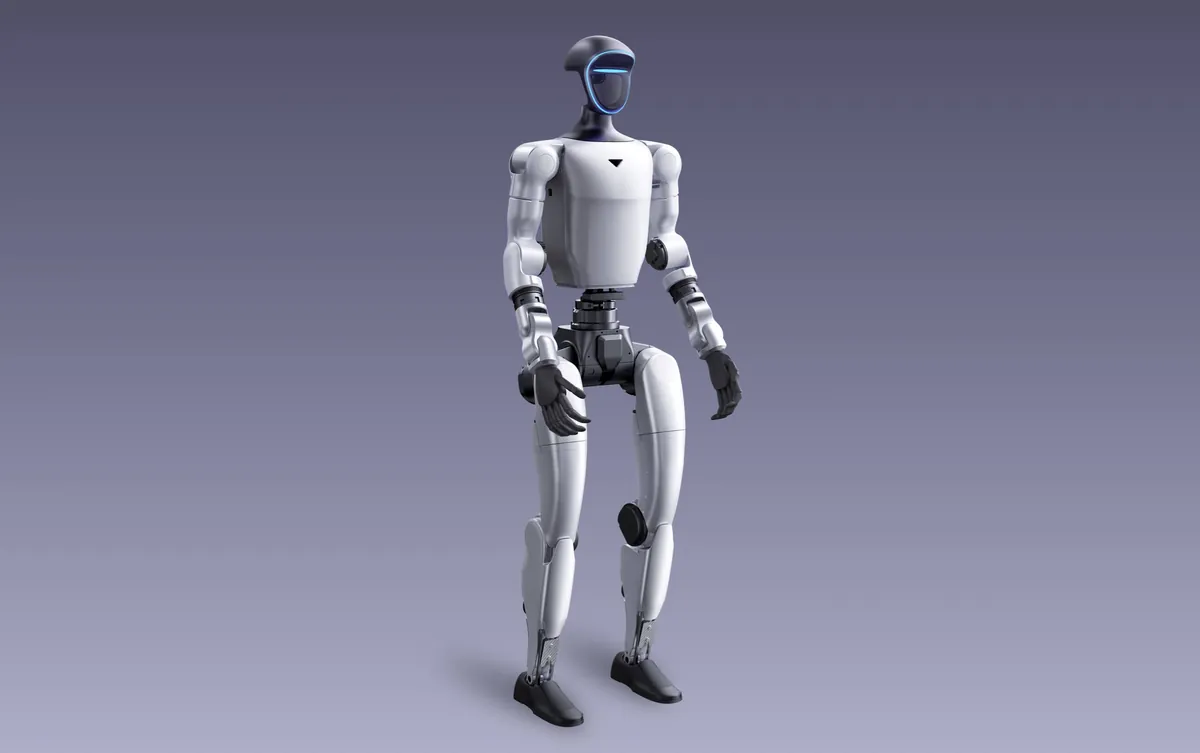
| 宇树 G1 | 模型 unitree-g1-mujoco(架构:LeRobot / PyTorch Policy Network,输出:连续关节位置/末端位姿动作空间)基于 宇树 G1 相关轨迹或任务环境训练/微调,可通过 Hugging Face 权重直接部署验证。 | 2026-10-20 |

同家族模型
同一家族里的热门模型。
diffusion_pushthugging-face/lerobot-diffusion-pusht2025-03-06lingbot_va_libero_longhugging-face/lerobot-lingbot-va-libero-long22 天前evo1_liberozuoxingdong/evo1_libero3 个月前MolmoAct2-LIBERO-LeRobotallenai/MolmoAct2-LIBERO-LeRobot5 个月前unitree-g1-mujocohugging-face/lerobot-unitree-g1-mujoco1 个月前sac-unitree-g1-mujococagataydev/sac-unitree-g1-mujoco8 个月前来源
本页事实对应的公开页面,以原文为准。
- Hugging Face k-valentin/unitree-g1-mujoco访问 2026-10-21