
外观
Skip to content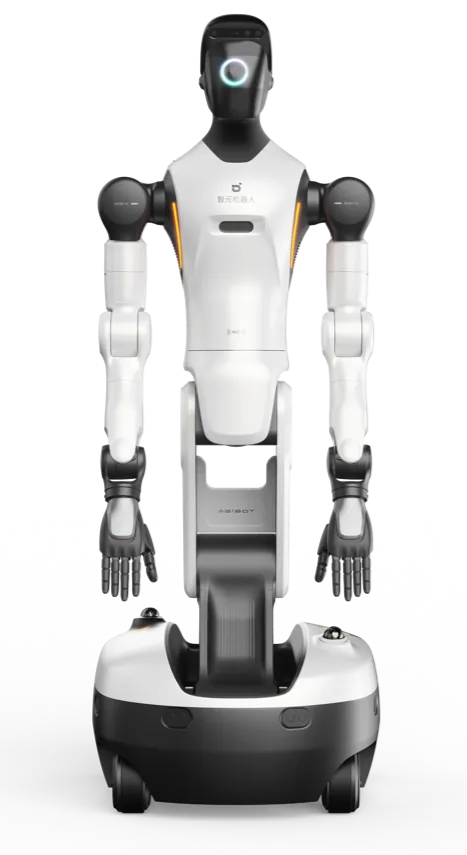
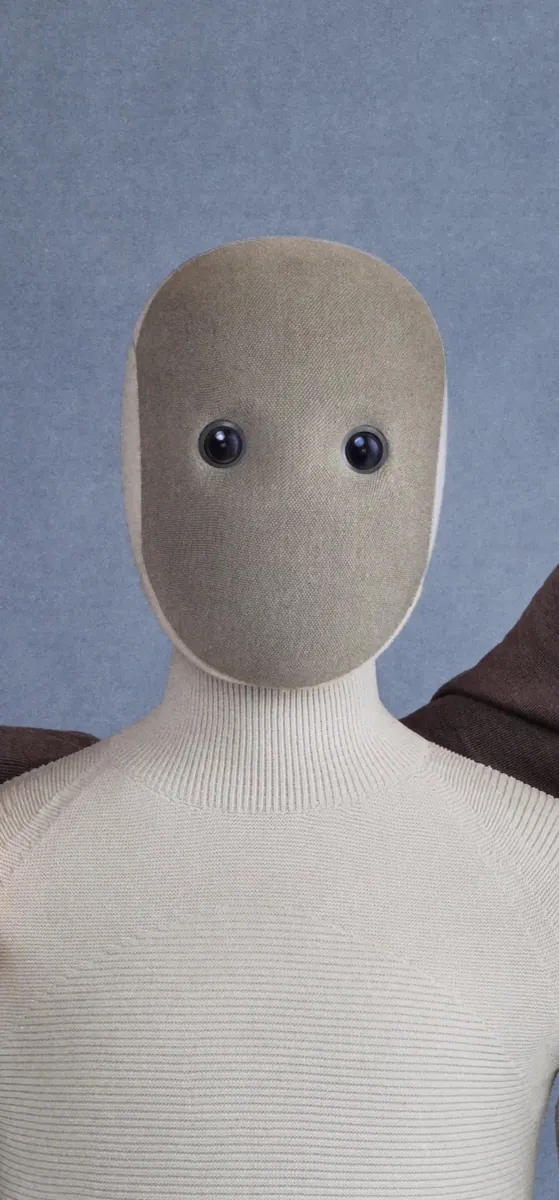
图片来源:智元机器人官网
智元精灵 G2
AGIBOT Genie G2
轮式通用人形机器人,机身高度可在 1.225~1.795 m 间升降;本体(不含末端)25 DoF、整机约 185 kg,双 7 DoF 力控臂单臂额定负载 5 kg,总续航约 4 小时。高度没有官方基础或典型单值,结构化字段保持 null。
机型档案汇总厂商公开参数、开发资源与资料来源
智元精灵 G2AGIBOT Genie G2
轮式通用人形机器人,机身高度可在 1.225~1.795 m 间升降;本体(不含末端)25 DoF、整机约 185 kg,双 7 DoF 力控臂单臂额定负载 5 kg,总续航约 4 小时。高度没有官方基础或典型单值,结构化字段保持 null。
概述
公开技术资料与官方规格页核验整理。
该机器人以3颗鱼眼相机组成360全景视频,并配有前后双激光雷达和8颗超声波雷达。该机器人搭载两条工业级力控臂,每条手臂具备7个自由度,可负担5千克负载。该机器人底盘为4舵轮形式,最大速度约1.5米/秒,越障高度1.5厘米,并支持蟹行。该机器人高度为1225毫米 ~ 1795毫米,宽度640毫米,长度760毫米。该机器人在整机参数中列出的重量为185千克。该机器人配备2块电池,支持热插拔换电,并支持充电桩选配自主回充。
该机器人提供丰富的SDK二次开发接口,支持功能拓展和定制化开发。该机器人应用场景包括物流搬运、高精度装配、展厅导览、智能迎宾、安检巡检、教育科研、演绎展览和文娱演出。
资料出处 智元精灵 G2 官方产品文档
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 25
- 身高
- 1.23m
- 重量
- 185kg
- 载荷
- 5kg
- 续航
- 4h
- 最大速度
- 1.5m/s
- 工作温域
- 0℃ ~ 40℃
- 算力
- 机载边缘异构计算单元 (CPU + GPU)
- 传感器
- RGB(D)触觉力觉LiDARIMU
- 导航与避障
- 自主回充对接
- 支持加装 / 选配
- 充电桩末端执行器
- 公开价格
- ¥25万–39.8万(智元精灵 G2 轮式双臂具身操作机器人商业交付参考价区间。)
暂未公开或待收录:拓展接口
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 10
数据集 69
数据集AGIBOT WORLD 2026250 h · Apache-2.0数据集AgiBotWorld-AlphaApache-2.0数据集AgiBotWorld-BetaApache-2.0数据集AgiBotWorld2026cc-by-nc-sa-4.0数据集AgiBotWorld-Beta_G1_task_362_Folded_shortsApache-2.0数据集AgiBotWorld-Beta_G1_task_373_sweep_the_floorApache-2.0数据集AgiBotWorld-Beta_G1_task_385_Pick_up_at_the_agricultural_product_area_of_the_supermarketApache-2.0数据集AgiBotWorld-Beta_G1_task_422_Packaging_items_for_industrial_logisticsApache-2.0
其余 61 项
数据集AgiBotWorld-Beta_G1_task_425_Prepare_oatmeal_CongeeApache-2.0数据集AgiBotWorld-Beta_G1_task_428_Open_the_drawer_and_store_itemsApache-2.0数据集AgiBotWorld-Beta_G1_task_438_Put_the_pen_into_the_pen_holderApache-2.0数据集AgiBotWorld-Beta_G1_task_445_Open_the_refrigerator_and_take_fruits_and_vegetablesApache-2.0数据集AgiBotWorld-Beta_G1_task_478_Mirror_cleaning_cabinetApache-2.0数据集AgiBotWorld-Beta_G1_task_497_Restocking_at_the_supermarketApache-2.0数据集AgiBotWorld-Beta_G1_task_503_Toys_in_the_storeApache-2.0数据集AgiBotWorld-Beta_G1_task_504_Supplement_supermarket_snacksApache-2.0数据集AgiBotWorld-Beta_G1_task_507_prepare_breakfastApache-2.0数据集AgiBotWorld-Beta_G1_task_508_Put_the_items_in_the_bagApache-2.0数据集AgiBotWorld-Beta_G1_task_510_Stack_the_dishcloth_on_the_kitchen_countertopApache-2.0数据集AgiBotWorld-Beta_G1_task_515_Heat_food_in_a_microwave_ovenApache-2.0数据集AgiBotWorld-Beta_G1_task_525_Placing_tableware_in_the_restaurantApache-2.0数据集AgiBotWorld-Beta_G1_task_527_Arrange_the_sofaApache-2.0数据集AgiBotWorld-Beta_G1_task_537_make_the_bedApache-2.0数据集AgiBotWorld-Beta_G1_task_597_Supplement_inventory_in_the_basket_areaApache-2.0数据集AgiBotWorld-Beta_G1_task_599_Fold_up_the_shortsApache-2.0数据集data0.1 h · cc-by-nc-4.0数据集agibot-g1-poc-examplesApache-2.0数据集AgiBot-World-Beta-no-torso-movementcc-by-nc-sa-4.0数据集agibotworld_alpha_v3_eef526.46 h · cc-by-nc-sa-4.0数据集IA-Benchapache-2.0数据集agibotworld-beta-rgb-lance2653.3 h · cc-by-nc-sa-4.0数据集Wanda248 h · cc-by-4.0数据集AgiBotWorld-Beta-processedcc-by-nc-sa-4.0数据集AgiBotWorld-BetaApache-2.0数据集RealSource-World250 h · Apache-2.0数据集AgiBot-g1_battery_storage_bapache-2.0数据集AgiBot-g1_battery_storage_capache-2.0数据集AgiBot-g1_box_storage_bapache-2.0数据集AgiBot-g1_box_storage_capache-2.0数据集AgiBot-g1_box_storage_cardboard_box_aapache-2.0数据集AgiBot-g1_box_storage_cardboard_box_bapache-2.0数据集AgiBot-g1_box_storage_cardboard_box_capache-2.0数据集AgiBot-g1_box_storage_eapache-2.0数据集AgiBot-g1_box_storage_part_aapache-2.0数据集AgiBot-g1_box_storage_toolapache-2.0数据集AgiBot-g1_left_capture_partapache-2.0数据集AgiBot-g1_mobile_accessory_storage_box_aapache-2.0数据集AgiBot-g1_mobile_accessory_storage_box_capache-2.0数据集AgiBot-g1_mobile_accessory_storage_box_eapache-2.0数据集AgiBot-g1_mobile_accessory_storage_box_fapache-2.0数据集AgiBot-g1_pick_up_batteryapache-2.0数据集AgiBot-g1_picks_up_battery_aapache-2.0数据集AgiBot-g1_picks_up_battery_bapache-2.0数据集AgiBot-g1_picks_up_cardboard_boxapache-2.0数据集AgiBot-g1_picks_up_parts_aapache-2.0数据集AgiBot-g1_picks_up_parts_bapache-2.0数据集AgiBot-g1_remove_the_accessoryapache-2.0数据集AgiBot-g1_right_capture_partapache-2.0数据集AgiBot-g1_robotic_arm_picks_up_batteryapache-2.0数据集AgiBot-g1_robotic_arm_picks_up_partsapache-2.0数据集AgiBot-g1_storage_item_bapache-2.0数据集AgiBot-g1_storage_item_dapache-2.0数据集AgiBot-g1_storage_item_eapache-2.0数据集AgiBot-g1_tool_storageapache-2.0数据集AgibotWorld2026-Lerobot3.0Apache-2.0数据集AgiBotWorld-Alpha-lerobotapache-2.0数据集AgiBotWorld2026-sample-10epcc-by-nc-sa-4.0数据集agibotworld-lerobotcc-by-nc-sa-4.0数据集agibotworld-alphacc-by-sa-4.0
兼容模型 2
踩坑与教程 11
百科智元灵犀 X1 / X2 与远征 A2 全栈开源架构(AimRT + 强化学习运控 + Genie Sim)指南教程智元 Genie Sim 安装、场景与基准任务运行实操踩坑Genie G2机器人抓取姿态生成缺少夹爪开合宽度与指尖深度参数踩坑Genie Sim无头模式数据采集Lula IK全解失败踩坑IsaacSim中G2机器人USD模型关节固定或穿地无法移动踩坑RTX5090运行genie_sim数据采集报错packaging版本冲突路线对照傅利叶 GR-2 / GR-3 vs 智元远征 A2 / 精灵 G2:商业与康养人形横评路线对照中美标杆人形机器人技术路线对比:Figure 03 vs 1X NEO vs 波士顿动力 Atlas vs 宇树 G1
安全
急停、跌倒和失效时的公开说明。没写的不推测。
- 急停
- 机身急停按钮可在紧急情况下切断机器人关节动力并停止运动。
暂未公开或待收录:跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
零售与接待巡检安防科研文娱表演
同类机型
同一形态。先排同厂商,再排有图片的其他机型。

来源
本页事实对应的公开页面。图片出处写在图下。
- 智元精灵 G2 官方产品文档访问 2026-10-12