
外观
Skip to content
SDK bear-roboticsbearrobotics-public-firmware
开发工具档案怎么用、适配哪些机型、哪些环境验证过
firmware
bearrobotics-public 在 GitHub 开源的SDK,主要语言 C++。 Firmware API Document for 3rd Party
概述
这个开发工具的核心职责、所属技术栈与硬件生态定位。
该项目是Bear Robotics开源的机器人固件SDK,开发语言为C++,核心提供官方固件开放API与第三方开发文档,支持开发者对Bear Robotics商用服务机器人做上层功能二次开发,封装了机器人底层硬件访问、状态读取、动作指令下发的标准化调用接口。
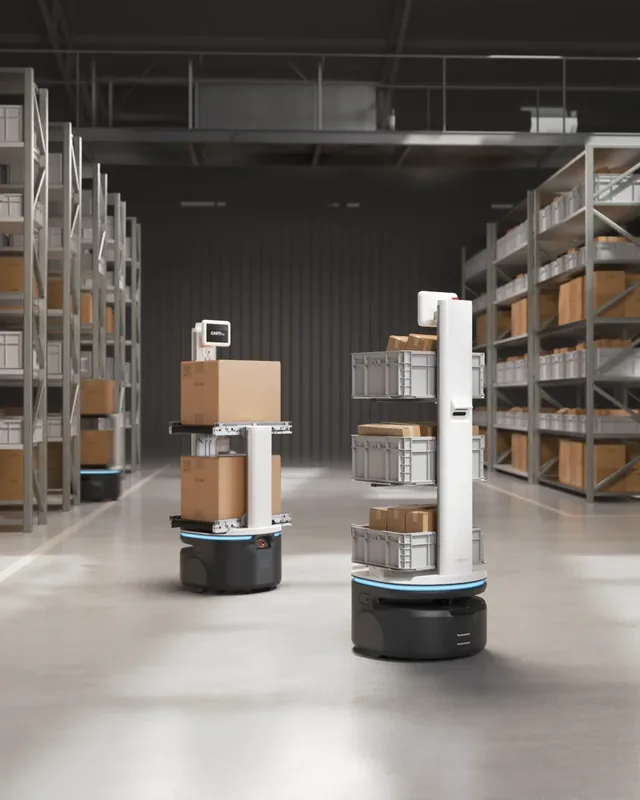
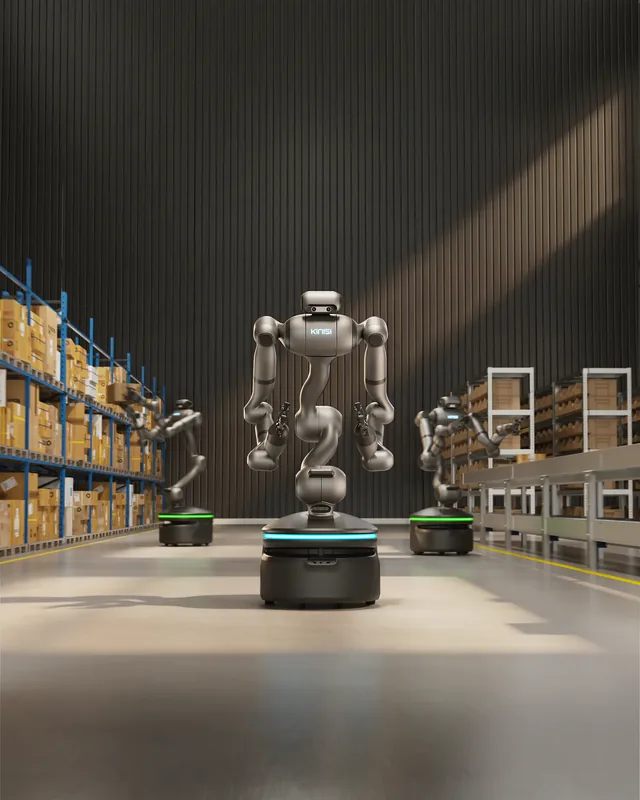
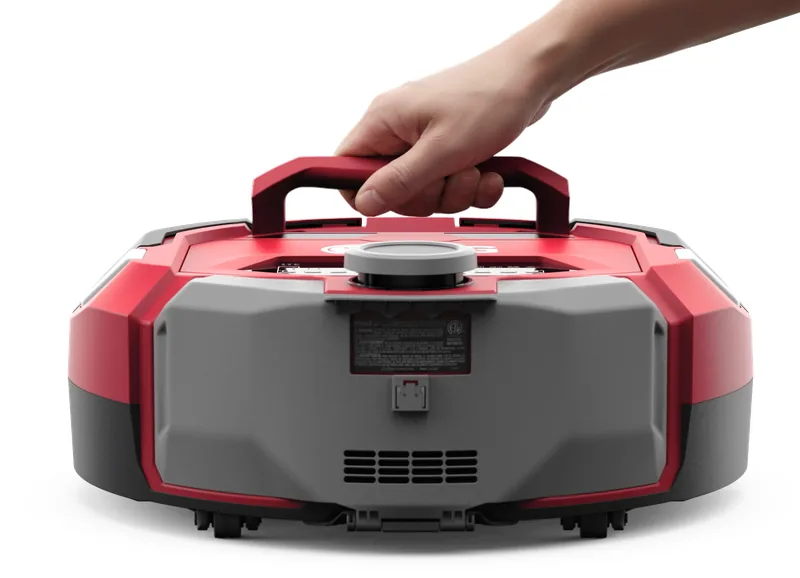
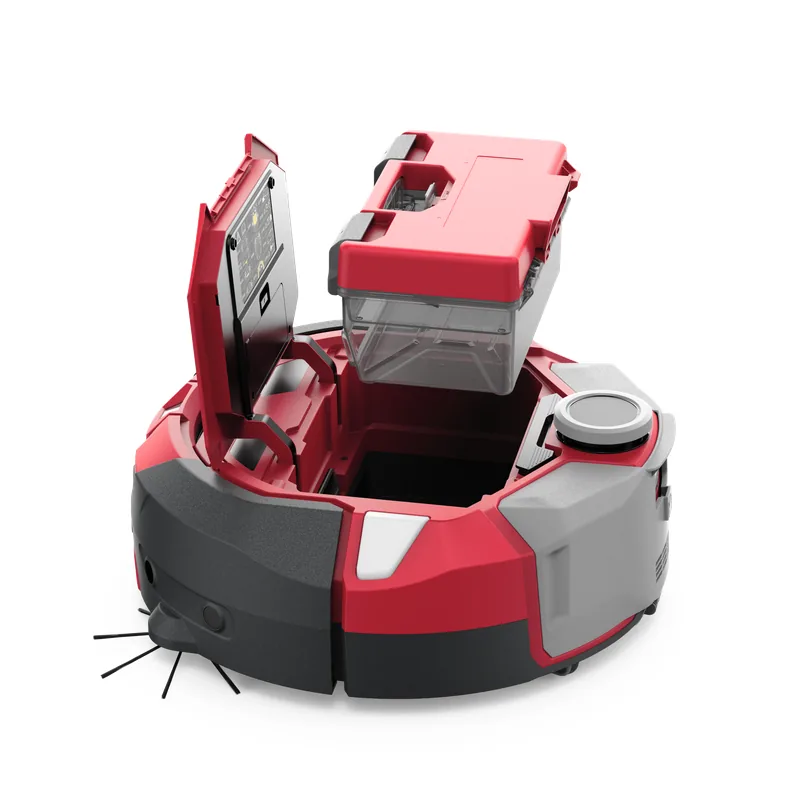
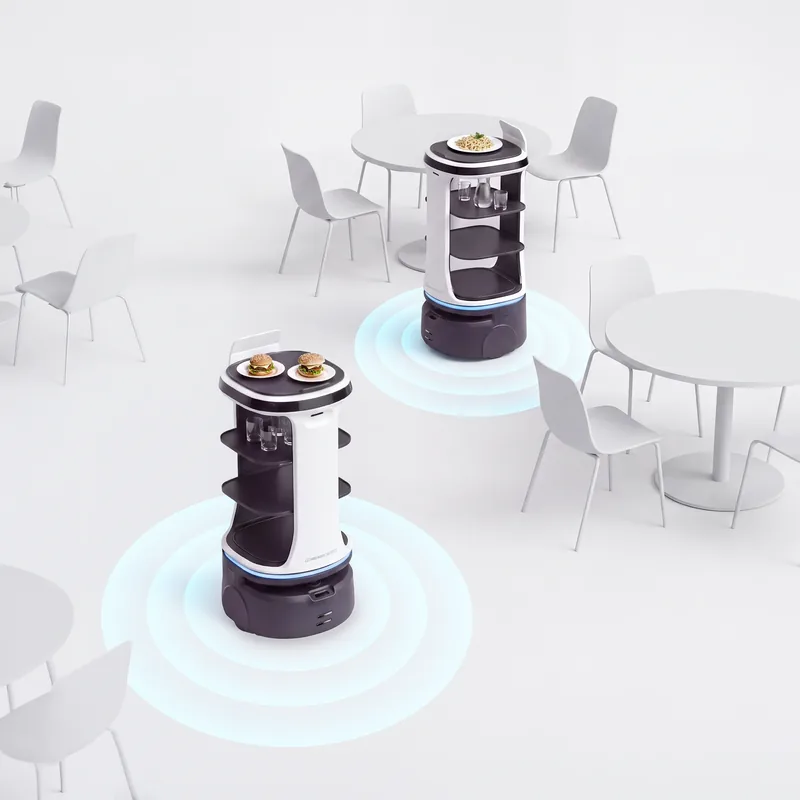
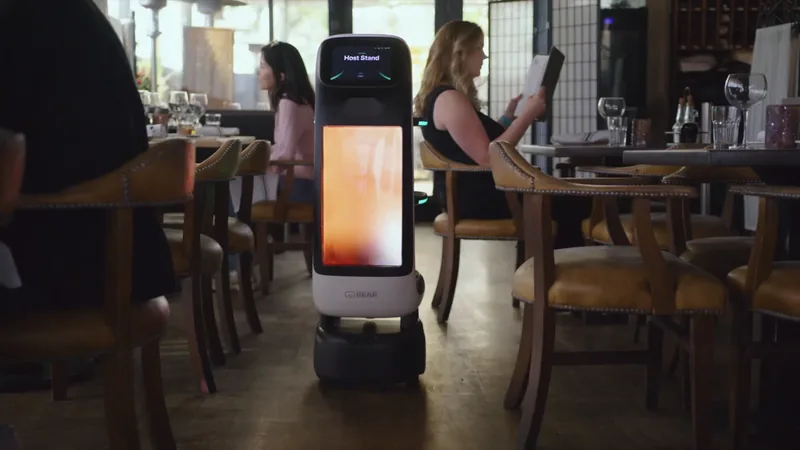
该SDK适配Bear Robotics旗下Carti-100、Kinisi、Servi Clean、Servi Clean Max、Servi Plus、Servi Q全系列商用服务机型,对应L3层级的上层应用开发接口,第三方开发者可直接集成SDK调用官方固件能力,快速开发定制化配送、清洁等场景功能,无需适配底层硬件逻辑。
关键工程信息
工具分类、开发语言、GitHub 社区活跃度与环境要求。
- 工具类型
- SDK
- 所属品牌 / 组织
- 开发语言
- c++
- 技术栈层级
- L3 本体 SDK 与控制
- 适配机型数
- 6 款
- 统计日期
- 2026-10-13
- 环境注意事项
- 不支持Ubuntu 20.04及更早版本,无法兼容ROS 2 Foxy/Noetic等旧版ROS环境GCC版本低于9.0时会出现C++语法兼容问题,无法正常编译SDK
快速接入与环境要求
源码克隆、构建方式、已验证系统环境与版本更新记录。
源码拉取与构建参考
git clone https://github.com/bearrobotics-public/firmware.git
cd firmware
# CMake 构建工程
mkdir -p build && cd build
cmake .. && make -j$(nproc)
推荐运行环境与版本 1
| 版本 / 分支 | 验证环境 | 接入说明 |
|---|---|---|
| main / 最新稳定分支 | Ubuntu 22.04 LTS + GCC 11.x + CMake 3.16+ + ROS 2 Humble | 克隆仓库后参照README安装依赖,通过cmake编译,入口为include目录下的固件API头文件,适配所列全系列机型L3层开发。 |
适配与兼容机型
支持接入该 SDK、ROS 驱动或仿真资产的机器人本体。
同厂商与同类工具
同一厂商开源的配套仓库或同技术栈开发工具。


来源
本页事实对应的公开页面,以原文为准。
- GitHub bearrobotics-public/firmware访问 2026-10-13