
外观
Skip to content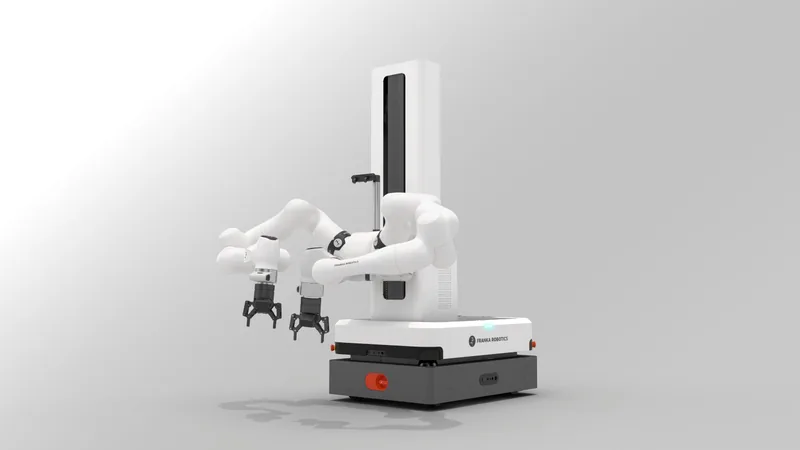
图片来源:Franka Robotics 官网

机型档案汇总厂商公开参数、开发资源与资料来源
Tactile Mobile Robot
Tactile Mobile Robot (TMR) 是一款面向远程操作、移动操作和物理 AI 研究的移动机器人。
概述
公开技术资料与官方规格页核验整理。
Tactile Mobile Robot是由 Franka Robotics 研发推出的自主移动机器人 (AMR/移动底盘)平台。Tactile Mobile Robot (TMR) 是一款面向远程操作、移动操作和物理 AI 研究的移动机器人。 Tactile Mobile Robot是面向研究人员的移动机器人参考平台,采用移动机器人形态。
内置传感器包括2个激光雷达、4个摄像头和1个惯性测量单元。移动平台机身尺寸为800×580×294毫米,有效载荷为100千克,移动速度为1.75米/秒,在460 W条件下运行时间为8小时。
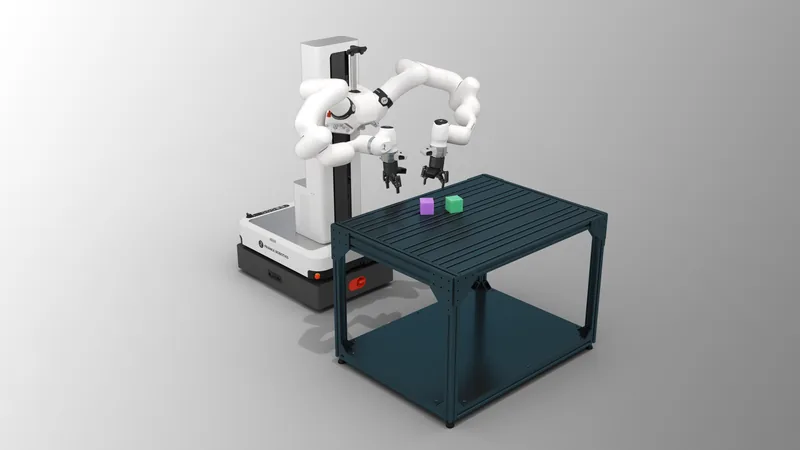
主要应用场景包括遥操作、移动操作和物理人工智能研究。franka_ros将libfranka集成到ROS 2 Control,并提供URDF模型、RViz可视化和Gazebo仿真。 核心硬件规格涵盖:机身高度 0.294 m、额定负载 100 kg、续航约 8 h。
在感知、计算与系统集成方面,该机型配置 激光雷达, 视觉相机, 触觉传感器, IMU惯导,机载计算采用 车载工控机 / 自主导航控制器,技术栈覆盖 L1 层级。开发与选型团队可结合官方产品文档、运动控制接口及仿真资产(URDF/MJCF)评估其在目标作业场景下的运动包络、负载边界与二次开发适配性。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 身高
- 0.294m
- 载荷
- 100kg
- 续航
- 8h
- 最大速度
- 1.75m/s
- 算力
- 车载工控机 / 自主导航控制器
- 传感器
- 激光雷达视觉相机触觉传感器IMU惯导
- 拓展接口
- Franka Control Interface (FCI)
- 支持加装 / 选配
- Franka Research 3FR3 Duo setups
暂未公开或待收录:自由度 · 重量 · 导航与避障 · 公开价格
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
科研
同类机型
同一形态。先排同厂商,再排有图片的其他机型。



来源
本页事实对应的公开页面。图片出处写在图下。
- Franka Robotics:Franka Robotics 产品页访问 2026-10-13
- Franka TMR URDF访问 2026-10-14