
外观
Skip to content
genisom_vln
genisom_vln
zsibot 在 GitHub 开源的框架,主要语言 Python。 Vision-Language Navigation framework bridging MATRiX simulation with LLM/VLM-powered navigation for quadruped robots. In…
概述
这个开发工具的核心职责、所属技术栈与硬件生态定位。
genisom_vln是zsibot开源的视觉语言导航(VLN)开发框架,核心开发语言为Python,属于上层机器人导航领域的专用框架,核心功能模块打通了MATRiX仿真环境与大语言模型、多模态大模型的能力链路,可支撑四足机器人实现基于自然语言指令的自主导航任务开发。
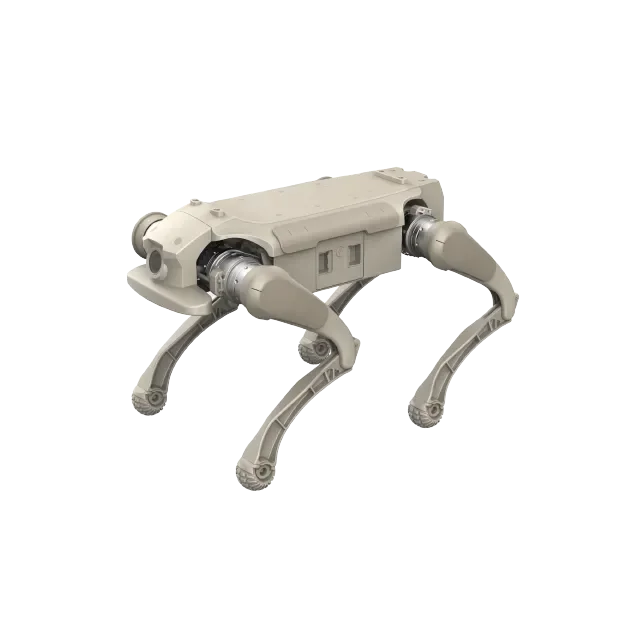
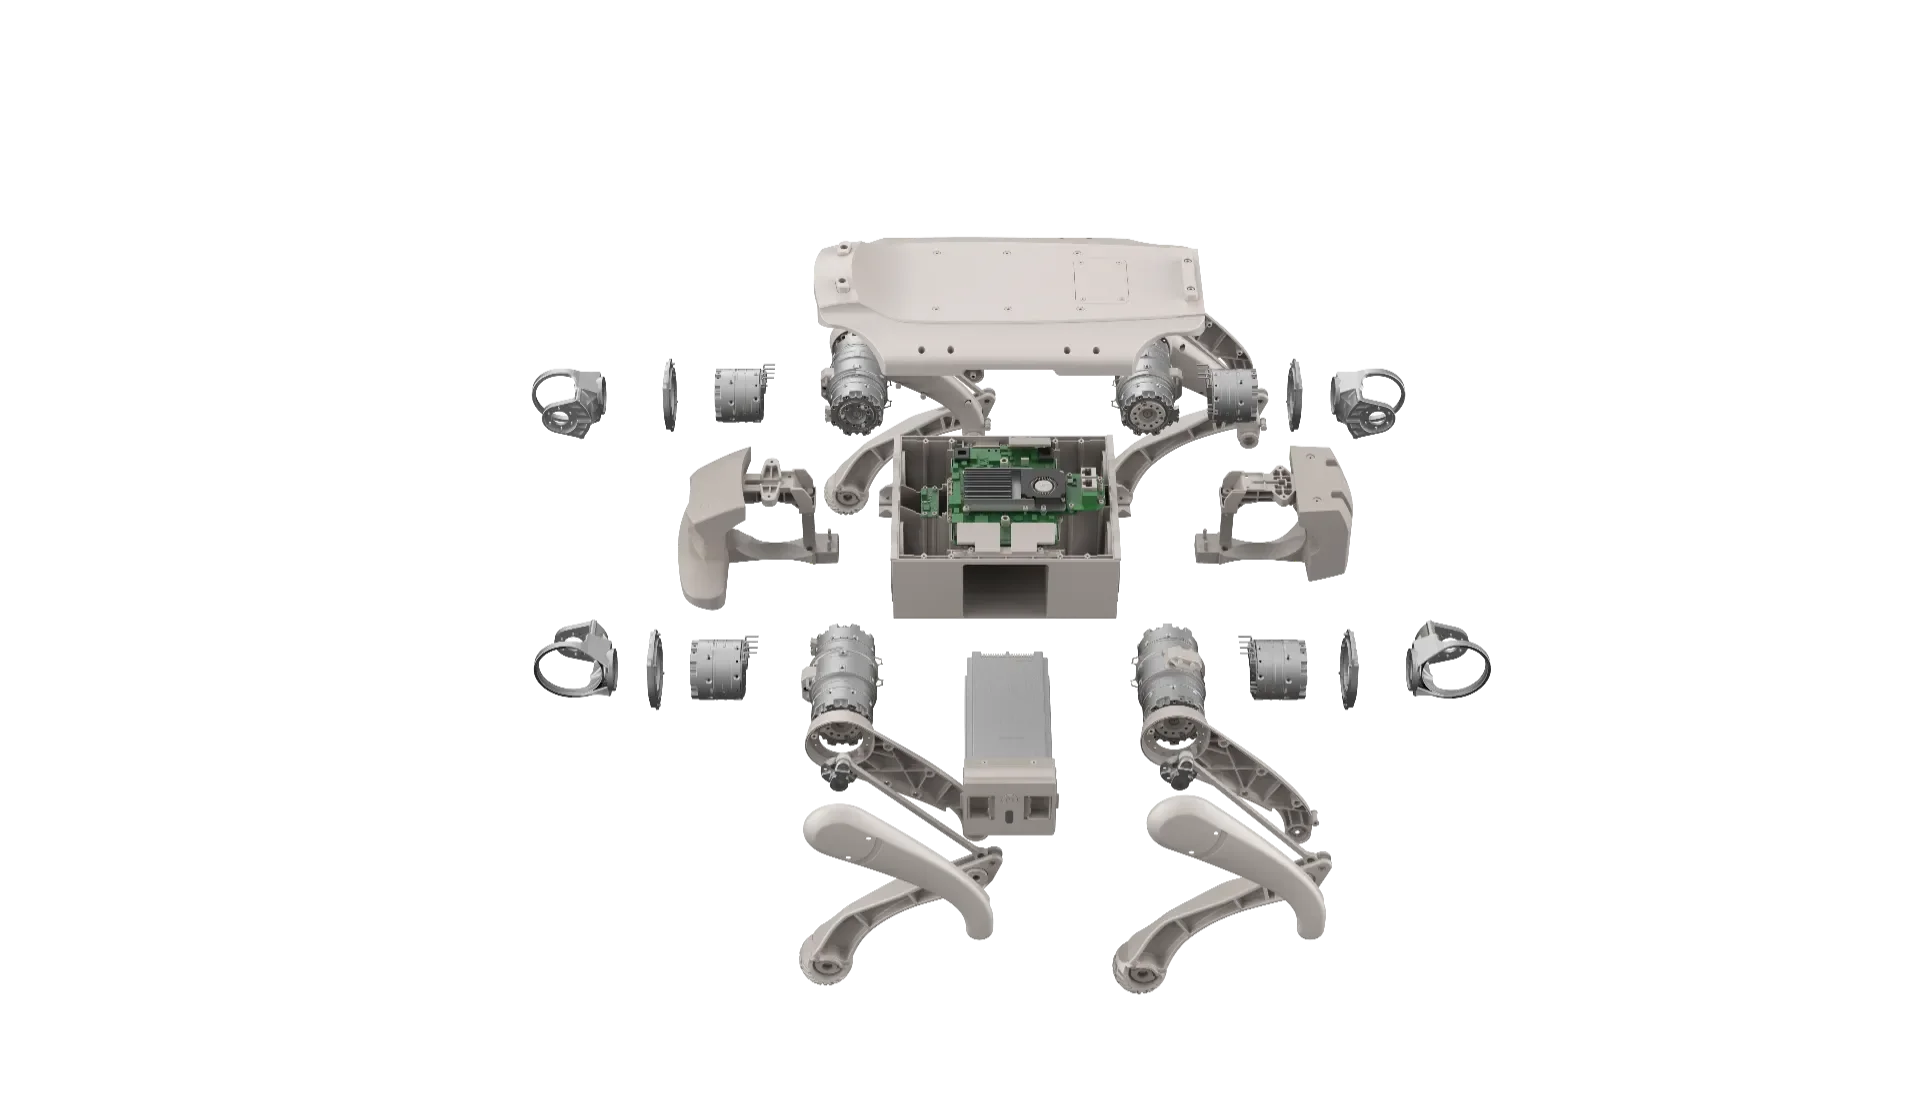
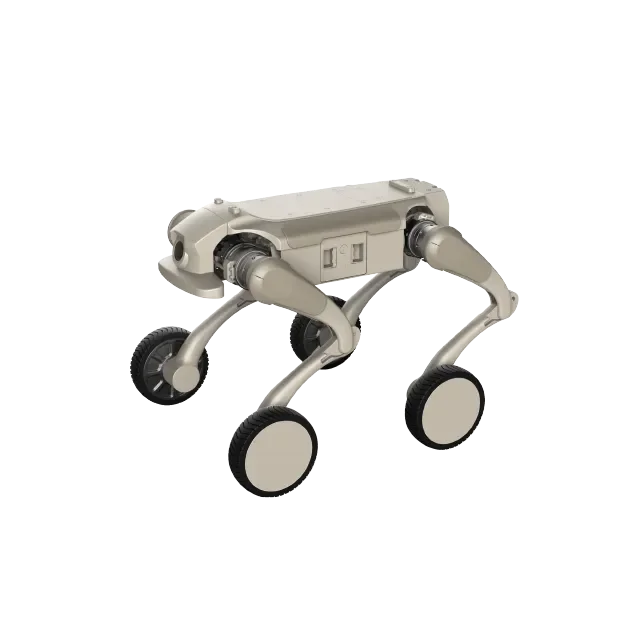
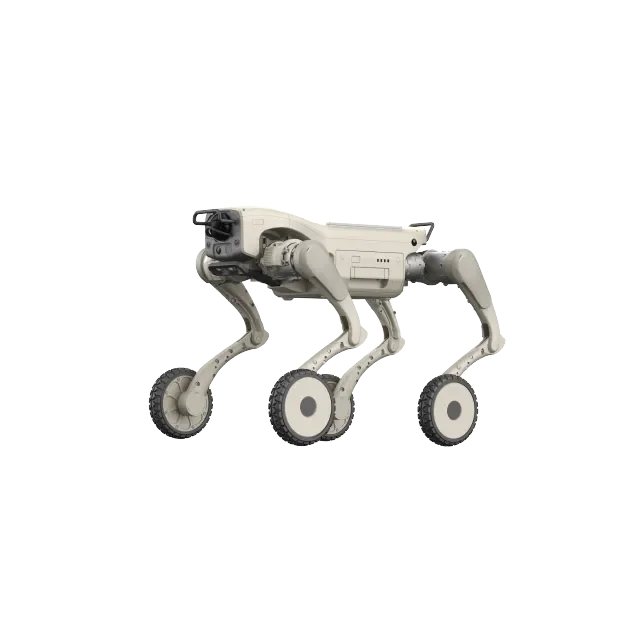
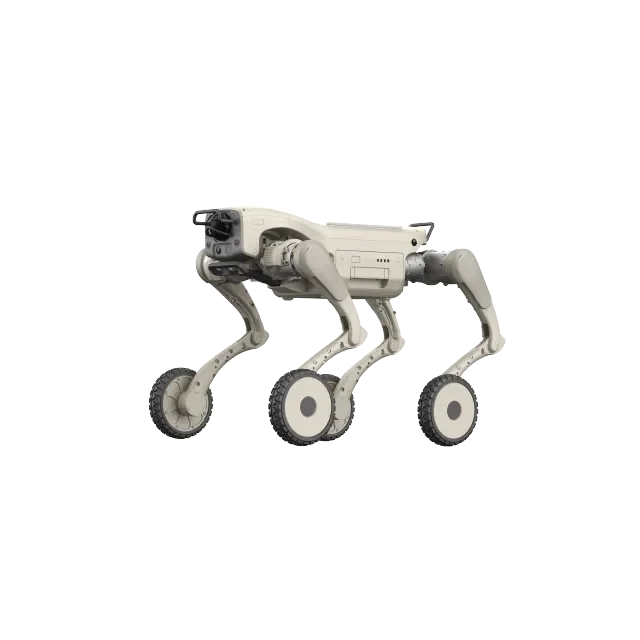
该框架适配智元GENISOM系列L1、L2全版本四足机器人本体,覆盖L3到L5层级的自主导航能力开发,开发者可直接调用其封装的仿真接口与大模型调度模块,快速完成仿真环境下的导航方案验证,也可直接部署到适配机型上实现实物的语言驱动导航功能。
关键工程信息
工具分类、开发语言、GitHub 社区活跃度与环境要求。
快速接入与环境要求
源码克隆、构建方式、已验证系统环境与版本更新记录。
源码拉取与构建参考
git clone https://github.com/zsibot/genisom_vln.git
cd genisom_vln
# 安装 Python 依赖与开发包
pip install -e .
推荐运行环境与版本 1
| 版本 / 分支 | 验证环境 | 接入说明 |
|---|---|---|
| main / 最新稳定分支(适配PyTorch 2.x / ROS 2 Humble版本) | Ubuntu 22.04 LTS + ROS 2 Humble + Python 3.10+ + CUDA 12.x | 克隆仓库后参考README安装依赖,先运行MATRiX仿真验证接口,调试通过后可直接部署到适配GENISOM四足机器人上。 |
关联实操教程与排障记录
教程 / 实测 / 排障 6
百科智身科技(GENISOM)钢镚 L2 / L1 / 铜锤 M1 全系二次开发与 RoamerX 导航架构指南教程手眼标定与多传感器时空同步实操手册:RealSense / ZED 2i / Livox Mid-360 与机械臂/四足联合标定教程强化学习运控策略 Sim-to-Real 全链路实操:从 Isaac Lab / Legged Gym 训练导出 ONNX 到真机 500Hz C++ 闭环踩坑智身钢镚 L1 / L2 从 MATRiX 仿真迁移强化学习策略至真机时关节索引与轮毂电机震颤踩坑智身钢镚 L2-W Ultra 运行 RoamerX 室内外切换时双激光雷达与 RTK 位姿跳变踩坑URDF 导入 Isaac Sim / Isaac Lab 转 USD 后足端穿透地面与关节自碰撞爆炸
适配与兼容机型
支持接入该 SDK、ROS 驱动或仿真资产的机器人本体。

同厂商与同类工具
同一厂商开源的配套仓库或同技术栈开发工具。
来源
本页事实对应的公开页面,以原文为准。
- GitHub zsibot/genisom_vln访问 2026-10-13