
外观
Skip to content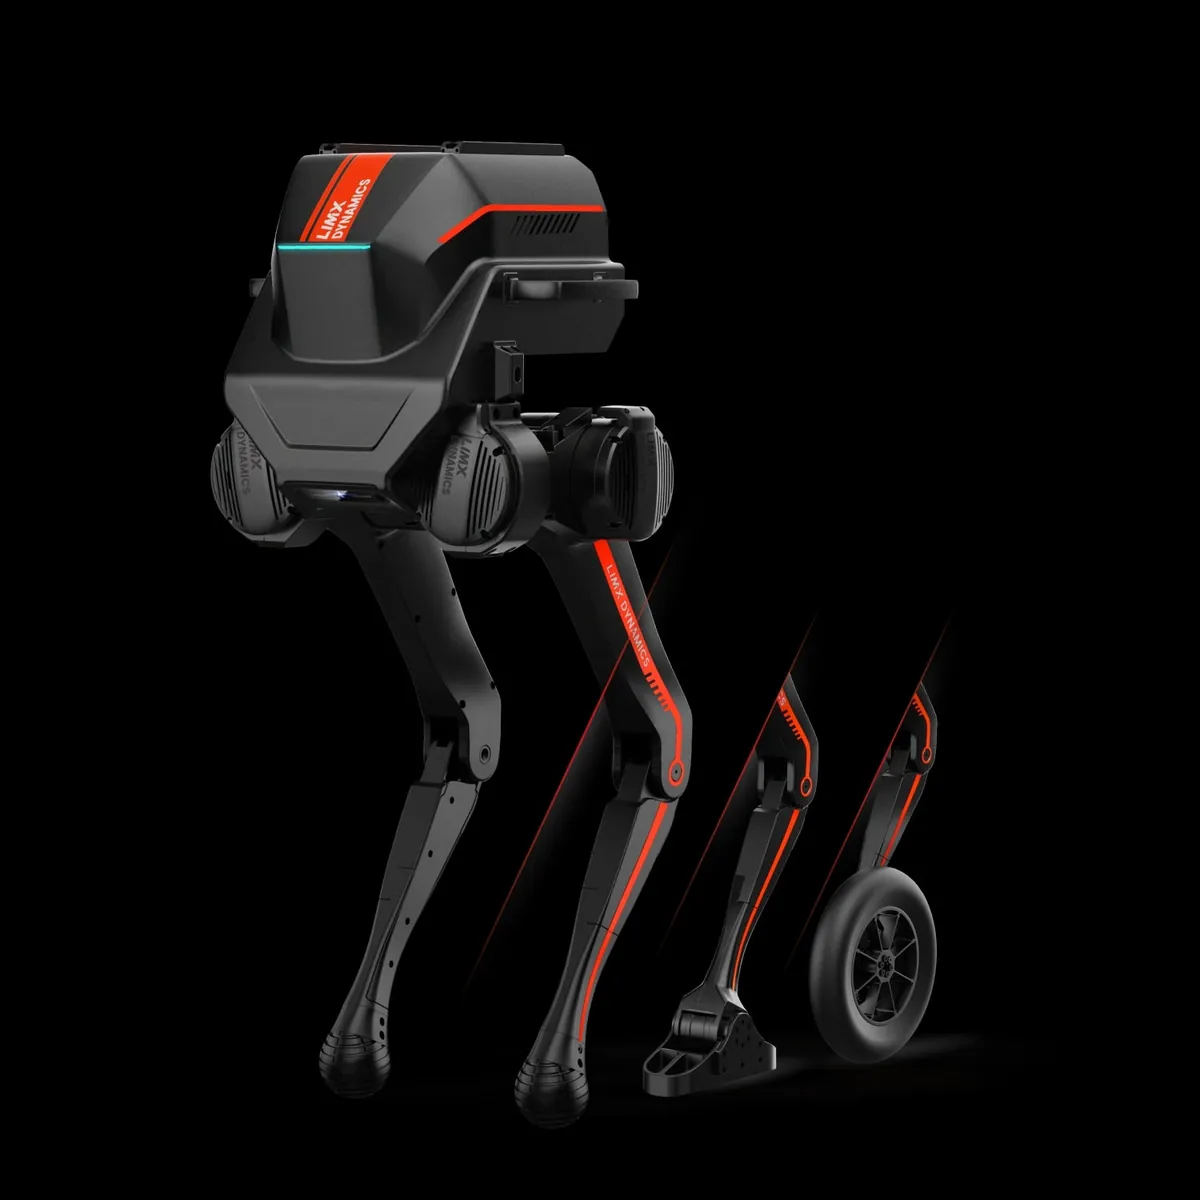
图片来源:逐际动力官方商店
逐际动力 TRON 1
LimX Dynamics TRON 1
可在点足、足底与轮足三种末端间切换的双足平台,官方规格为高不超过 0.845 m、净重不超过 20 kg、负载不超过 10 kg、续航不超过 2 小时。
机型 limx-dynamicstron-1
机型档案汇总厂商公开参数、开发资源与资料来源
逐际动力 TRON 1LimX Dynamics TRON 1
可在点足、足底与轮足三种末端间切换的双足平台,官方规格为高不超过 0.845 m、净重不超过 20 kg、负载不超过 10 kg、续航不超过 2 小时。
概述
公开技术资料与官方规格页核验整理。
该机器人采用三合一模块化足端设计,支持点足、脚掌和轮式形态。
该机点足和足底模式速度均小于1米/秒,轮式模式最高不超过3米/秒,三种足端分别给出速度上限。该机器人传感器扩展套件可面向三维建图、重定位和动态避障场景。该机外形尺寸不超过392毫米、420毫米、845毫米,宽度、深度和高度三向均按上限值给出。该机充电从20%-80%用时小于1小时,充至100%用时1.5小时,充电时间分别按两档给出。该机负载能力不超过10千克,承载能力以上限形式给出。该机整机重量不超过20千克。该机器人传感器配置中RGBD相机为0,IMU可提供IMU数据。该机器人的电池容量为4.5Ah。
该机支持的主流仿真平台包括NVIDIA Isaac、Mujoco和Gazebo等多个环境。该机提供开放SDK和硬件接口。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 身高
- 0.845m
- 重量
- 20kg
- 载荷
- 10kg
- 续航
- 2h
- 最大速度
- 3m/s
- 算力
- 第 12 代 Intel Core i3,16 GB 内存,512 GB 存储
- 传感器
- IMU
- 支持加装 / 选配
- 机械臂扩展套件语音交互套件传感器扩展套件
- 公开价格
- ¥6.98万–14.98万(逐际动力 TRON 1 双足机器人国内公开起售价 69,800 元(标准版),科研教育版约 149,800 元(海外商店标价 $15,000–$25,000)。)
暂未公开或待收录:自由度 · 导航与避障 · 拓展接口
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 14
核心零部件 / BOM 1
踩坑与教程 5
安全
急停、跌倒和失效时的公开说明。没写的不推测。
- 急停
- 配备急停按钮并支持远程急停
- 跌倒行为
- 足底与轮足形态支持跌倒后起身
暂未公开或待收录:失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
零售与接待科研
同类机型
同一形态。先排同厂商,再排有图片的其他机型。

来源
本页事实对应的公开页面。图片出处写在图下。
- TRON 1 产品页访问 2026-10-12
- TRON 1 官方规格页访问 2026-10-12
- TRON 1 官方商店访问 2026-10-12