
外观
Skip to content
图片来源:XGO 机器狗 官网
机型档案汇总厂商公开参数、开发资源与资料来源
XGO-Rider2 双轮足机器人XGO-Rider2
XGO-Rider2 是由 Raspberry Pi CM5 驱动、融合 FOC 轮毂电机与串行总线舵机的桌面级双轮足 AI 机器人。
⇄ 加入并排对比 ⚡ 与同类机型对比 ✎ 纠错 / 补充报价 品牌官网 XGO Robot:XGO Rob… 陆吾商店 XGO-Rider2
概述
公开技术资料与官方规格页核验整理。
XGO-Rider2 由 Raspberry Pi CM5 驱动,是可编程的倒立摆平台。
该机器人配有双麦克风阵列和 2W 扬声器,支持语音唤醒与指令识别。该机器人关节驱动扭矩为 4.5千克·cm,轮式驱动额定扭矩为 0.13 N·m,空载转速为 400 RPM。该机器人电池容量为 1400毫安时,单次续航时间约 1 小时。这款双轮足机器人的尺寸为 135×118×116~158毫米。该机型采用高精度 IMU 与闭环控制,本质是一台可编程倒立摆。该机器人配备 500万像素 OV5647 摄像头和 CSI 接口,提供低延迟视频流。该机器人重量为 560 g,机身材料包含航空铝合金与 ABS。该机型采用双 MEMS 麦克风阵列,并配备 2W 扬声器。
开发者可使用 ESP32 下位机 SDK 与结构 STP 文件进行定制开发。该机器人可用于视觉问答、人脸跟踪与手势识别等视觉交互应用场景。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 身高
- 0.16m
- 重量
- 0.56kg
- 续航
- 1h
- 算力
- Raspberry Pi CM5
- 传感器
- 视觉相机IMU惯导麦克风阵列
- 导航与避障
- 高精度IMU闭环控制工业级自平衡算法全向移动原地自转
- 拓展接口
- CSI接口串口
- 通信连接
- Wi-FiMQTT
- 公开价格
- ¥3,699–3,999(陆吾智能 XGO-Rider2 双轮足桌面机器人国内参考价 3,699–3,999 元(国际站标价 $549)。)
暂未公开或待收录:自由度 · 载荷 · 支持加装 / 选配
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
安全
急停、跌倒和失效时的公开说明。没写的不推测。
- 急停
- 支持遥控端/上位机一键急停与机身电源物理开关断电
- 跌倒行为
- 失衡或断电时舵机/关节自动进入低扭矩阻尼保护状态,防止齿轮扫齿损伤
- 失效保护
- 电池低压声光告警、舵机堵转过流保护及无线通信断连自动停止动作
- 限速可配置
- 支持通过 Python / ROS / 图形化编程接口调节运动步频与关节角速度
应用领域
厂商自己列出的用途,不是本站的适配结论。
科研教育文娱表演
同类机型
同一形态。先排同厂商,再排有图片的其他机型。
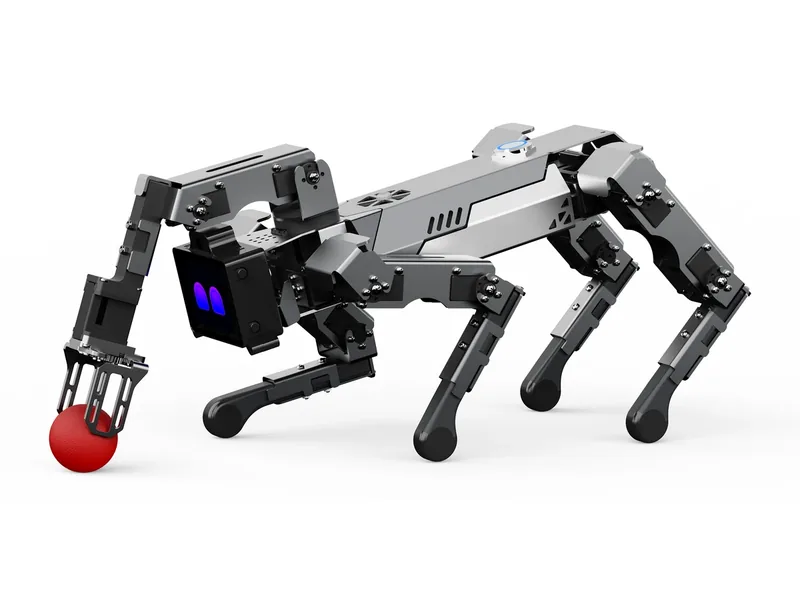
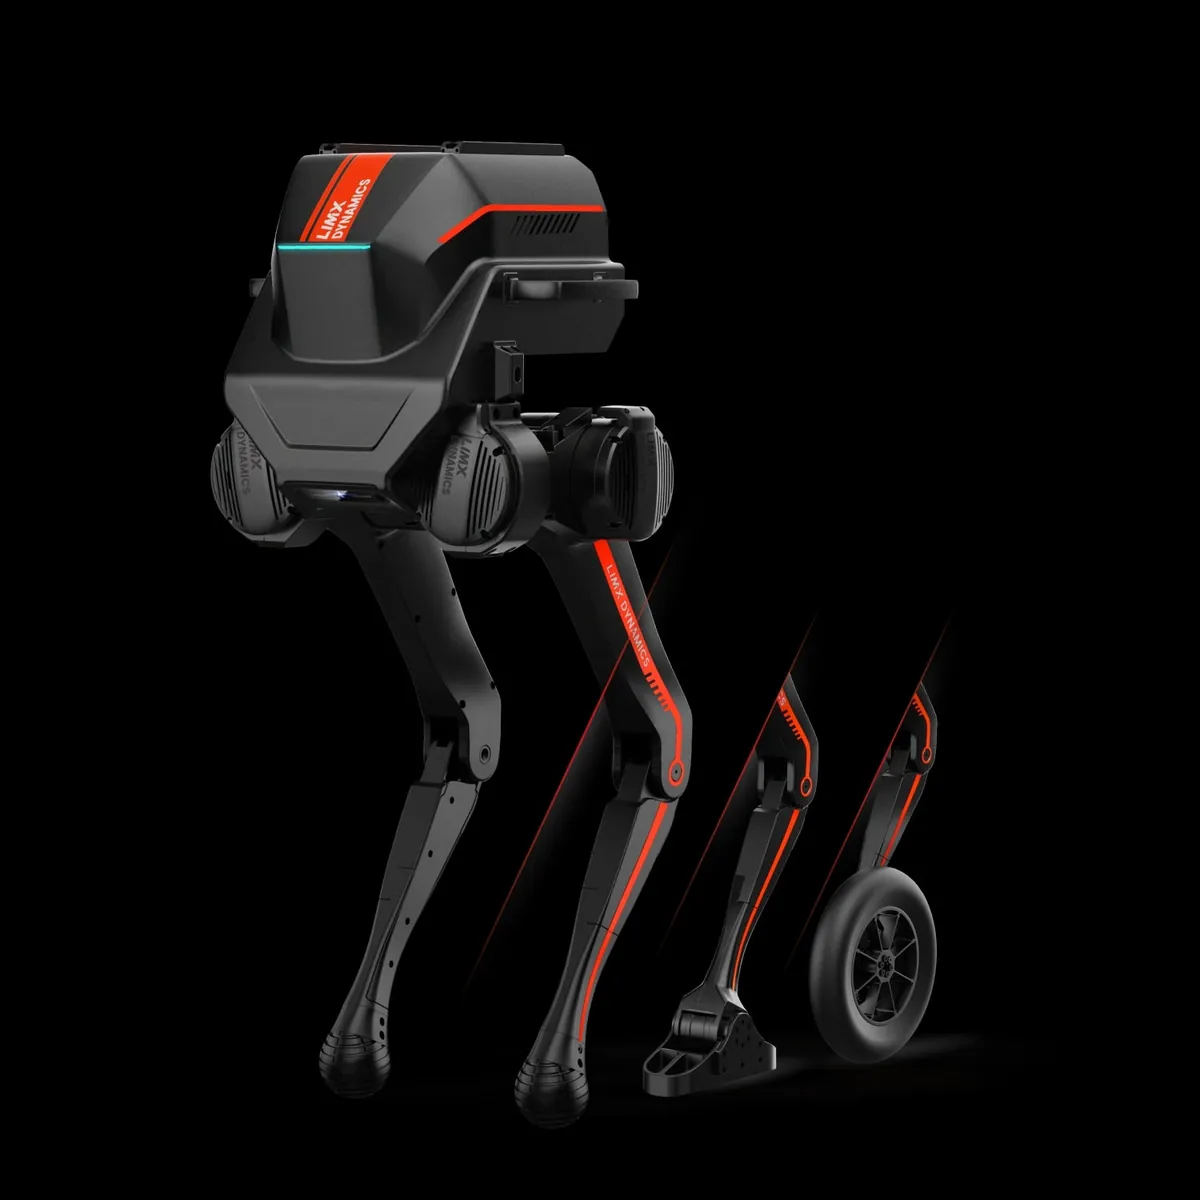
来源
本页事实对应的公开页面。图片出处写在图下。
- XGO Robot:XGO Robot 产品页访问 2026-10-13
- 陆吾商店 XGO-Rider2访问 2026-10-14