
外观
Skip to content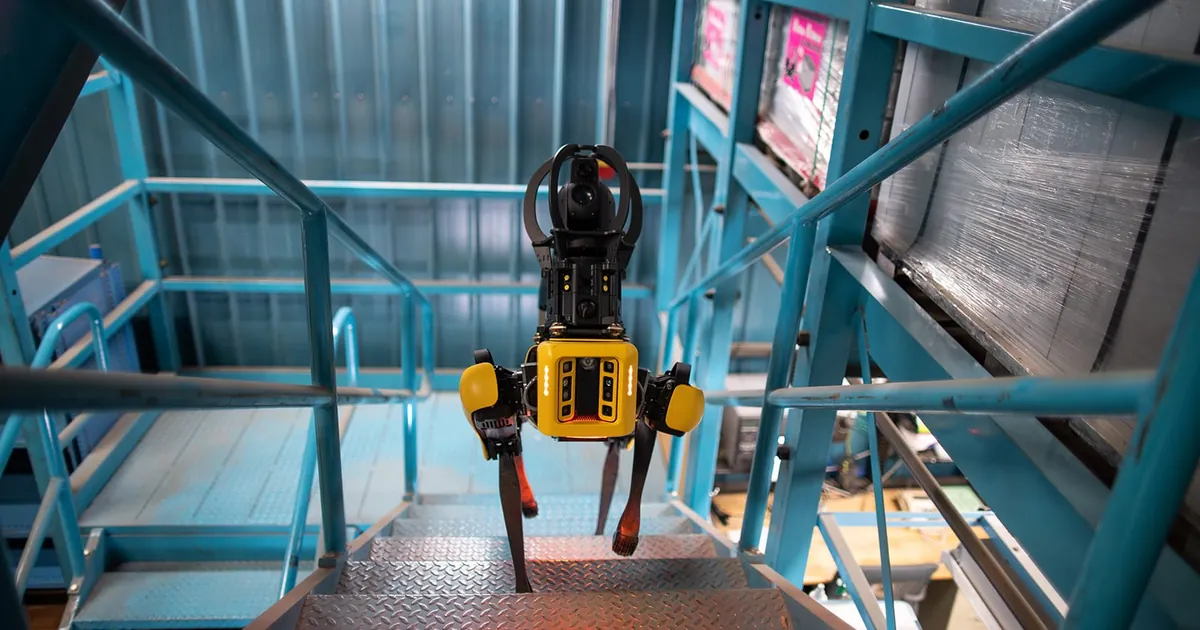
图片来源:Boston Dynamics 官网
Boston Dynamics Spot
Boston Dynamics Spot
工业四足机器人,官方规格为 12 个腿部执行器、默认行走高 0.61 m、含电池 32.7 kg、载荷上限 14 kg、平均续航 90 分钟。

机型档案汇总厂商公开参数、开发资源与资料来源
Boston Dynamics Spot
工业四足机器人,官方规格为 12 个腿部执行器、默认行走高 0.61 m、含电池 32.7 kg、载荷上限 14 kg、平均续航 90 分钟。
概述
公开技术资料与官方规格页核验整理。
Spot 是一款移动机器人,可自动化执行感知、检查和数据采集工作任务。
Spot机身尺寸中的长度为1100毫米,宽度为500毫米,这两项用于描述机器人本体长宽占用空间。Spot传感配置采用投射式立体相机,视场为360度,工作范围为4米。Spot 机身最多可携带 14千克(30磅)的感知载荷。Spot每条腿具有3个自由度,整机共有12个自由度,并包括髋部与膝部关节结构。Spot 配有 5 对立体摄像头,这些摄像头可提供黑白图像和视频。
Spot SDK中的机器人状态protobuf消息描述机器人数据,包括关节和腿部等信息内容。Spot可在制造业自主巡检中支撑预测性维护计划,并创建设施数字孪生。Spot 支持可用的软件 API,可作为软件集成接口使用。Spot 提供硬件接口控制文档。Spot 的应用环境包括工厂车间、施工现场、研究实验室以及更多场所。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 12
- 身高
- 0.61m
- 重量
- 32.7kg
- 载荷
- 14kg
- 续航
- 1.5h
- 算力
- 机载多核运动控制与感知处理器
- 传感器
- 内置立体相机
- 支持加装 / 选配
- 集成机械臂额外传感器硬件载荷附加配件
- 公开价格
- ≈ ¥53.6万(原币种 $74,500)(IEEE Spectrum 2020-06-16 报道 Spot Explorer Kit 公开售价 74,500 美元(含运费,另计税)。2026 年官网销售页改为联系销售,不再公示结算价。)
暂未公开或待收录:导航与避障 · 拓展接口
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
SDK / ROS / 仿真 2
核心零部件 / BOM 2
踩坑与教程 6
安全
急停、跌倒和失效时的公开说明。没写的不推测。
- 急停
- 急停功能符合 ISO 13850
暂未公开或待收录:跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
巡检安防
测评
公开测评。本站不打分、不排名。
同类机型
同一形态。先排同厂商,再排有图片的其他机型。

来源
本页事实对应的公开页面。图片出处写在图下。
- Spot 产品页访问 2026-10-12
- Spot 官方规格 PDF访问 2026-10-12
- Spot SDK 关节说明访问 2026-10-12