
外观
Skip to content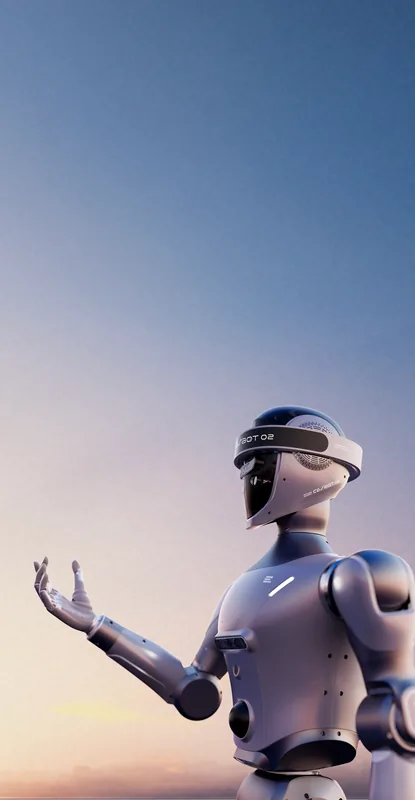
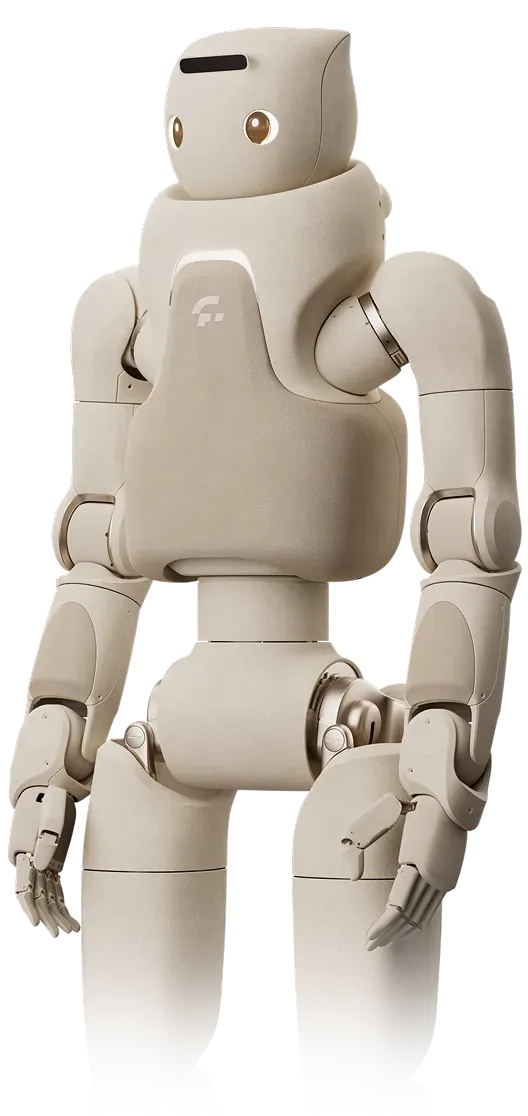
图片来源:中科慧灵 官网
机型档案汇总厂商公开参数、开发资源与资料来源
CASBOT 02
全尺寸双足人形机器人,具备多模态感知与自主导航能力,提供标准版及支持二次开发的EDU版。
概述
公开技术资料与官方规格页核验整理。
该机型搭载RGBD相机、IMU传感器与麦克风阵列,具备从视觉到听觉的双重感知能力。
其最大关节扭矩约150N.m,步速达到1米/秒,可在沙地、草地和石子路行走,展现出多地形适应能力。EDU版支持二次开发及外观定制,并提供通用二次开发及教学套件,适用于多地形环境下的移动研究以及人形机器人算法验证等应用场景。
资料出处 CASBOT:CASBOT 产品页
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 自由度
- 37
- 载荷
- 1.5kg
- 最大速度
- 1m/s
- 工作温域
- 5-40℃
- 算力
- Orin AGX / RK3588
- 传感器
- RGBD相机IMU传感器麦克风阵列激光雷达双目相机鱼眼相机
- 导航与避障
- 自主导航SLAM避障模仿学习+深度强化学习控制算法
- 支持加装 / 选配
- 遥操作套件 (含VR设备)通用二次开发及教学套件平板
- 通信连接
- WiFi 64G蓝牙5.2
暂未公开或待收录:身高 · 重量 · 续航 · 拓展接口 · 公开价格
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
安全
急停、跌倒和失效时的公开说明。没写的不推测。
- 急停
- 无线急停
暂未公开或待收录:跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
科研教育
同类机型
同一形态。先排同厂商,再排有图片的其他机型。


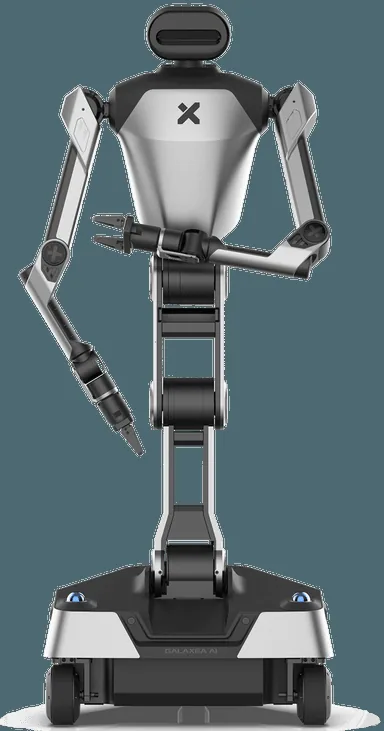

来源
本页事实对应的公开页面。图片出处写在图下。
- CASBOT:CASBOT 产品页访问 2026-11-05