
外观
Skip to content执行器宇树科技宇树 M107 关节电机 
 立方火星 AK10-9 V2.0 重载双足/四足关节模组cubemars/ak10-97 天前
 立方火星 AK60-6 V3.0 准直驱关节模组cubemars/ak60-67 天前立方火星立方火星 AK70-10 V1.1 高扭矩密度关节电机立方火星 AK70-10 V1.1 高扭矩密度关节电机cubemars/ak70-107 天前
 立方火星 AK80-9 V3.0cubemars/ak80-914 天前达妙科技达妙科技 DM-J10010L 人形下肢大扭矩关节
 达妙科技 DM-J10010L 人形下肢大扭矩关节damiao/dm-j10010l7 天前达妙科技达妙 DM-J4310-2EC V1.2达妙 DM-J4310-2EC V1.2damiao/dm-j4310-2ec14 天前
宇树 M107 关节电机
Unitree M107 Joint Motor
H1 开发文档写明部分关节使用自研 M107:最大扭矩 360 N·m,3.5 cm 力臂等效拉力 10000 N,中空轴,双编码器。没有单独的零售规格表。

核心零部件档案汇总技术规格、接口参数、参考价格与搭载整机
宇树 M107 关节电机Unitree M107 Joint Motor
H1 开发文档写明部分关节使用自研 M107:最大扭矩 360 N·m,3.5 cm 力臂等效拉力 10000 N,中空轴,双编码器。没有单独的零售规格表。
概述
该核心零部件的技术指标、机械/通信接口与整机集成方式。
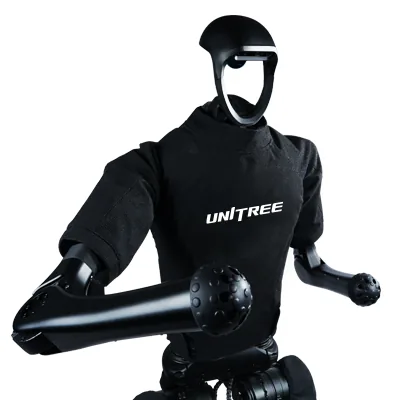
宇树 M107 关节电机(Unitree M107 Joint Motor)是由 宇树科技 推出的机器人关节模组/执行器,定位于具身智能整机与工业/服务机器人的底层硬件集成。H1 开发文档写明部分关节使用自研 M107:最大扭矩 360 N·m,3.5 cm 力臂等效拉力 10000 N,中空轴,双编码器。没有单独的零售规格表。 根据公开技术规格书,其核心工程参数包括:peak_torque_nm: 360;equivalent_force_n: 10000;equivalent_arm_cm: 3.5;shaft: 中空轴;encoder: 双编码器。
在系统集成与二次开发层面,该部件覆盖 L2 技术层级,已应用于或适配 宇树 H1 等机器人本体平台。工程师在开展 BOM 选型与电气/机械接口对齐时,需结合负载包络、通信总线周期、供电电压范围及散热安装尺寸进行匹配验证。
资料出处 Unitree H1 中文说明
技术规格与接口参数
厂商公开的客观电气、机械、感知或算力指标及批量/零售参考价。
- 部件品类
- 执行器
- 所属品牌
- 峰值扭矩 (N·m)
- 360
- EQUIVALENT FORCE N
- 10000
- EQUIVALENT ARM CM
- 3.5
- SHAFT
- 中空轴
- 编码器配置
- 双编码器
搭载或兼容该零部件的机器人整机
在标配 BOM 或主流二次开发方案中采用该部件的机器人本体。
同品类核心零部件
同一供应链品类的其他代表型号。
立方火星 AK10-9 V2.0 重载双足/四足关节模组cubemars/ak10-97 天前立方火星 AK60-6 V3.0 准直驱关节模组cubemars/ak60-67 天前立方火星立方火星 AK70-10 V1.1 高扭矩密度关节电机立方火星 AK70-10 V1.1 高扭矩密度关节电机cubemars/ak70-107 天前立方火星 AK80-9 V3.0cubemars/ak80-914 天前达妙科技达妙科技 DM-J10010L 人形下肢大扭矩关节达妙科技 DM-J10010L 人形下肢大扭矩关节damiao/dm-j10010l7 天前达妙科技达妙 DM-J4310-2EC V1.2达妙 DM-J4310-2EC V1.2damiao/dm-j4310-2ec14 天前来源
本页事实对应的公开页面,以原文为准。
- Unitree H1 中文说明访问 2026-10-14