
外观
Skip to content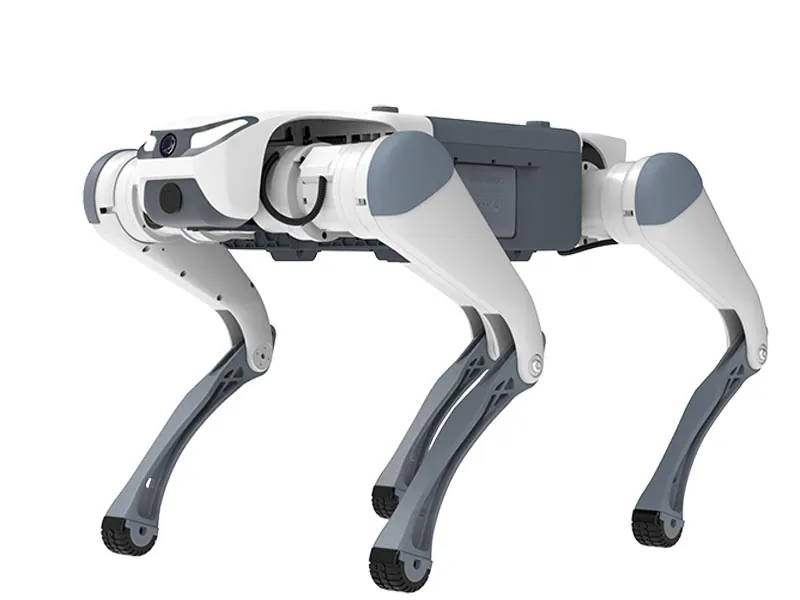
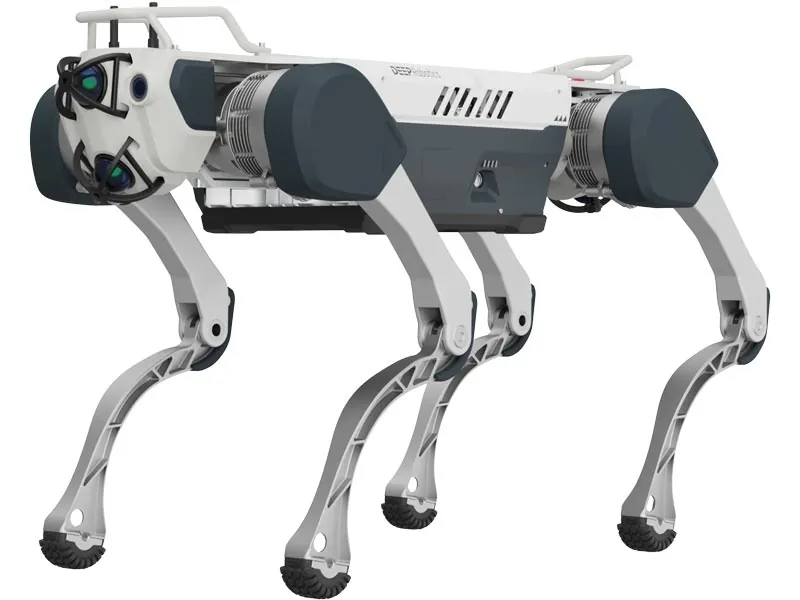
图片来源:云深处科技官网
云深处 绝影 Lite3
DEEP Robotics Lite3
轻量四足开发平台;结构化字段采用基础版,官网参数为站立高 0.406 m、带电池 12 kg、持续行走负载 5 kg、运动续航 1.5~2 小时。
机型deep-roboticslite3
机型档案汇总厂商公开参数、开发资源与资料来源
云深处 绝影 Lite3DEEP Robotics Lite3
轻量四足开发平台;结构化字段采用基础版,官网参数为站立高 0.406 m、带电池 12 kg、持续行走负载 5 kg、运动续航 1.5~2 小时。
⇄ 加入并排对比 ⚡ 与同类机型对比 ✎ 纠错 / 补充报价 品牌官网 绝影 Lite3 产品页 DEEP Robotics:DEE…
概述
公开技术资料与官方规格页核验整理。
云深处 绝影 Lite3(DEEP Robotics Lite3)是由 云深处科技 研发推出的四足机器狗/足式平台平台。轻量四足开发平台;结构化字段采用基础版,官网参数为站立高 0.406 m、带电池 12 kg、持续行走负载 5 kg、运动续航 1.5~2 小时。 该机型是新一代智能机器狗,属于仿生机器人产品形态类别。
该机型的感知功能包含前后停障和识别跟随这两项能力。该机型的运动续航时间为1.5小时~2小时,续航里程为5千米。该机型基础配置的站立尺寸规格为610毫米*370毫米*406毫米。该机型的重量(带电池)为12千克,持续行走负载为5千克。该机型最大斜坡坡度为约40°,连续楼梯高度为约18厘米。
该机型的二次开发提供模型、运动开发SDK和API、感知开发软件接口及例程。绝影Lite3对应教育科研应用场景。 核心硬件规格涵盖:机身高度 0.406 m、自重 12 kg、额定负载 5 kg、续航约 1.5 h。
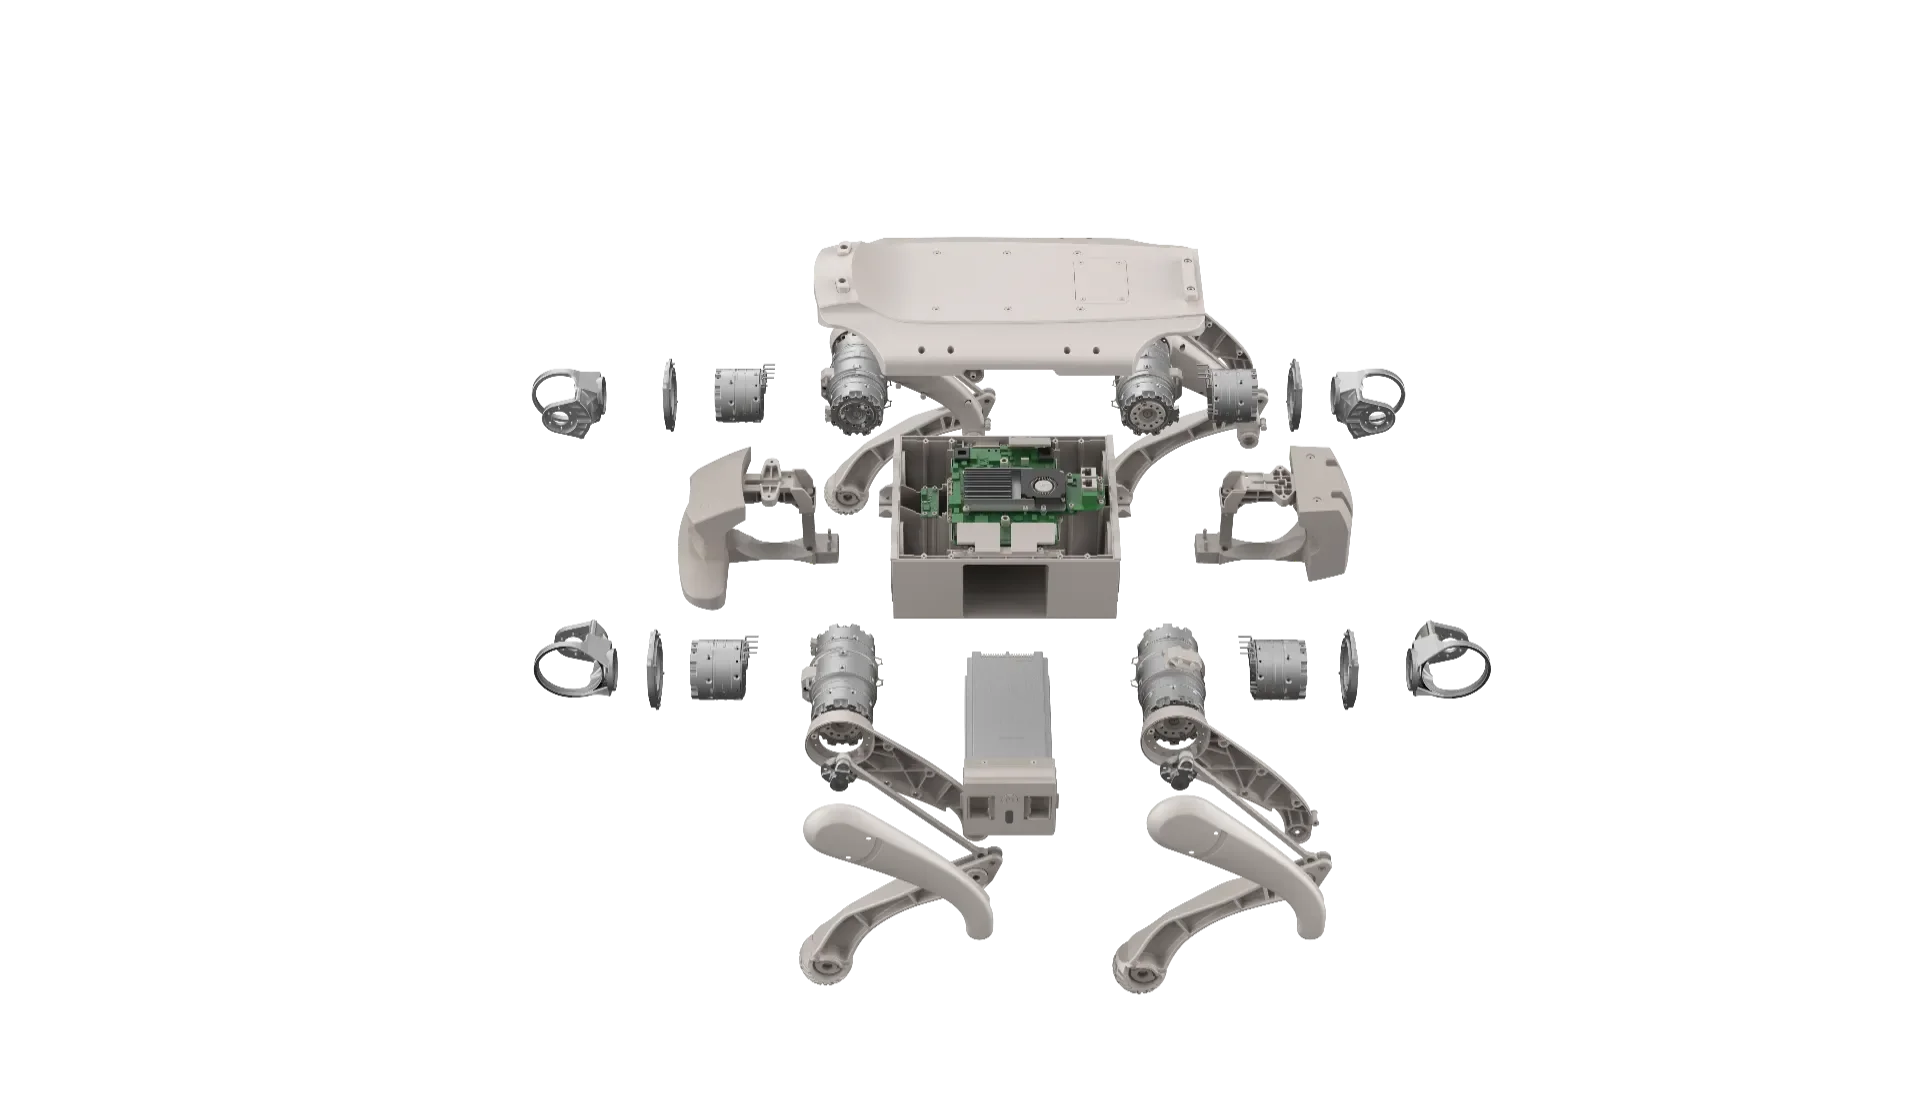
在感知、计算与系统集成方面,该机型配置 3D 激光雷达 / 超广角相机, 机身 6轴 IMU, 12关节力矩/位置编码器,机载计算采用 机载多核运动控制与感知处理器,技术栈覆盖 L1 层级。开发与选型团队可结合官方产品文档、运动控制接口及仿真资产(URDF/MJCF)评估其在目标作业场景下的运动包络、负载边界与二次开发适配性。
硬件架构与关键参数
本体运动性能、感知与导航系统、硬件拓展接口与支持加装外设。
- 身高
- 0.406m
- 重量
- 12kg
- 载荷
- 5kg
- 续航
- 1.5h
- 算力
- 机载多核运动控制与感知处理器
- 传感器
- 3D 激光雷达 / 超广角相机机身 6轴 IMU12关节力矩/位置编码器
- 导航与避障
- 前后停障识别跟随前向避障自主导航
- 拓展接口
- 千兆以太网Ethernet外接电源(24V/12V/5V)USB3.0HDMI电源接口
- 公开价格
- ¥2.61万–2.77万(凤凰网 2026-09-28 引述云深处招股书:绝影 Lite 系列平均售价 2025 年 2.77 万元、2026 年上半年 2.61 万元。这是系列成交均价,不是 Lite3 单一配置标价。)
暂未公开或待收录:自由度 · 支持加装 / 选配
开发者入口
官方仓库、文档,以及已经对上这台机器的 SDK、数据和模型。
踩坑与教程 8
百科云深处(DEEP Robotics)绝影 Lite3 / X30 / 山猫 M20 强化学习训练与导航开发指南教程云深处 Lite3:RL-Lite3 强化学习训练与仿真到真机部署教程教程强化学习运控策略 Sim-to-Real 全链路实操:从 Isaac Lab / Legged Gym 训练导出 ONNX 到真机 500Hz C++ 闭环踩坑云深处绝影 Lite3 / X30 强化学习步态策略 Sim2Real 迁移时小腿关节高频抖动路线对照云深处四足与人形全系选型:绝影 Lite3 vs X20 vs X30 vs 山猫 M20 vs DR01路线对照强化学习双足与多模态运动控制实验平台对比:逐际动力 TRON 1 vs Oli vs 宇树 G1 vs 绝影 Lite3路线对照四足机器人整机横评:载荷、续航、速度、防护与公开价格路线对照消费与科研四足机器狗怎么选:宇树 Go2 vs 云深处绝影 Lite3 vs 智身钢镚 L1/L2 全对比
安全
急停、跌倒和失效时的公开说明。没写的不推测。
暂未公开或待收录:急停 · 跌倒行为 · 失效保护 · 限速可配置
应用领域
厂商自己列出的用途,不是本站的适配结论。
科研
同类机型
同一形态。先排同厂商,再排有图片的其他机型。
来源
本页事实对应的公开页面。图片出处写在图下。
- 绝影 Lite3 产品页访问 2026-10-12
- DEEP Robotics:DEEP Robotics 产品页访问 2026-10-13
- 凤凰网:云深处招股书均价访问 2026-10-14